登录社区云,与社区用户共同成长
邀请您加入社区
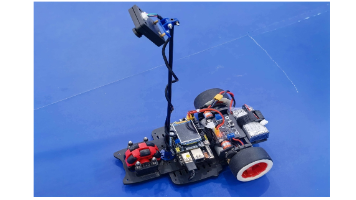
我们聚焦21届智能车竞赛龙芯赛道,由龙邱工程师为大家带来龙芯赛道的全面讲解。讲解内容包括赛题解析,机械结构,硬件配置,软件基础与控制思路。
我做了一款终极的摸鱼工具,它将自己伪装成一个无害的弹窗广告,但内部却是一个功能齐全的迷你浏览器。让你可以在"百忙"之中,光明正大地处理任何"紧急"的网页任务。:网页中的视频全屏时,将充满整个应用窗口,而不是整个电脑屏幕,保持低调。:精心设计的广告样式布局,完美融入任何桌面环境,让人真假难辨。:通过设置面板,可以随意更换要加载的网页地址和页面的缩放比例。:一键切换窗口置顶,确保你的"工作"窗口永远在
ByteTrack 在是在 2021 年 10 月公开发布的,在ECCV 2022中获奖。它以一种简单的设计方式击败了当时各路“魔改”跟踪器,在 MOT17 数据上首次突破了80 MOTA,并且在单张 V100 中推理速度高达 30FPS。 我把 ByteTrack 核心思想概括为:1. 当目标逐渐被遮挡时,跟踪目标与低置信度检测目标匹配。2. 当目标遮挡逐渐重现时,跟踪目标与高置信度检测目标匹配
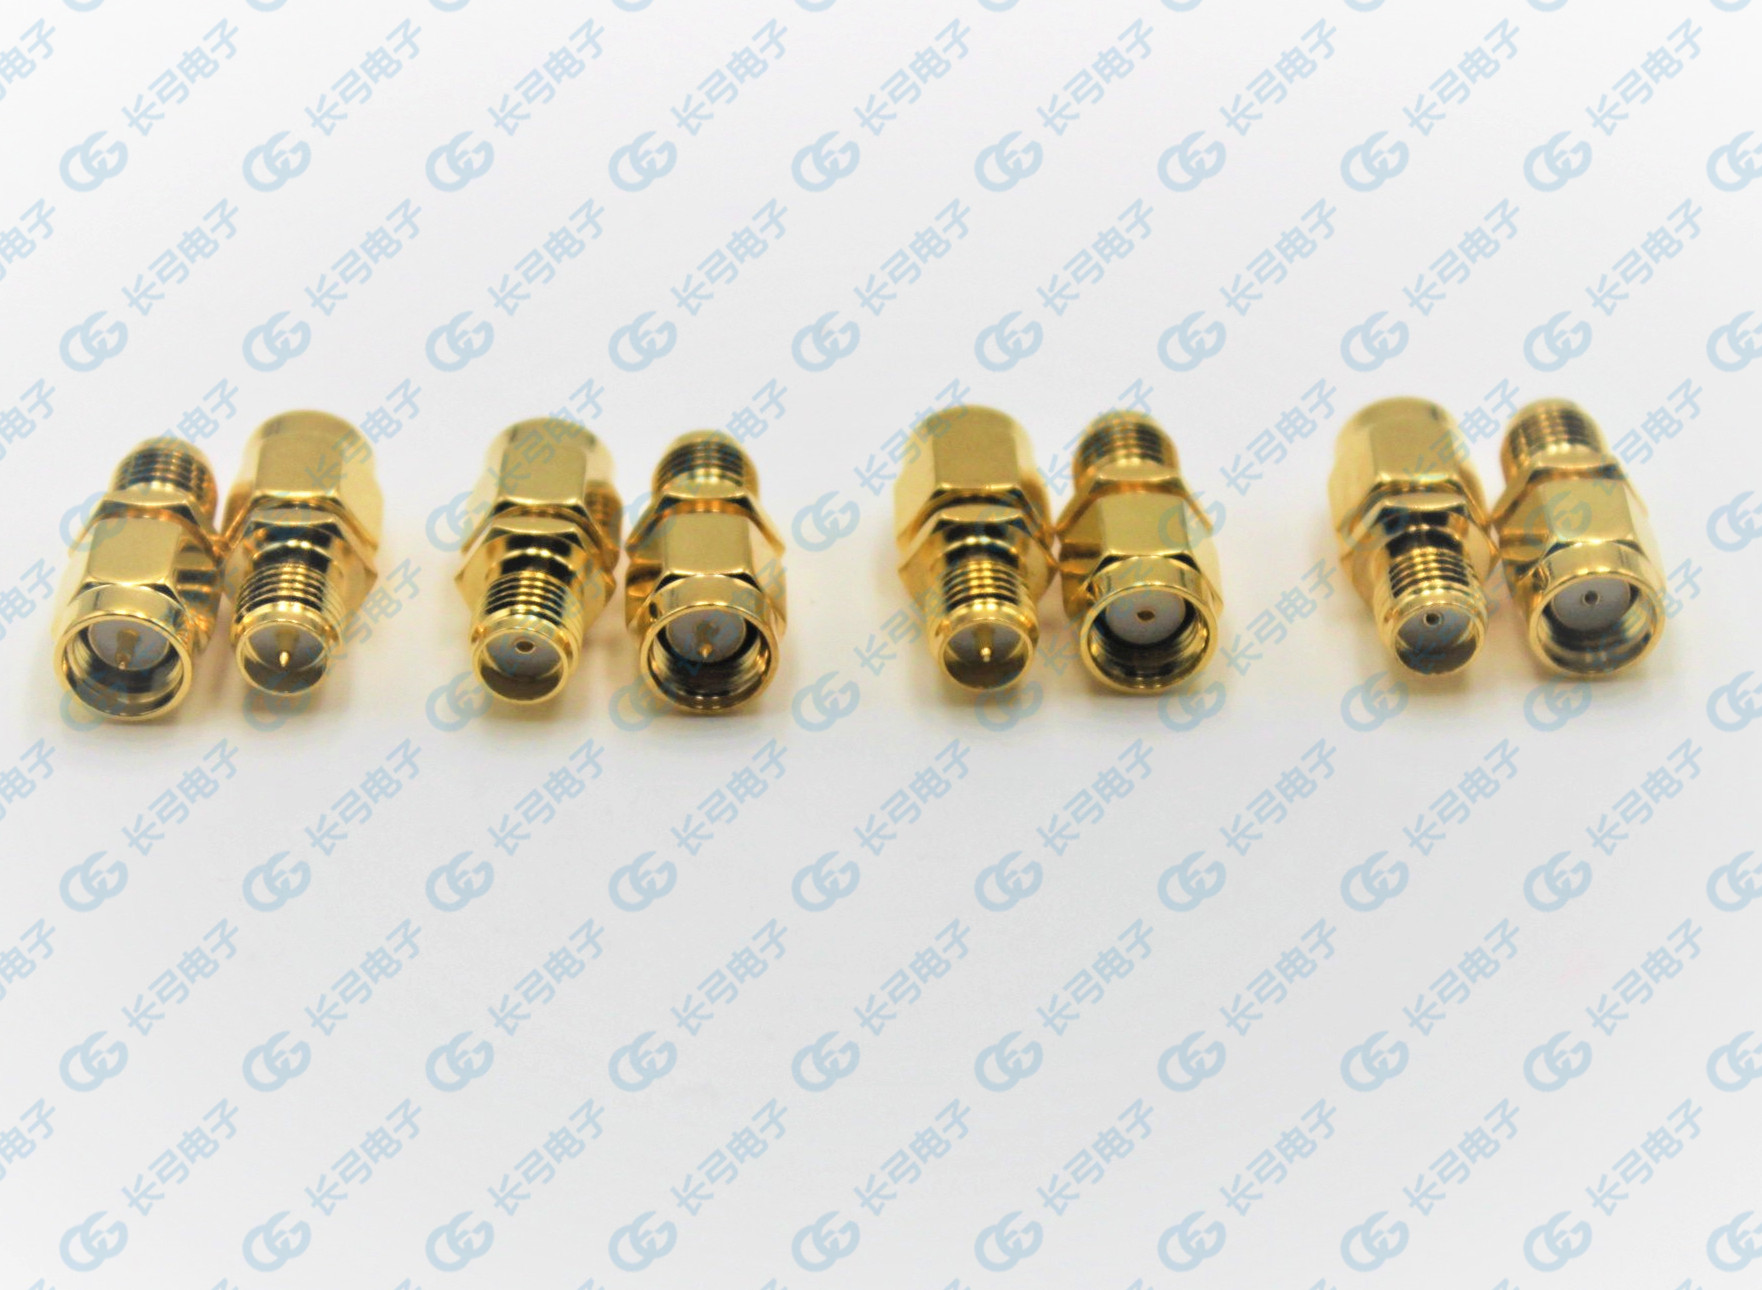
1、射频同轴连接器命名规则射频同轴连接器的型号由“主称代号”和“结构形式代号”两部分组成、中间用“-”隔开,具体要求如下:注意事项:J表示插针,公头;K表示插孔,母头;W指弯头;F指法兰;Y指螺母;H指焊接;RP指反极标准的公头:内螺纹+内针;标准的母头:外螺纹+内孔RP表示反极性,RP公头:内螺纹+内孔;RP母头:外螺纹+内针例如:SMA-J 内螺内针(正常公头)SMA-K 外螺内孔(正...
AI偏航算法助力港口航道安全管理。该技术通过整合AIS、气象和电子海图数据,利用机器学习实时监测船舶轨迹,动态调整报警阈值。其核心包含数据处理、偏航识别和风险预警三大模块,能提前预测偏航趋势,显著降低误报率并提供决策支持。试点项目显示该技术使偏航事件减少30%,误报警降低50%,但面临数据延迟和场景适配等挑战。未来结合VTS系统可进一步优化预警策略,为港口安全提供创新技术方案。
本文介绍了10个YOLOv11目标检测专用数据集,涵盖工业安全、农业养殖、医疗影像、无人机监测、宠物识别等多个领域。数据集包括护目镜检测(83张)、鸡只健康状态识别(1843张)、手部骨骼异常检测(458张)、无人机检测(201张)、猫狗识别(76张)、行李箱旋转检测(354张)、兔子识别(50张)、摩托车检测(100张)、犬类识别(491张)和工具检测(377张)。每个数据集均提供训练集/验证集
摘要:本文总结了目标检测中的关键知识点,包括香蕉数据集格式(D2L/YOLO)、YOLO模型训练配置(预训练权重yolov8n.pt)、评估指标(IoU、mAP系列)及非极大值抑制算法原理。重点对比了迁移学习与微调的效果差异,指出微调能显著提升小数据集检测性能。通过选择题、填空题、简答题和计算题等形式,系统梳理了标签格式转换、NMS实现、过拟合判断等核心内容,并针对实际部署中的多目标漏检问题提出数
港口船舶偏航监管面临传统手段效率低、反应滞后等问题。AI智能监测通过分析历史航行数据,实时比对船舶轨迹与正常模式的差异,能在偏航初期发出精准预警。该系统减轻了值班人员负担,提高了预警及时性,虽偶有误报但效果显著,成为港口安全管理的有力辅助工具。(149字)
YOLOv11夜间城市道路目标检测数据集摘要 本数据集专为夜间城市道路场景设计,包含4132张图像(训练集2475张,验证集833张,测试集824张),标注三类目标:自行车、汽车和行人。数据集特点包括: 场景特性:专注于夜间城市道路环境,覆盖多种照明条件 高质量标注:采用精确的矩形框标注,边界框绘制精细 应用价值:适用于夜间智能安防、自动驾驶辅助系统等场景 技术支持:提供完整的YOLO格式数据集和
本文设计并实现了一种基于深度学习YOLOv12的大豆田间杂草识别检测系统,结合YOLO格式标注数据集与用户友好的UI界面,为精准农业中的杂草治理提供自动化解决方案。系统采用改进的YOLOv12模型,针对大豆植株('soy plant')和杂草('weed')两类目标进行高效检测,训练集、验证集和测试集分别包含908张、260张和134张图像,确保模型泛化能力。通过集成登录注册界面与交互式UI。引言
随着零售行业的快速发展,智能商品识别技术在超市自动化管理中扮演着重要角色。本文基于深度学习技术,提出了一种基于YOLOv11的超市商品识别检测系统。该系统通过YOLOv11算法实现了对295类超市商品的高精度实时检测,并集成了用户友好的UI界面与登录注册功能。实验采用包含8336张训练图像和2163张验证图像的自定义YOLO数据集,验证了模型在复杂场景下的鲁棒性。系统支持商品自动分类、库存管理等功
本文设计并实现了一种基于深度学习YOLOv12的车辆行人检测系统,该系统结合高效的目标检测算法与用户友好的UI界面,能够实时准确地识别图像或视频中的“行人”和“车辆”两类目标。系统采用YOLOv12模型,并在包含5,607张标注图像(训练集4,485张,验证集1,122张)的自定义数据集上进行训练与验证。此外,系统集成登录注册功能,并提供直观的可视化操作界面。实验结果表明,该系统在检测精度与速度上
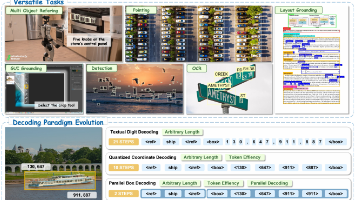
NVIDIA 发布 LocateAnything-3B!面向视觉定位任务的 3B 级视觉语言模型。
港口AI算法盒子破解船舶违规监管难题。传统人工瞭望和雷达监控效率低下,难以应对复杂航行环境。AI算法盒子通过实时采集船舶位置、速度等数据,运用智能算法精准识别偏航、逆行等违规行为,误判率低且支持24小时自动监控。系统还能实时预警并存储数据,既提升应急响应能力,又为优化港口管理提供依据。这一智能化解决方案显著提升了港口安全监管水平和运营效率。
本文介绍了10个YOLOv11目标检测数据集,涵盖工业、机器人、食品、安防等多个场景。包括硬币检测(66张)、机器人检测(55张)、橙子检测(169张)、牛奶检测(313张)、城市香烟检测(236张)、高空安全帽检测(392张)、鸟类宠物检测(143张)、螺丝刀检测(594张)、火灾烟雾检测(1542张)和夜间火焰检测(123张)。每个数据集均提供详细配置文件和标注示例图,适用于不同领域的AI视觉
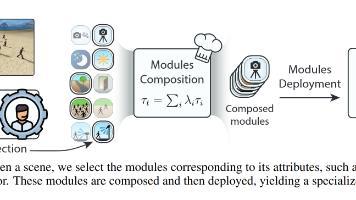
端到端的基于Transformer的跟踪器在大多数与人类相关的数据集上取得了显著的性能。然而,在异构场景中训练这些跟踪器带来了巨大的挑战,包括负干扰- -模型学习到冲突的场景特定参数- -以及有限的领域泛化,这往往需要过多的微调来使模型适应新的领域。为了应对这些挑战,我们引入了参数高效的特定场景跟踪架构( PASTA ),这是一种结合了参数高效微调( PEFT )和模块化深度学习( MDL )的新
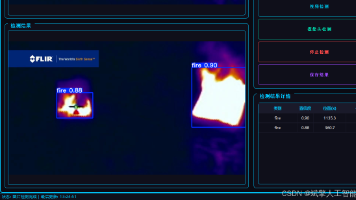
针对森林火灾早期检测的需求,本研究提出了一种基于深度学习YOLOv11的红外森林火灾火焰与烟雾检测系统。该系统利用YOLOv11算法的高效目标检测能力,结合红外图像特性,实现了对火焰和烟雾的精准识别。数据集包含2000张标注图像(训练集1600张、验证集200张、测试集200张),涵盖多样化的火灾场景。系统集成用户友好的UI界面,支持登录注册功能。实验表明,该系统在测试集上达到较高的检测精度与实时
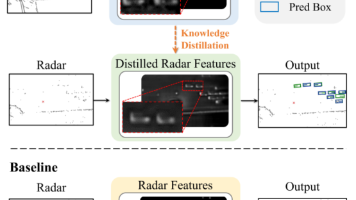
这篇论文提出了——面向雷达3D目标检测的跨模态知识蒸馏框架,核心目标是将激光雷达(LiDAR)的特征知识迁移到雷达模型中,解决雷达数据固有的稀疏、噪声大、分辨率低的问题。图1. 提出的RadarDistill方法示意图。我们的RadarDistill方法能够实现从LiDAR特征向雷达特征的知识迁移,从而提升用于鸟瞰图(BEV)目标检测的雷达特征质量。
为缓解DETR模型中一对一匹配(O2O)固有的稀疏监督问题, DEIM 采用了密集型O2O匹配策略:通过运用标准数据增强技术引入额外目标样本,从而提升每张图像的正样本数量。虽然密集型O2O匹配能加快收敛速度,但也会产生大量低质量匹配结果,影响模型性能。此外,基于 DEIM 训练的实时模型表现优于主流实时目标检测器—— DEIM -D-FINE-L和 DEIM -D-FINE-X在 NVIDIA T
港口船舶登记面临人工识别效率低、易出错的痛点。AI算法盒子通过边缘计算实现船舶自动识别:先检测轮廓,再分析结构特征分类(如集装箱船、油轮等),准确率达90%以上。系统联动AIS数据自动填充信息,将登记时间从分钟级缩短至秒级,实现"AI初筛+人工复核"的高效模式。该方案具有实时性强、降本增效、数据规范等优势,特别适合船舶密集场景,虽在极端天气下需人工辅助,但作为轻量化智慧港口改造切入点,能以较低投入
本文摘要:针对雷达小目标检测在低空安防、自动驾驶等领域的重要性,提出了一种基于深度学习的解决方案。研究通过整合RADDet和MSTAR数据集构建Radar-Small数据集(51,360张图像),经对比实验选定YOLOv11n作为基础模型,并在P3/P4特征层嵌入CBAM注意力模块。改进后模型mAP@0.5达0.861,推理速度仅下降3.2%。基于PyQt5框架开发的检测系统支持图像批量处理与结果
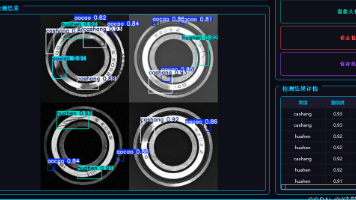
轴承作为机械设备中的关键部件,其健康状态直接影响设备的运行效率与安全性。传统轴承缺陷检测方法依赖人工检查,存在效率低、主观性强等问题。为此,本文提出了一种基于深度学习YOLOv12的轴承缺陷识别检测系统,能够高效、准确地识别轴承表面缺陷。系统采用改进的YOLOv12目标检测算法,结合包含4类缺陷(凹槽、凹陷、擦伤、划痕)的数据集进行训练,其中训练集759张、验证集326张。实验结果表明,该系统在轴
本文介绍了8个YOLOv11目标检测数据集,涵盖多个应用场景:1)14,518张夜间/室内行人检测数据;2)1,018张零售店冰淇淋检测数据;3)447张工业储罐表面缺陷检测数据(正常/缺陷);4)244张餐厅汉堡检测数据;5)64张工业设备泄漏区域检测数据(泄漏/白色);6)272张心形巧克力礼盒多品类检测数据(22种巧克力类型);7)61张办公室药瓶检测数据;8)992张乳腺超声图像良恶性分类
虽然未设置独立的测试集,但验证集规模充足,足以反映模型在未见数据上的泛化能力,满足实际应用需求。该数据集的标注工作严谨规范,所有目标均采用精确的边界框标注,并严格区分了不同类型的车辆(如汽车、卡车、公交车等)和行人/人。通过高精度的标注和多样化的场景覆盖,该数据集为提升智能交通系统、自动驾驶技术以及城市安防监控中的目标识别能力提供了高质量的数据支持。其涵盖的多样化场景和精准的目标分类,能够帮助相关
任务定义:给定少量有标签数据集 和大量无标签数据集,训练目标检测模型。基础范式:Mean Teacher + 伪标签。教师网络(EMA of student)对无标签图像的弱增强视图生成伪标签,学生网络对强增强视图学习。总损失。
COCO128包含多种常见生活目标,例如person、bicycle、car、motorcycle、airplane、bus、train、truck、cat、dog、bowl、pizza、zebra、giraffe等。实验中,模型在128张图片和929个目标实例上进行评估,Precision约为0.752,Recall约为0.421,mAP50约为0.538,mAP50-95约为0.379。YOL
该数据集专注于城市道路场景中的交通信号灯检测,涵盖了红灯、绿灯及黄灯等多种状态。通过大量真实街景图像的采集与标注,为智能交通系统提供了高质量的目标检测训练素材,具有重要的应用价值。这种分布比例合理,能够充分满足模型训练、调优和性能评估的需求,确保模型在不同场景下的泛化能力。标注过程严格遵循统一标准,保证了数据的精准度和规范性,为后续模型开发奠定了可靠基础。该数据集可广泛应用于智能交通管理、自动驾驶
YOLOv11城市道路摩托车目标检测数据集摘要 本数据集包含1462张城市道路场景图像,专门用于摩托车目标检测任务。数据集划分为1098张训练集、292张验证集和72张测试集,覆盖10个类别(包括9种摩托车类型和自行车)。所有图像均经过精确标注,采用YOLO格式(归一化坐标的txt文件)。数据集提供完整的data.yaml配置文件,包含路径和类别信息。该数据集适用于智能交通、安防监控等应用场景,支
文章摘要 当Embedding模型版本更新时,即使输出维度相同,新旧模型生成的向量空间也可能不兼容,导致语义搜索质量静默崩溃。这种现象被称为“向量漂移”,常见于OpenAI、Google等主流模型更新场景。由于缺乏错误提示,问题往往在用户投诉后才被发现。研究表明,不同模型版本的向量空间无法通过简单转换对齐,重新索引是唯一可靠方案。建议团队严格固定模型版本、记录元数据,并为关键业务预留重新索引的资源
本文记录了从零到一,用YOLO+透视校正实现的务实方案。不依赖CAD,不为每块板重训模型,只需为每个品种存一张模板图和几个ROI框,即可自动适应0°、90°、180°旋转及±15°倾斜。文中详细剖析了“为什么标注成单类别”、“如何将模板ROI精准映射到任意角度的电路板”等关键踩坑与解坑经验。最终系统在多品种图训练下,对多板并行检测表现出稳定鲁棒性。
本文介绍了一种基于自适应渐消扩展卡尔曼滤波(AFEKF)的三维雷达机动目标跟踪算法。该算法针对目标机动时模型失配问题,通过设计自适应渐消因子调整预测协方差,提高跟踪精度。仿真实验表明,AFEKF相比标准EKF在位置和速度估计误差上均有明显改善,尤其能有效应对目标加速度突变情况。程序提供了三维轨迹、位置误差、速度估计等可视化结果,并输出量化性能指标。该算法适用于复杂机动目标的雷达跟踪场景,可进一步扩
依托无感化三维重构、透镜建筑全域可视、动态数字孪生、AI无感感知核心技术,面向城市路网、桥梁隧道、交通枢纽、地下车场、综合管廊等全交通场景,完成立体空间数字化升级,打造地上地下一体化、透视可视、动态联动、智能管控的新一代智慧交通体系。结合无感轨迹、设备监测、环境感知数据,实现违规闯入、异常滞留、车流突变、设备故障等风险自动识别、即时告警。采用激光雷达点云扫描、BIM融合、三维轻量化渲染技术,对道路
同时整合水位、雨量、流速、水压、渗压、温湿度、设备运行、门禁、周界等各类水利传感器,7×24小时自动采集数据并挂载至三维场景对应点位,数据动态刷新,实现环境、水文、设备状态一体化感知。系统支持全域漫游、单点精准定位、目标全程追踪、历史轨迹回放、时段数据复盘,可快速核查巡检到位率、作业合规性。结合无感化三维重构、透明建筑全域可视、AI无感感知、动态数字孪生核心技术,针对水库、大坝、河道、闸站、沿岸管
多目标跟踪(MOT)是计算机视觉中的一个关键领域, 具有广泛的实际实现。目前的研究主要集中在跟踪算法的开发和后处理技术的增强上。然而,关于跟踪数据 本身的性质,一直缺乏彻底的检查。在这项研究中,我们对跟踪数据的分布模式进行了探索,并在现有的MOT 数据集中发现了一个明显的长尾分布问题。我们注意到 不同行人的轨迹长度分布存在显著的不平衡,我们将这 种现象称为“行人轨迹长尾分布”。为了应对这一挑战,
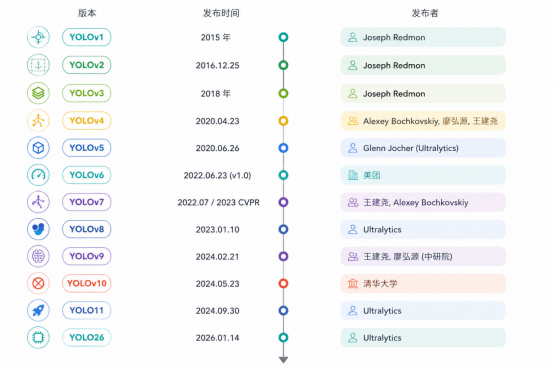
本文系统梳理了YOLO系列目标检测模型的发展历程(2015-2026年共12个版本),重点分析了YOLOv1至YOLO26的技术演进路径及Ultralytics公司的核心贡献。文章从四大改进维度展开论述:Backbone(含轻量化、模型缩放、注意力机制)、Neck架构(FPN/PAN等特征融合策略)、Head设计(锚框优化)以及损失函数优化(IoU系列与分类损失)。特别介绍了本公司在道路资产检测中
Hi3519DV500 NPU 三大AI模型实测报告 本文详细记录了在海思Hi3519DV500开发板上运行YOLOv8目标检测、HRNet人体关键点检测和MOTR多目标跟踪三个AI模型的全过程。开发板搭载2TOPS算力的NPU,采用DaVinci架构,支持INT8量化推理。 报告包含: 硬件环境配置和驱动加载步骤 SVP智能视觉平台架构解析 三大模型实测: YOLOv8:80类目标检测,25-3
AI智能检测系统助力港口船舶逆行治理 港口船舶逆行是重大安全隐患,传统依赖VTS雷达和人工监测存在实时性差、准确率低等缺陷。AI逆行智能检测系统通过多传感器融合与深度学习算法,实现了24小时精准监测,能在数秒内识别逆行行为并预警。实际应用表明,该系统不仅显著提升逆行发现率,还能通过威慑效应使违规行为减少近50%。系统还能为航道优化提供数据支持,但需持续完善以适应复杂环境。这项技术为港口安全管理提供
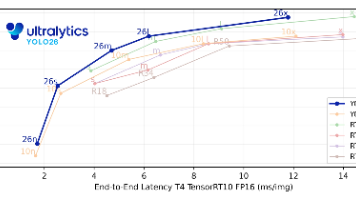
YOLO26是Ultralytics于2025年9月发布的最新一代目标检测模型,专注于边缘设备和低功耗场景优化。其核心创新包括:1)移除DFL模块和NMS后处理,实现端到端推理,显著提升部署效率;2)引入ProgLoss动态损失和STAL小目标检测策略,提升精度和训练稳定性;3)采用混合优化器MuSGD,兼顾收敛速度和泛化能力。相比前代模型,YOLO26在CPU推理速度提升43%,量化精度损失小于
🔥本文提出了一种基于MSEA多尺度边缘感知注意力的YOLOv11改进模型,通过增强网络对边缘、纹理和细粒度信息的感知能力,显著提升复杂背景下的目标检测性能。MSEA模块采用多尺度空洞卷积提取上下文特征,并通过边缘监督和注意力融合机制强化目标边界信息。实验表明该方法在小目标、边界模糊目标和复杂纹理目标检测任务中表现优异,尤其在遥感、工业缺陷和红外检测等场景具有显著优势。文章详细介绍了MSEA的结构