登录社区云,与社区用户共同成长
邀请您加入社区
本文介绍了如何从零实现《三角洲行动》手游的自动跑刀脚本,采用ADB直控+OpenCV视觉识别+固定点位搜刮的方案。主要内容包括:1)通过ADB控制手机截图、点击和滑动;2)利用霍夫圆检测小地图判断是否进入游戏;3)通过小地图模板匹配识别出生点;4)使用区域裁剪和遮罩检测物资标签实现自动拾取。文章强调该方案仅用于技术研究,不建议用于线上对局,并详细解析了固定点位方案的可行性及工程难点。
YOLO26进行车牌定位与识别。目标检测快速入门,YOLO也太强了!
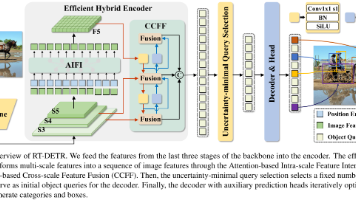
最近在啃 RT-DETR v1,一边对着论文,一边翻官方仓库的 PyTorch 实现,发现网上的很多介绍要么只停留在“架构大图”,要么只讲训练命令,真正把“每一层在干什么、张量长什么样、为什么这么设计”说清楚的资料不多。所以写了这篇学习笔记。下面我把在学习RT-DETR v1过程中的的整体思想 + 算法流程 + 各模块细节记录下来分享给大家
SPPF(快速空间金字塔池化)是YOLO系列目标检测算法中的高效上下文聚合模块,用于在低分辨率特征图上融合多尺度全局信息。相较于传统SPP并行多分支池化结构,SPPF采用串行重复池化的方式(如5×5最大池化连续执行3次)获取近似效果,显著减少计算复杂度和内存占用。其核心优势在于以极低成本为检测网络提供局部细节与大范围上下文(如有效识别小目标关联场景或大物体整体轮廓)的复合特征。该模块通常部署在YO
C2f是YOLOv8引入的高效特征提取模块,属于CSP家族的改良版本。其核心结构为:输入特征经1×1卷积后拆分两路,一路通过多个串联的Bottleneck块提取特征,另一路保持直通;最后将所有中间特征拼接后通过1×1卷积融合输出。这种设计具有三大优势:通过多阶段特征显式保留增强梯度流,提升特征多样性;采用轻量残差块降低计算量;结构规整便于工业部署。相比前代C3模块,C2f融合了YOLOv7的E-E
在使用部署(特别是其视频生成版本 Wan2.2-Animate)时,。
YOLOv8是Ultralytics公司于2023年推出的新一代目标检测算法,采用单阶段实时检测框架,支持检测、分割、姿态估计和分类多任务。其核心创新包括:C2f主干模块增强特征复用,Anchor-Free设计简化模型,解耦检测头提升精度,DFL损失实现高精度定位,以及Task-Aligned Assigner优化正样本分配。相比前代,YOLOv8在精度、速度和易用性上均有提升,提供5种模型尺寸适
ARS548 雷达支持 gPTP 精确时间同步 ARS548 雷达输出目的 IP 地址为 224.0.2.2,为多播/组播 (Multicast) 地址,不是单播.ARS548 雷达的 IP 地址默认为 10.13.1.113,支持按需修改,只要避免与网络内其他设备 IP 冲突预留给对接设备的其他 IP 地址。
AFSIM是一个功能强大且高度灵活的仿真工具,主要用于军事领域的分析、研发和作战研究,同时也逐步应用于工业和其他民用领域。AFSIM 由波音公司最初投资开发(2003年),后转由美国空军研究实验室(AFRL)维护和管理(2013年起)。它旨在解决传统仿真环境的分析能力缺陷,并提供更现代的编程范式。截至2020年,已有超过 275个政府、行业和学术组织。
小白也可以看懂的YOLOv13教程,超简单快速上手!
在计算机视觉领域的学习与探索旅程中,数据标注是必不可少的关键环节。而 Labelme 作为一个功能强大、灵活度高的标注工具,为我们的图像标注工作提供了极大的便利。无论是进行目标检测、语义分割还是实例分割等任务,Labelme 都能助你一臂之力。