登录社区云,与社区用户共同成长
邀请您加入社区
【比赛成绩与奖项】【比赛成绩与奖项】一、飞檐走壁1、本科组2、专科组二、疯狂电路三、蚂蚁搬家四、飞跃雷区五、走马观碑六、雁过留痕1、本科组2、专科组七、人工智能视觉八、人工智能模型九、卡丁快跑1、本科组2、专科组十、轮腿穿越十一、单车定向※统计与分析 ※。
本文介绍了如何从零实现《三角洲行动》手游的自动跑刀脚本,采用ADB直控+OpenCV视觉识别+固定点位搜刮的方案。主要内容包括:1)通过ADB控制手机截图、点击和滑动;2)利用霍夫圆检测小地图判断是否进入游戏;3)通过小地图模板匹配识别出生点;4)使用区域裁剪和遮罩检测物资标签实现自动拾取。文章强调该方案仅用于技术研究,不建议用于线上对局,并详细解析了固定点位方案的可行性及工程难点。
YOLOV11目标检测算法解析 本文深入剖析了YOLOV11目标检测算法的网络架构和代码实现。该算法采用模块化设计,包含骨干网络(负责特征提取)、颈部网络(特征融合)和头部网络(目标预测)三部分。骨干网络通过卷积层、池化层和残差结构提取多尺度特征;颈部网络采用上/下采样和特征融合技术增强特征表达能力;头部网络生成预测框并输出类别和位置信息。代码实现部分详细介绍了环境搭建、数据预处理、模型构建、训练
详细介绍了Window下Carla0.9.15安装与使用的步骤。
kaggle是世界上最大的数据科学社区,是一个为数据科学和机器学习提供竞赛、数据集和工具的在线平台。该网站通过向用户提供不同领域的实际问题和数据集,吸引了全球数据科学家和机器学习从业者的关注。kaggle还为用户提供机器学习模型的开发、部署和管理工具,以及数据可视化和其他特定于数据科学领域的工具。通过kaggle,用户可以学习和交流最新的数据科学技术,同时也有机会参加实际的竞赛并赢得丰厚的奖金,提
NMEA 0183 是由美国国家海洋电子协会制定的标准通信协议,用于船舶导航设备和传感器之间的数据传输。其核心特点包括ASCII文本格式、串行通信和特定的语句结构。GNGGA和GNRMC是NMEA 0183协议中的两种重要语句,分别提供时间、位置、海拔、卫星数量等详细定位信息,以及时间、位置、速度、航向、日期等最小推荐导航数据。GNGGA适用于需要详细定位信息的应用,如测绘,而GNRMC则适用于导
用gif图,快捷键,避坑,带你生动地学习CloudCompare点云分割标注的5大步骤。
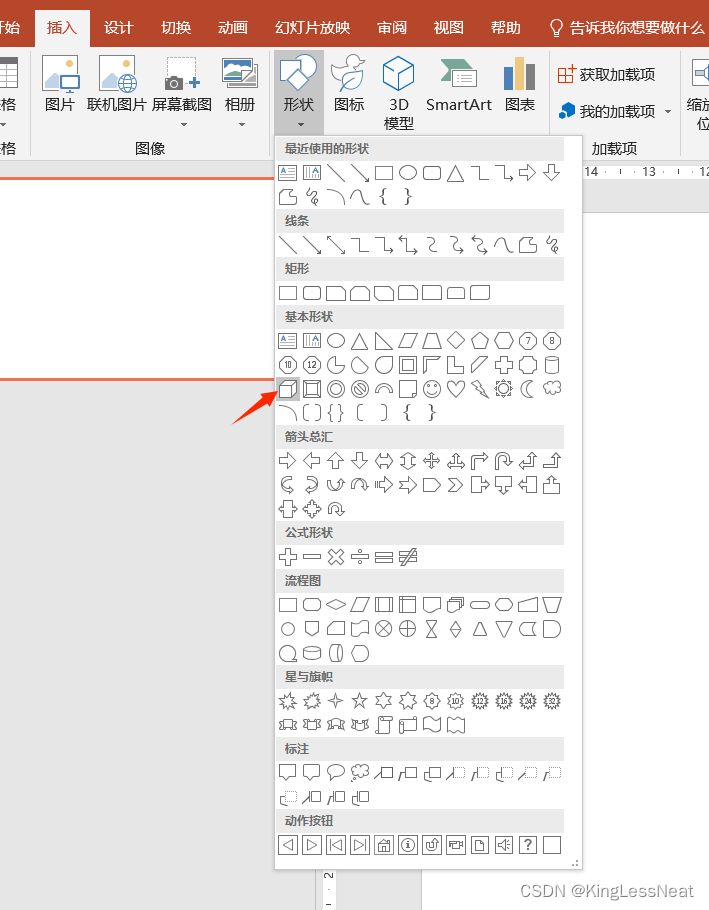
PPT(Visio)如何画立方体及多个小立方体堆叠效果 - 科研绘图
ByteTrack 在是在 2021 年 10 月公开发布的,在ECCV 2022中获奖。它以一种简单的设计方式击败了当时各路“魔改”跟踪器,在 MOT17 数据上首次突破了80 MOTA,并且在单张 V100 中推理速度高达 30FPS。 我把 ByteTrack 核心思想概括为:1. 当目标逐渐被遮挡时,跟踪目标与低置信度检测目标匹配。2. 当目标遮挡逐渐重现时,跟踪目标与高置信度检测目标匹配
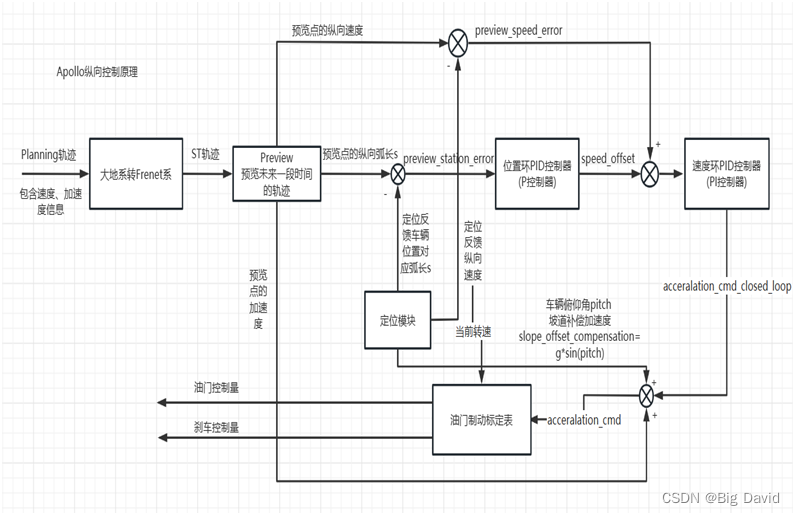
本文详细讲解了双环PID的实现和原理