Windows下Carla0.9.15安装与使用
一、网站资源
- carla官网:CARLA Simulator
- carla官方教程:Quick start package installation - CARLA Simulator
二、Carla0.9.15安装
2.1准备工作
两个最重要的点:
- 合适的GPU。官方建议8GB的GPU,我这里是老古董1650,只有4GB,勉强跑得动,不过做好卡成PPT的准备。
- 两个 TCP 端口和良好的互联网连接。默认为 2000 和 2001,确保这些端口未被防火墙或任何其他应用程序阻止。
2.2安装
carla安装一般有两个方式:
- 源码编译安装,这种比较难装。
- 第二种就是发行版,直接下载压缩包解压后就能后使用,这里使用这种方式。0.9.15下载页面:Release 0.9.15 · carla-simulator/carla
注意:需要科学上网或者其他加速方式,这个包大小7.5G。国内不科学上网或加速下载可能非常慢,即使能下载可能中间因网络原因也会导致下载失败。
2.3测试
解压缩后,进入到CARLA_0.9.15\WindowsNoEditor目录下,可以看到CarlaUE4.exe可执行文件,直接运行就可以看到经典界面:
- W:视角向前
- S:视角向后
- Q/E:视角上升或下降
- 鼠标在界面上左键按下左右移动视角也会左右移动
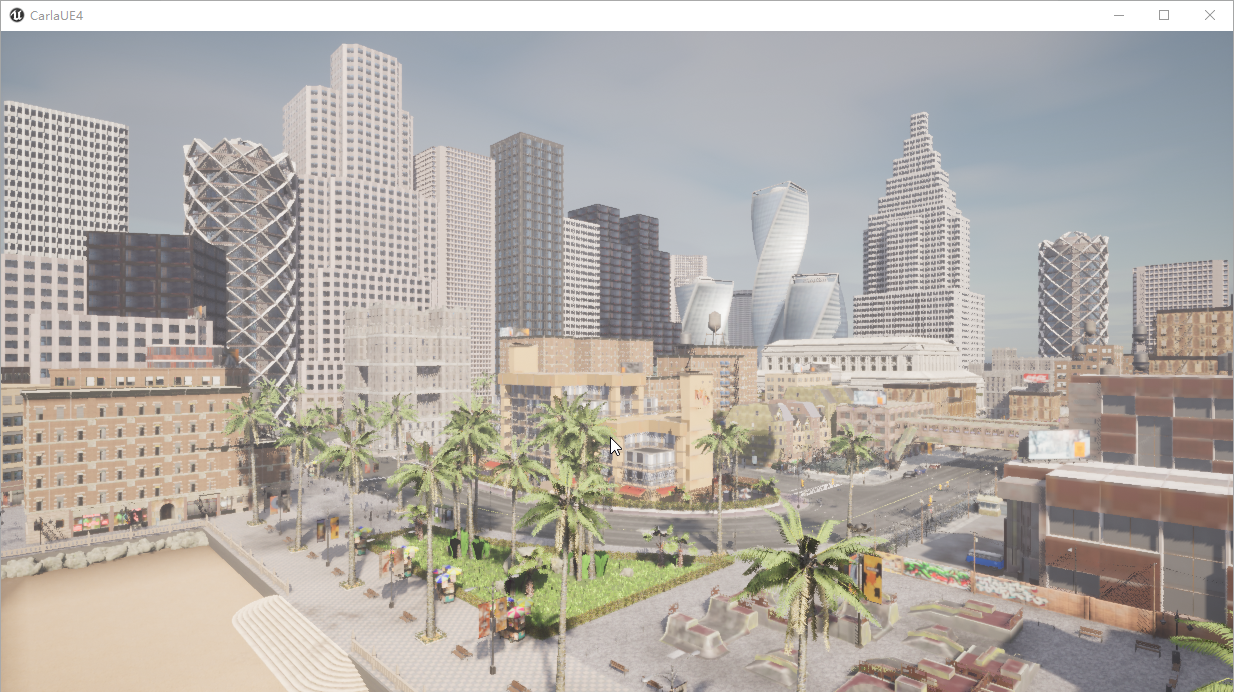
三、 运行Carla
上面运行的CarlaUE4.exe相当于一个服务器,自己可以编写客户端来请求服务器,创建车辆或行人等操作。下面介绍运行Carla所需要的环境:
3.1安装Python库
根据官网介绍安装客户端库有多种选择,这里选择下载相应的Python软件包:
- 使用Anconda进行包管理。不使用也可以,不过做这方面的最好使用Anconda进行包管理,进行环境隔离。
- 创建一个虚拟环境。CARLA 客户端库可以从 PyPi 下载。此库与 Python 版本 2.7、3.6、3.7 和 3.8 兼容,这里选择3.8,不详细指定版本我这里会默认3.8.20。之前有位博主说明3.7.8是非常稳定的版本,这里也可以使用这个版本。
conda create -n carla python=3.8 - 激活刚才的虚拟环境。
conda activate carla - 安装所需要的库。CARLA_0.9.15\WindowsNoEditor\PythonAPI\examples 低下有requirements.txt说明了需要安装的库,这里添加了几个运行所需要的库。如果Python3版本,需指定numpy==1.18.4,其他版本不知道可不可以,没有测试过。
pip3 install carla
pip3 install numpy==1.18.4 -i https://pypi.tuna.tsinghua.edu.cn/simple
pip3 install future -i https://pypi.tuna.tsinghua.edu.cn/simple
pip3 install pygame -i https://pypi.tuna.tsinghua.edu.cn/simple
pip3 install matplotlib -i https://pypi.tuna.tsinghua.edu.cn/simple
pip3 install open3d -i https://pypi.tuna.tsinghua.edu.cn/simple
pip3 install Pillow -i https://pypi.tuna.tsinghua.edu.cn/simple
pip3 install Shapely -i https://pypi.tuna.tsinghua.edu.cn/simple
pip3 install networkx -i https://pypi.tuna.tsinghua.edu.cn/simple
三、测试环境
这里使用Pycharm,直接点击CARLA_0.9.15目录右键在Pycharm中打开即可,不一定需要这个目录。
3.1选择Python解释器
选择刚才创建好的环境。如果不使用Anconda,选择自己的环境即可:

3.2运行客户端程序
CARLA_0.9.15\WindowsNoEditor\PythonAPI\examples目录下有generate_traffic.py和automatic_control.py两个文件:
- generate_traffic.py是生成车辆和行人的
- automatic_control.py可以实现车辆的自动控制
首先运行两个节点前需要打开CarlaUE4.exe(CARLA_0.9.15\WindowsNoEditor目录下), 然后再pycharm中先运行generate_traffic.py生成车辆,然后运行automatic_control.py。
第一张图片是整个场景的视图,第二是automatic_control.py的自动控制得视角:


AtomGit 是由开放原子开源基金会联合 CSDN 等生态伙伴共同推出的新一代开源与人工智能协作平台。平台坚持“开放、中立、公益”的理念,把代码托管、模型共享、数据集托管、智能体开发体验和算力服务整合在一起,为开发者提供从开发、训练到部署的一站式体验。
更多推荐



 29
 0
- 0


 已为社区贡献2条内容

所有评论(0)