登录社区云,与社区用户共同成长
邀请您加入社区
摘要:印度传奇数学家拉马努金(1887-1920)凭借超凡直觉独立提出近4000个数学公式,涵盖数论、无穷级数、椭圆函数等领域。其最著名的圆周率公式(1914)被用于计算π至1700万位;发散级数求和公式(如1+2+3+...=-1/12)在量子物理中具有重要应用;整数分拆公式和罗杰斯-拉马努金恒等式成为组合数学基石。这些形式简洁而深奥的公式,大多未经系统证明却被后世验证,深刻影响了现代数学、理论
本文系统总结了点火公式(Wallis公式)及其变形与应用。主要内容包括:1)基本点火公式的递推关系及奇偶情况下的表达式;2)进阶形式的递推关系及偶数情况的解;3)非整数指数的Beta函数推广形式;4)三角恒等变换技巧,包括m+n为偶数和m=n时的简化方法;5)特殊积分技巧,如奇数次幂替换、降幂公式和乘积转和差等变换方法。这些公式和技巧为求解含有三角函数的积分提供了系统化的解决方案。
泰勒公式的核心思想是:用一个多项式函数来逼近一个在某点附近具有任意阶导数的光滑函数。当这个点选在x00x_0 = 0x00时,这个特殊的泰勒公式就被称为麦克劳林公式。在求极限的场景下,我们绝大多数时候使用的都是麦克劳林公式。一个函数fxf(x)fx在x0x=0x0fxf0f′0xf′′02!x2f′′′03!x3⋯fn0n!f′′0x2。
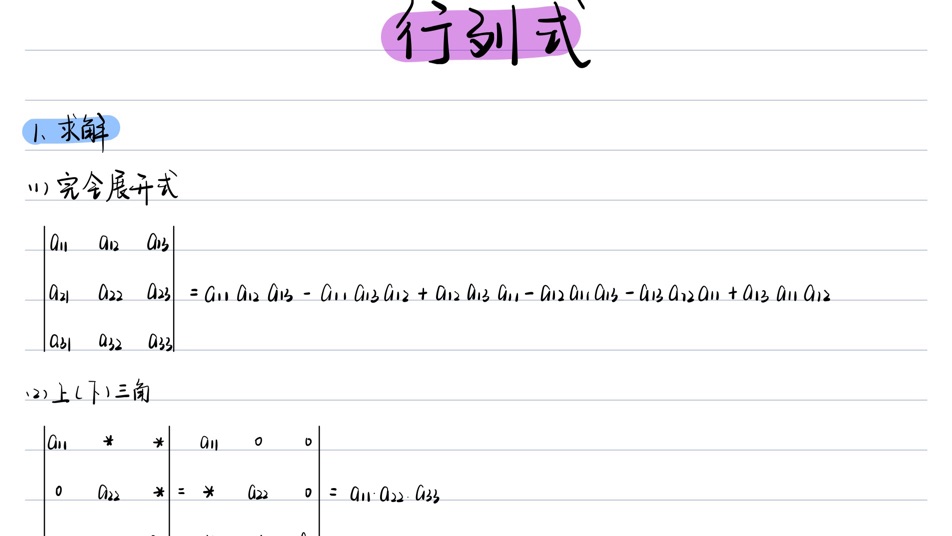
矩阵的行列式,determinate(简称det),是基于矩阵所包含的行列数据计算得到的一个标量。是为求解线性方程组而引入的。性质1行列式与它的转置行列式相等注:行列式中行与列具有同等的地位,行列式的性质凡是对行成立的对列也同样成立.性质2互换行列式的两行(列),行列式变号推论如果行列式有两行(列)完全相同,则此行列式为零性质3行列式的某一行(列)中所有的元素都乘以同一个倍数k,等于用数k乘以此行
让我从几个直观的角度来解释矩阵乘法。矩阵乘法最本质的含义是线性变换的复合。当我们计算AB时,可以理解为:先进行变换B,再进行变换A。这就解释了为什么矩阵乘法不满足交换律 - 因为变换的顺序会影响最终结果。比如对向量vvBBvAABvABv对于矩阵乘法CAB,其中Cij的计算实际上是A的第i行与B的第jCijk∑AikBkj可以把矩阵B的每一列看作一个向量,那么AB就是用A的列向量对B
本文详细介绍了稀疏矩阵的定义与性质,存储格式,包括:CSR,CSC,COO,DIA,BCSR;稀疏矩阵的基本操作,应用领域,相关算法,优化策略
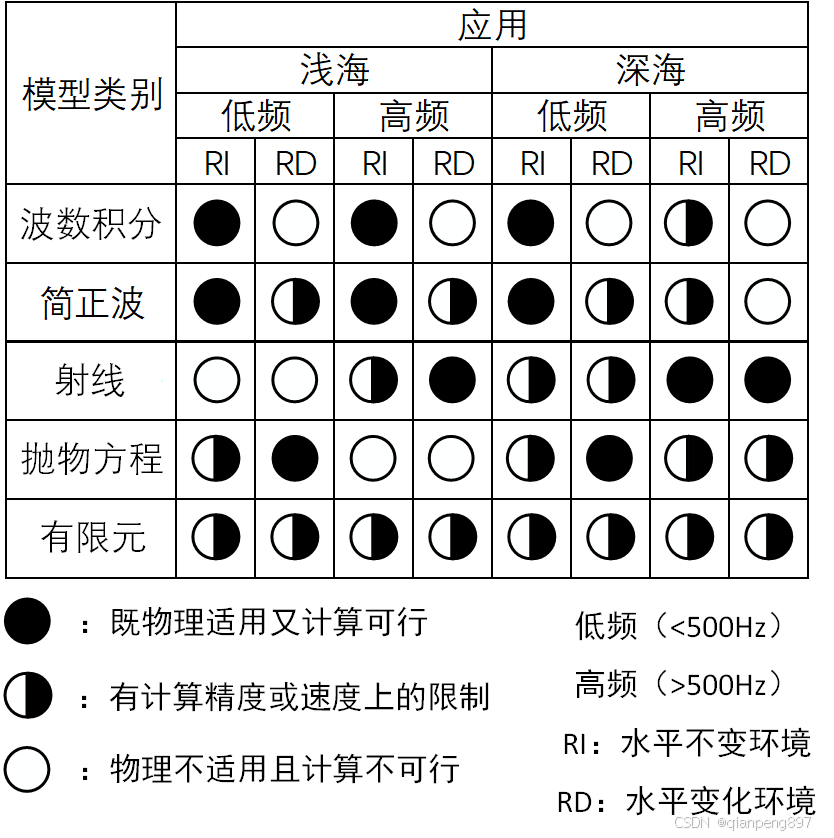
随着水声学的发展,计算水下声场越来越重要,很多人都开启了学习如何使用声学工具箱(Acoustics Toolbox)计算水下声场,本文就介绍了水下声场的计算和声学工具箱使用基础内容。提示:以下是本篇文章正文内容,下面案例可供参考提示:以上就是今天要讲的内容,本文简单介绍了水下声场的简正波、射线、抛物方程模型原理和声学工具箱中KRAKEN、BELLHOP、RAM的使用。
本文将会在引入万向死锁问题后,通过矩阵变换计算的方式从数学理解万向死锁问题,并且借由万向死锁这一问题理解 矩阵 的本质—— 变换 的表示工具、万向死锁问题的本质——所谓的万向死锁,这个名字很具有 “误导性”,听起来像是欧拉角这种描述方式存在巨大缺陷一样。但其本质就是: 物体角度状态与欧拉角坐标并非一一对应关系。 某些位置状态并不唯一确定一组欧拉角坐标。这并不是什么大问题。空间中的任何状态都能通过欧
线性代数 第七讲 二次型_标准型_规范型_坐标变换_合同_正定二次型详细讲解_重难点题型总结
逆矩阵是线性代数中非常重要的的一个概念,先来看看什么是逆矩阵?设A是数域上的一个n阶矩阵,若在相同数域上存在另一个n阶矩阵B,使得:ABBAE,则我们称B是A的逆矩阵,而A则被称为可逆矩阵。注:E为单位矩阵。(该段文字来自于百度百科)接下来以三阶矩阵为例,如下题待定系数法顾名思义是一种求未知数的方法。将一个多项式表示成另一种含有待定系数的新的形式,这样就得到一个恒等式。
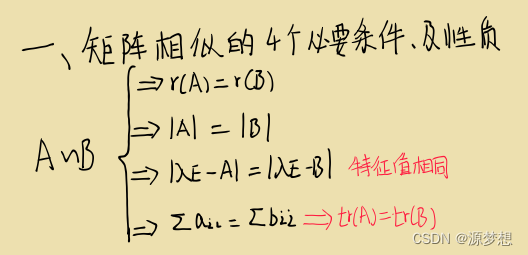
一.矩阵相似的四个必要1.四个必要条件2.严格证明必要1 秩相等必要2 行列式相等必要3 特征值相等必要4 迹相等二.矩阵相似性质1.矩阵相似性质2.严格证明性质1 次幂相似,多项式相似性质2 可逆相似,可逆的多项式相似性质3 转置相似性质4 伴随相似
线性代数中一定必须要掌握的基础概念和计算的整理,简单易懂,适合入门和复习.行列式,矩阵,n维向量,线性方程组,特征值和特征向量
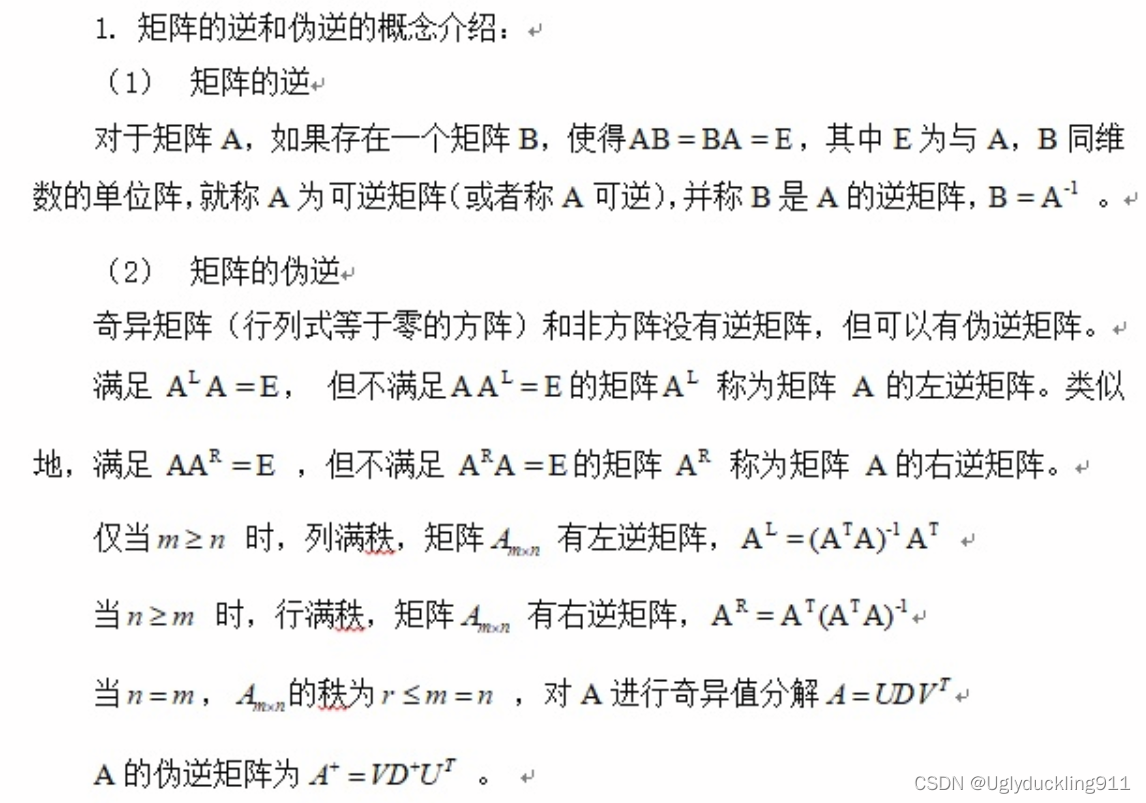
伪逆矩阵的定义、求解方法、应用以及维基百科中详细的介绍
一般情况下,我们求解伴随矩阵是要注意符号问题和位置问题的(如下所示)A−1=1[][−[]−[]−[]−[]]=A−1=1[][M11−[M12]M13−[M21]M22−[M23]M31−[M32]M33]⊤\begin{aligned}& A^{-1}=\frac{1}{[\ \ ]}\left[\begin{array}{ccccc|c}& -[\ \ ] & \\-[\ \ ] && -[
R与R^2没有关系,就如同标准差与标准误差没有关系一样。相关系数(R)定义:变量之间线性相关的度量。分三种, pearson(有秩),spearman(无秩), kendall。公式:公式解释:自变量X和因变量Y的协方差/标准差的乘积。协方差:两个变量变化是同方向的还是异方向的。X高Y也高,协方差就是正,相反,则是负。为什么要除标准差:标准化。即消除了X和Y自身变化的影响,只讨论两者之间关系。因此
三角函数的介绍以及和差化积、积化和差的公式及推导证明
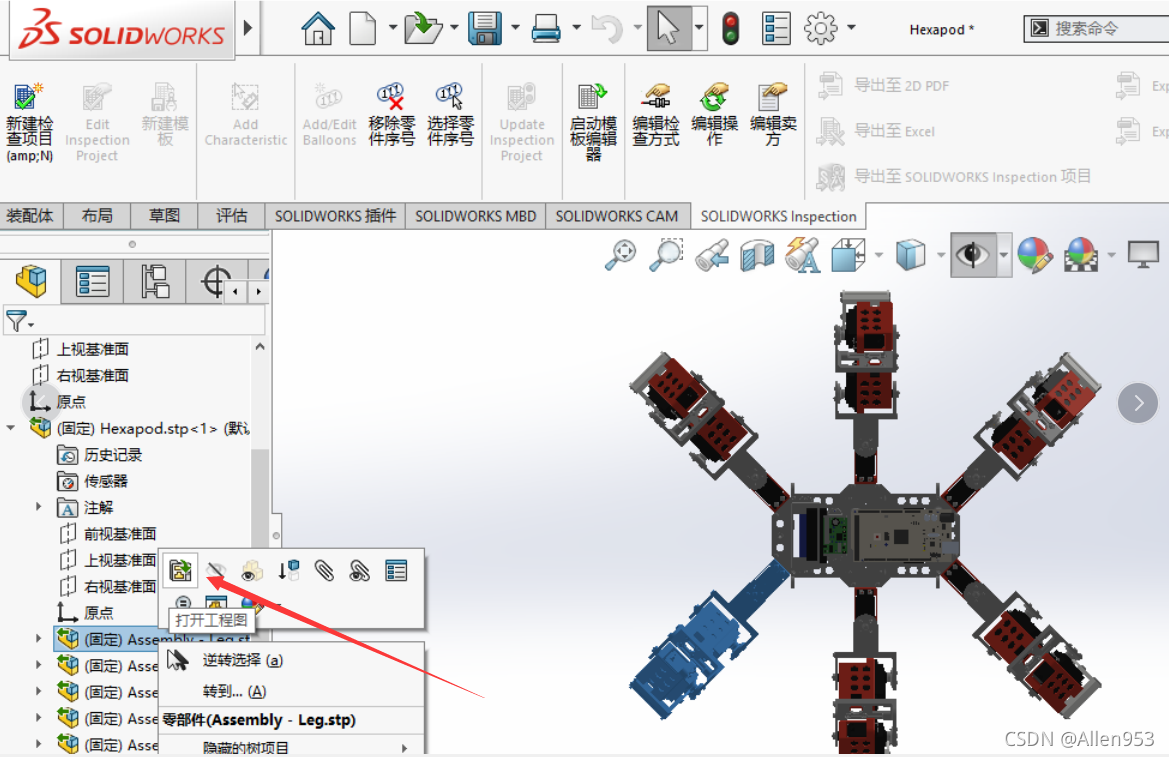
问题solidworks在装配体中,右键一个子装配体或者零件的话,一般会出现打开零件或者子装配体,然后就可以打开选中的子装配体或者零件了。但是在网上下载的有的模型,鼠标右键子装配体的时候,并没有出现打开子装配体的选项,只有打开工程图。解决办法右键装配体,解散特征,然后重建模型就可以了。...
确实这个启发式合并的地方思维很大
矩阵的秩及其求法矩阵秩的概念k阶子式矩阵的秩矩阵秩的求法1、子式判别法(定义)2、用初等行变换求矩阵的秩满秩矩阵矩阵秩的概念k阶子式定义1: 设A=(aij)m×nA=(a_{ij})_{m\times n}A=(aij)m×n在AAA中任取kkk行kkk列交叉处元素按原相对位置组成的kkk(1≤k≤min{m.n})(1\leq k\leq min\lbrace m.n \rbrace)(1
欧拉角是什么欧拉角是用来 唯一的 确定定点转动刚体位置的 三个一组的 独立角参量。由章动量θ、旋进角(即进动角)ψ和自转角φ组成,为欧拉首先提出而得名。通俗来讲的话有:eg:你去问路得到了两种回答1 往东经104°04′北纬30°40′走2 往前走100m后右转第一种令人难以理解,第二种则是相对坐标,比较具有操作性欧拉角的思想就是采用第二种回答的方式,优点在于较好理解通过欧拉角旋转该动图摘抄自维基
克罗内克积定义 克罗内克积是两个任意大小的矩阵间的运算,它是张量积的特殊形式。给定两个矩阵A∈Rm×n\boldsymbol{A} \in \mathbb{R}^{m \times n}A∈Rm×n和B∈Rp×q\boldsymbol{B} \in \mathbb{R}^{p \times q}B∈Rp×q,则这两个矩阵的克罗内克积是一个在空间Rmn×nq\mathbb{R}^{mn \times