登录社区云,与社区用户共同成长
邀请您加入社区
另外关键的PI调节器与滑模观测器的参数,也以一个专门的文档记录其理论设计过程,与根据波形现象调节参数的过程,可以有助于大家深入理解理论的同时,能够结合仿真模型的结果进行调参,深入的理解整个系统各个物理量之间的内在联系。另外关键的PI调节器与滑模观测器的参数,也以一个专门的文档记录其理论设计过程,与根据波形现象调节参数的过程,可以有助于大家深入理解理论的同时,能够结合仿真模型的结果进行调参,深入的理
注释拉满:每个物理场、每个参数旁边都标了用途,比如激光功率的注释是"默认1500W,熔覆层厚0.5mm,改功率对应改厚度",新手也能上手。收敛性调烂了:时间步长用了自适应(1e-6s到5e-6s),松弛因子调到0.8,我跑了10次不同参数都没崩,普通16G内存的工作站就能跑。拓展性拉满:把激光热源改成高斯旋转热源就是激光焊接;调整材料添加速率就是增材制造的沉积过程;再加个结构力学模块,直接算相变后
这9种DRL算法涵盖了基于策略梯度、基于价值以及二者结合的多种方法,对于强化学习初学者来说,是非常好的学习资源。通过实践这些算法,你能深入理解强化学习的核心概念,掌握使用Pytorch进行强化学习算法开发的技能。赶紧动手试试吧!强化学习教学 Pytorch 实现的9种 DRL 算法包括以下9种:REINFORCE、Actor-Critic、Rainbow-DQN、PPO-discrete、PPO-
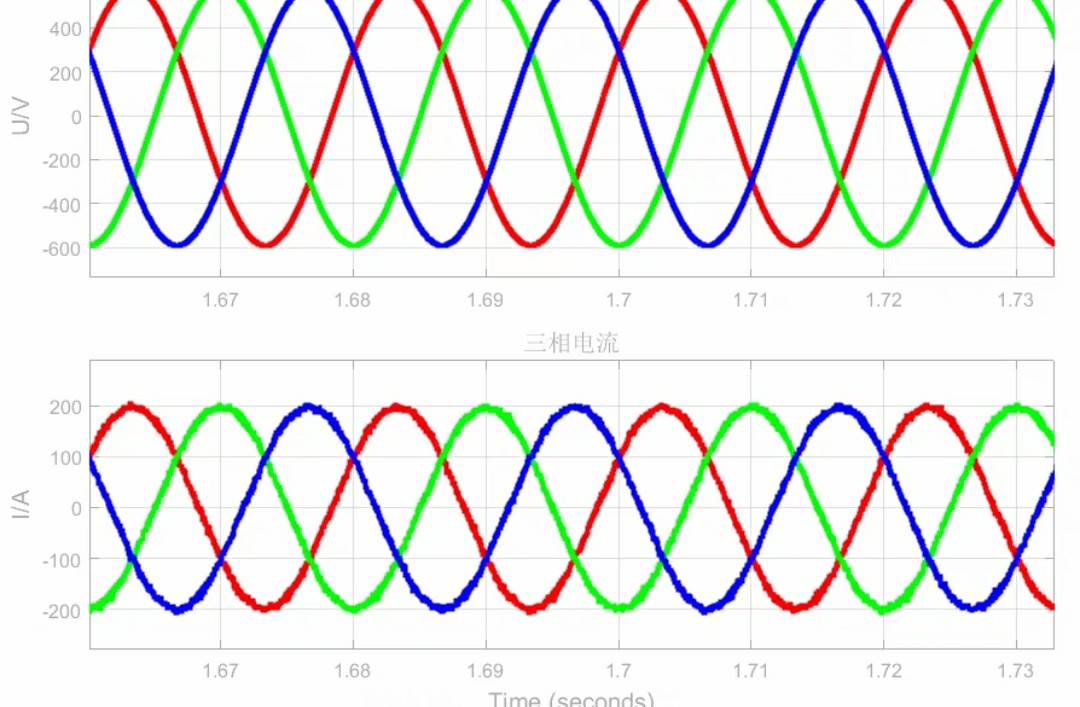
三相PWM整流器闭环仿真,电压电流双闭环控制,输出直流电压做外环模型中包含主电路,坐标变换,电压电流双环PI控制器,SVPWM控制,PWM发生器matlab/simulink模型功率因数1,低THD仅1.2%模型输出电压750VDC升压拓扑输出电压600~1000可调输出功率调节输出电阻阻值计算功率。
fdtd仿真散射模型,TFSF光源设置,仿真结果如图所示在 FDTD(时域有限差分法)仿真的世界里,搭建准确的散射模型是众多研究与应用的基础。而其中,TFSF(总场散射场)光源的设置又是关键一环,它直接影响着我们最终的仿真结果。今天就来和大家深入聊聊这其中的门道。
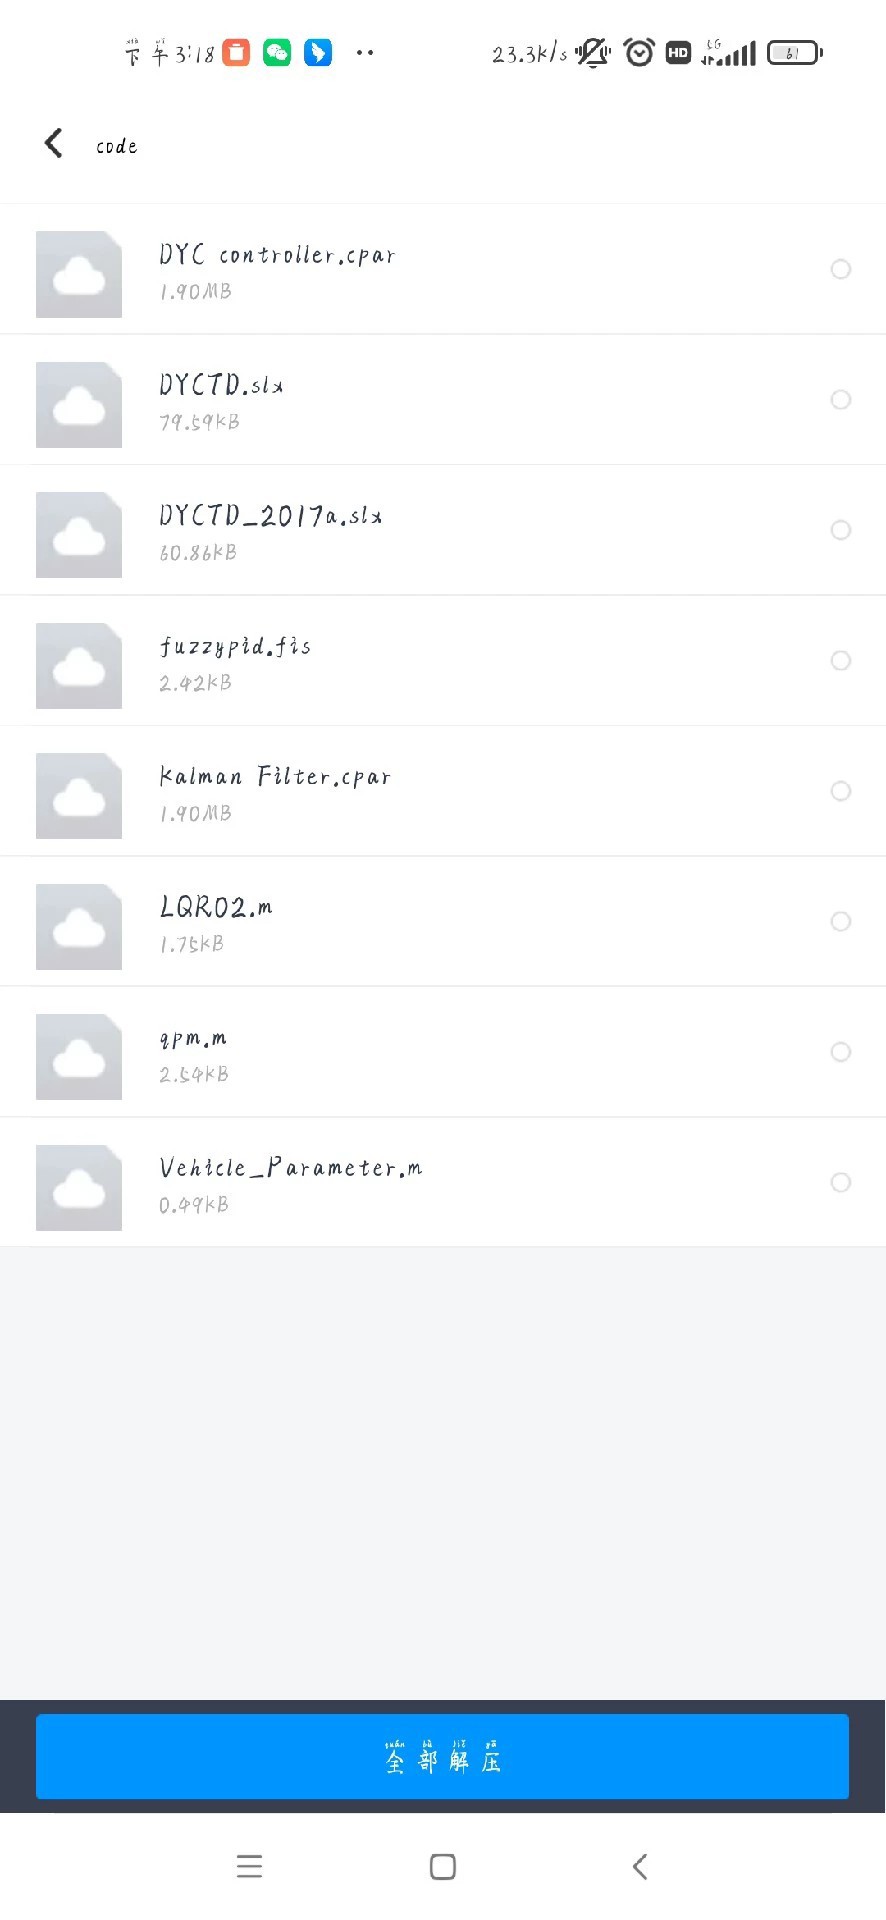
综合跟随理想横摆角速度的方法和抑制汽车质心侧偏角的汽车稳定性控制方法,以线性二自由度车辆操纵特性模型为控制目标,基于汽车横摆力矩与车辆状态偏差之间的动力学关系建立了控制系统模型。综合跟随理想横摆角速度的方法和抑制汽车质心侧偏角的汽车稳定性控制方法,以线性二自由度车辆操纵特性模型为控制目标,基于汽车横摆力矩与车辆状态偏差之间的动力学关系建立了控制系统模型。下层才用基于规则和基于二次规划的转矩分配方法
three.js案例- 线上购车3d展示(源码)包含内容:1.汽车模型展示;2.汽车换肤;3.轮毂部件更换;4.开关车门动画;5.汽车尺寸测量;6.自动驾驶;7.镜面倒影;8.hdr运用;9.移动端适配;本商品为html+css+three.js源码在当今数字化时代,线上购车的 3D 展示为消费者带来了前所未有的直观体验。借助three.js,我们可以轻松打造出令人惊艳的线上购车 3D 展示场景。