登录社区云,与社区用户共同成长
邀请您加入社区
在时间步长小于td的情况下,判断温度和设定温度之间的差值,根据差值判断是否需要开启空调。22. 第89行:`linp2(1:td-1)=linp(1:td-1)`将linp的前td-1个元素赋值给linp2的前td-1个元素。内容:建立空调负荷的聚合模型,按照第二章考虑调节空调温度对空调响应潜力的影响,程序结果充分说明随着上调温度的增大,响应程度逐渐增大。内容:建立空调负荷的聚合模型,按照第二章考
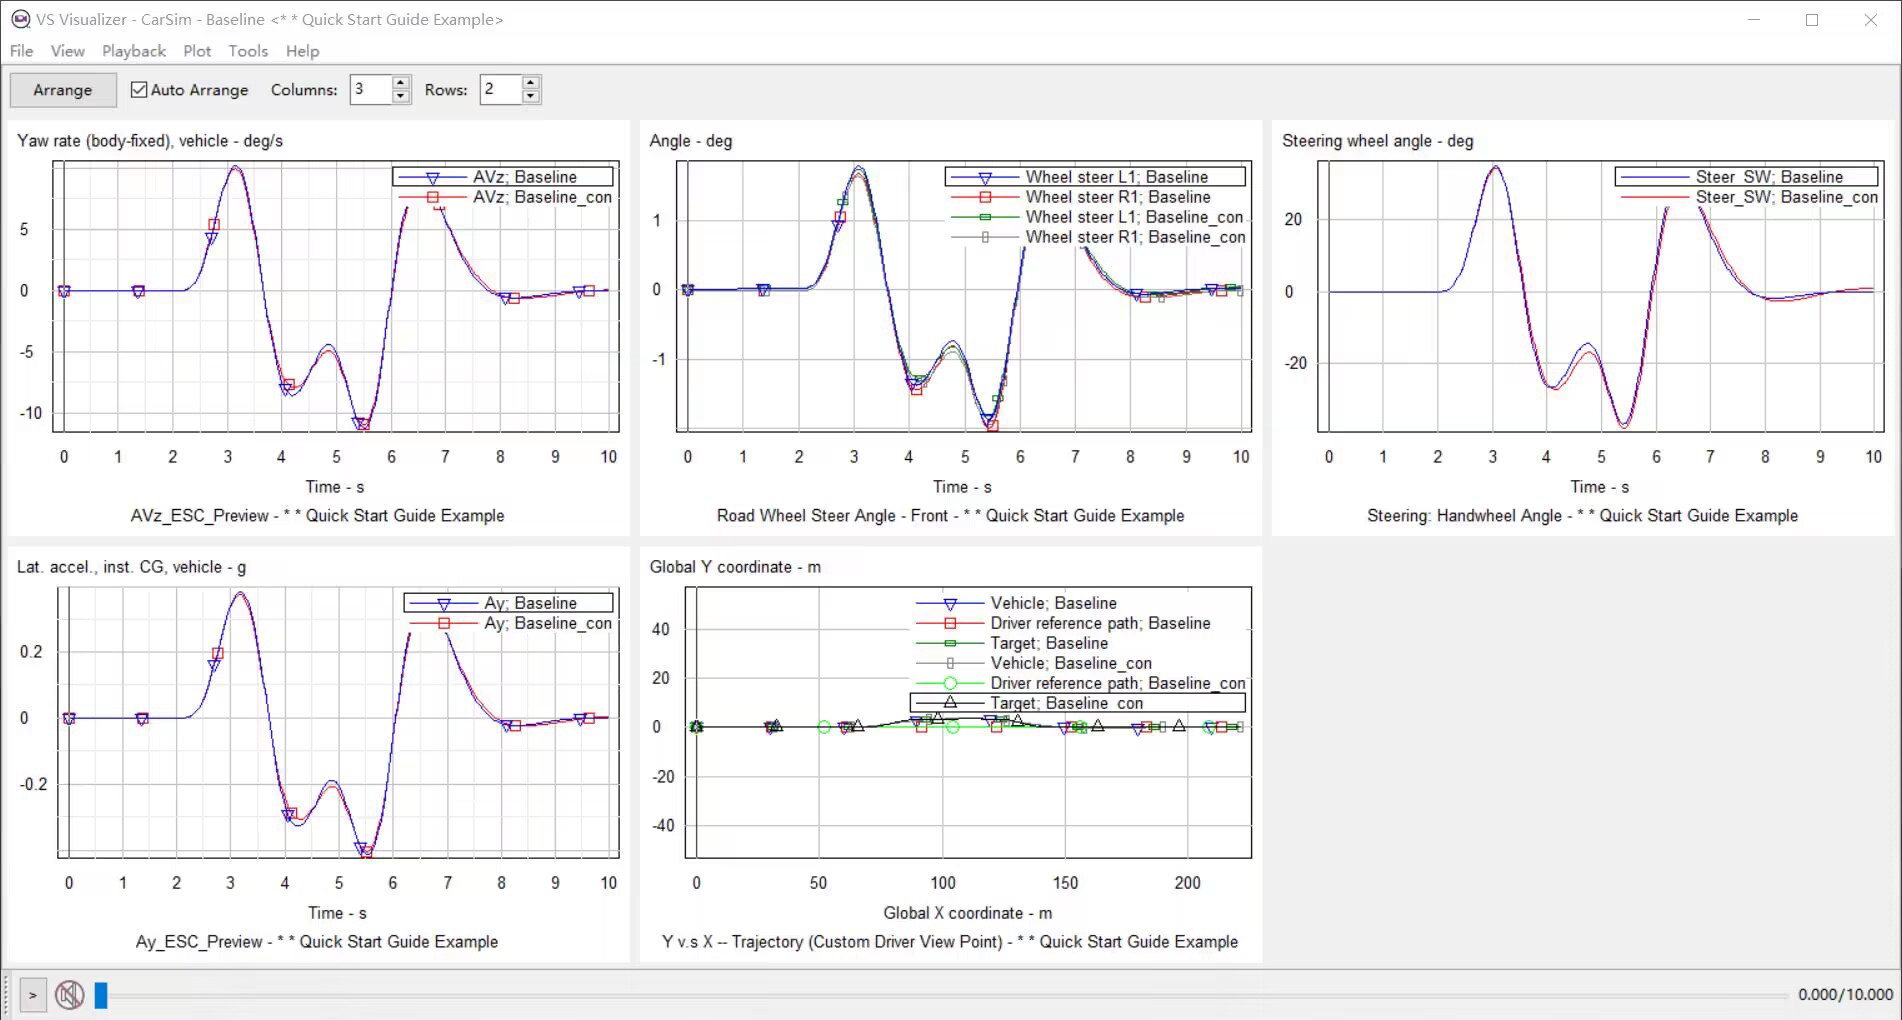
线控转向系统Carsim和Simulink联合仿真模型,带Carsim数据库,C级车。【正向建模,利用三环PID控制算法控制无刷直流电机获得前轮转角】主要根据Carsim自带的转向系统,查出小齿轮和转向角之间的关系,利用查表法反推目标转角,而后通过无刷直流电机模型跟踪目标转角。图示为:角阶跃工况下,仿真模型前轮转角、横摆角速度、侧向加速度、轨迹图。最后一张图是 双移线 工况的响应曲线,拐角处响应跟
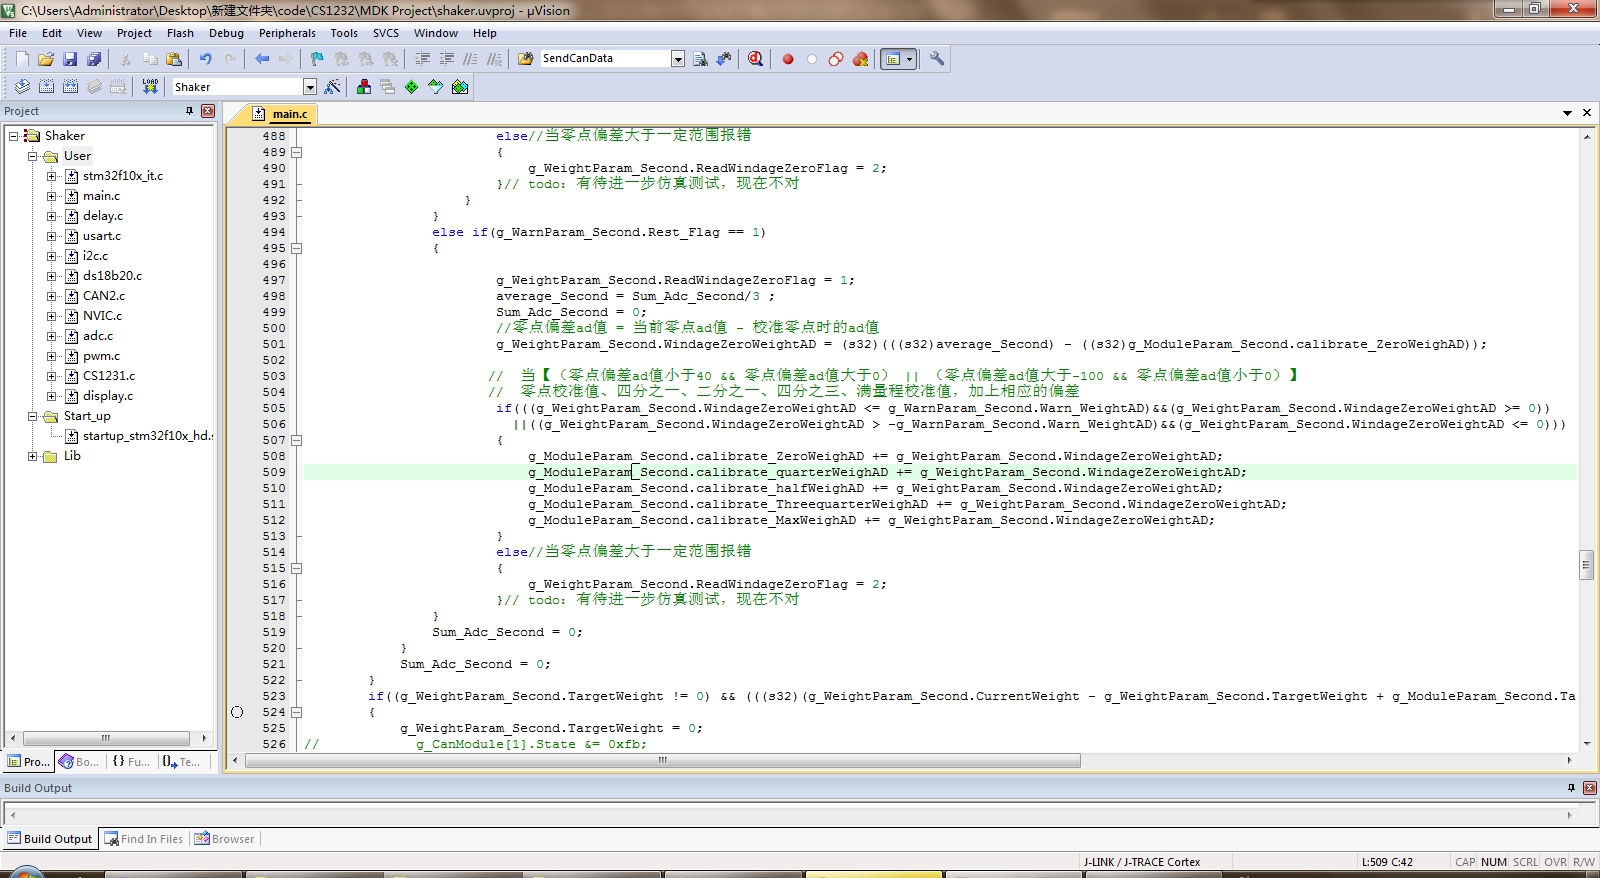
高精度称重模块设计方案供电:12-24V通信接口:CAN通道:2精度0.1g,带零点校位高精度,低温漂含原理图,PCB,BOM表,源工程代码,可直接生产最近调试无人售货机的散称模块,踩了一堆坑——普通电阻应变片模块要么零点飘上天,要么20kg量程误差±5g根本没法用,串口通信还老丢包,CAN协议的又贵得离谱。翻了翻开源仓库改了三天,终于搞出个低成本、0.1g精度、12-24V宽压、双路称重、带源工
【5.MPC单步垂直泊车】APA 单步垂直泊车 模型预测MPC 自动泊车Carsim与Matlab联合仿真后期会继续迭代更新的版本包含垂直路径数据点(只有路径点)和MPC控制算法后可以有参考模型,全部开源,入群后,可在群里提问,会。后期不断优化。1.Carsim2019 2020场景及车辆配置文件2.Simulink文件包含stateflow纵向逻辑控制3.MPC横向控制算法文件4.垂直路径点处理
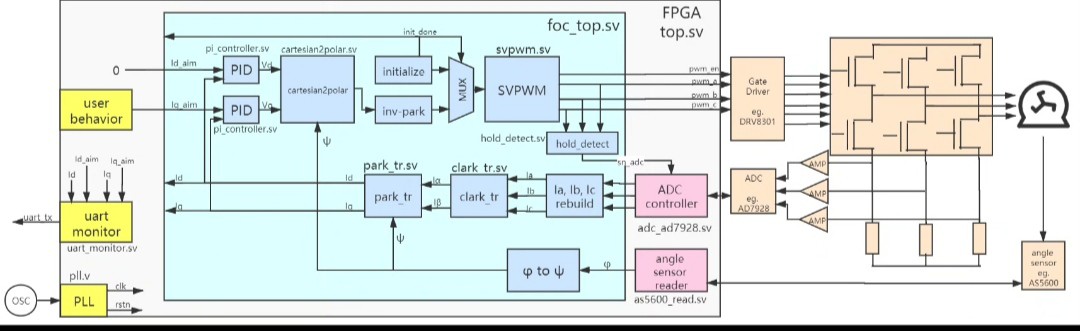
先说清楚,这个版本不带位置环也不玩速度环,就专注电流闭环控制,适合需要快速响应的场合。在Simulink模型里(想象有个模型截图),电流环被抽象成离散传递函数模块,和Verilog代码的采样/计算周期严格对应。A1 不是用Matlab等工具自动生成的代码,而是基于verilog,手动编写的。A4 单采样单更新,中断频率/计算频率,可以基于自己所移植的硬件,重新设置。A4 单采样单更新,中断频率/计
(文献+程序)多智能体分布式模型预测控制 编队 队形变换论文复现带文档 MATLAB MPC 无人车 无人机编队无人船无人艇控制 编队控制强化学习 嵌入式应用 simulink仿真验证 PID 智能体数量变化在智能控制的广袤世界里,多智能体分布式模型预测控制(MPC)在编队领域那可是相当耀眼的存在。无论是无人车、无人机编队,还是无人船无人艇控制,都离不开它的“保驾护航”。今天咱就来唠唠这个超有趣的
轮胎模型用了魔术公式的魔改版。十四自由度包含:整车纵向,横向,横摆,车身俯仰,侧倾,垂向跳动,车轮的四轮旋转和垂向自由度,每个自由度的数据都可在simulink当中实时查看。十四自由度包含:整车纵向,横向,横摆,车身俯仰,侧倾,垂向跳动,车轮的四轮旋转和垂向自由度,每个自由度的数据都可在simulink当中实时查看。包含模块:转向系统,整车系统,悬架系统,魔术轮胎,车轮系统,PI驾驶员控制模块等。