登录社区云,与社区用户共同成长
邀请您加入社区
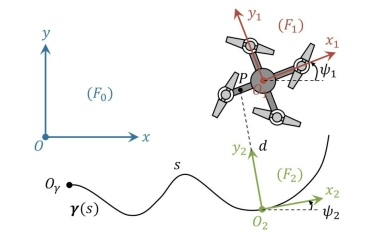
基于Learning MPC(LMPC)的四旋翼飞行器(VAU)的避障路径规划本模型建立一种学习模型预测控制(LMPC)的四旋翼飞行器VAU的控制算法。该控制器可以从数据中学习并找到最佳路径轨迹,在避障的同时,使四旋翼飞行器的单圈时间最小化。此外,还提出了LMPC优化问题的新松弛方法,即允许将其从混合整数非线性规划简化为二次规划。模型有详细说明文档(paper)模型需要安装MATLAB工具,文档附
这个模型把电池的荷电状态补偿系数和二次控制的功率分配比做成可调滑块,边调参数边看波形变化,比看十篇论文都管用。6、模型比较完整三种方法进行对比的,双闭环控制、下垂控制、改进下垂控三种方法进行对比。6、模型比较完整三种方法进行对比的,双闭环控制、下垂控制、改进下垂控三种方法进行对比。3、减小直流母线电压的偏差,以混合储能系统为例,关联参数SOC改进下垂控制。3、减小直流母线电压的偏差,以混合储能系统
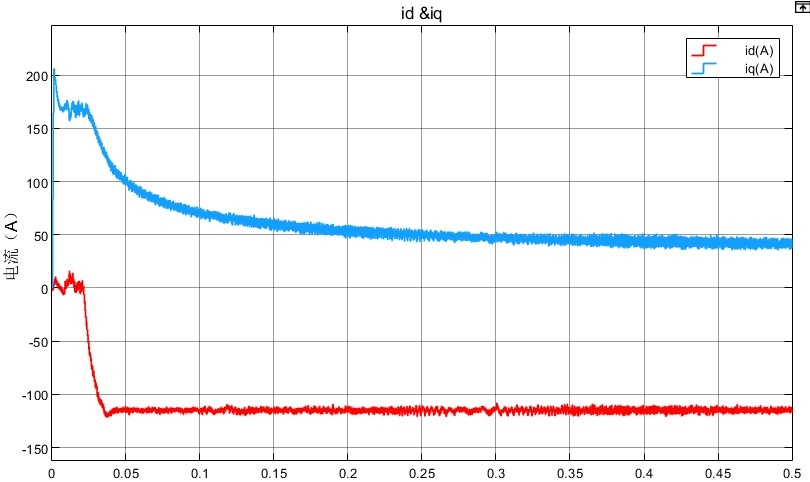
永磁同步电机转速电流双闭环PI+MTPA+弱磁控制Simulink仿真模型1.永磁同步电机SVPWM控制算法,实现FOC矢量控制~2.转速电流双闭环控制,电流环采用PI控制,转速环分别采用转矩PI控制,交直轴电流在控制过程中根据负载和转速变化在MTPA和弱磁控制模式来回切换~在电机控制领域,永磁同步电机(PMSM)以其高效、高功率密度等优点得到了广泛应用。今天咱就来聊聊这个永磁同步电机转速电流双闭