登录社区云,与社区用户共同成长
邀请您加入社区
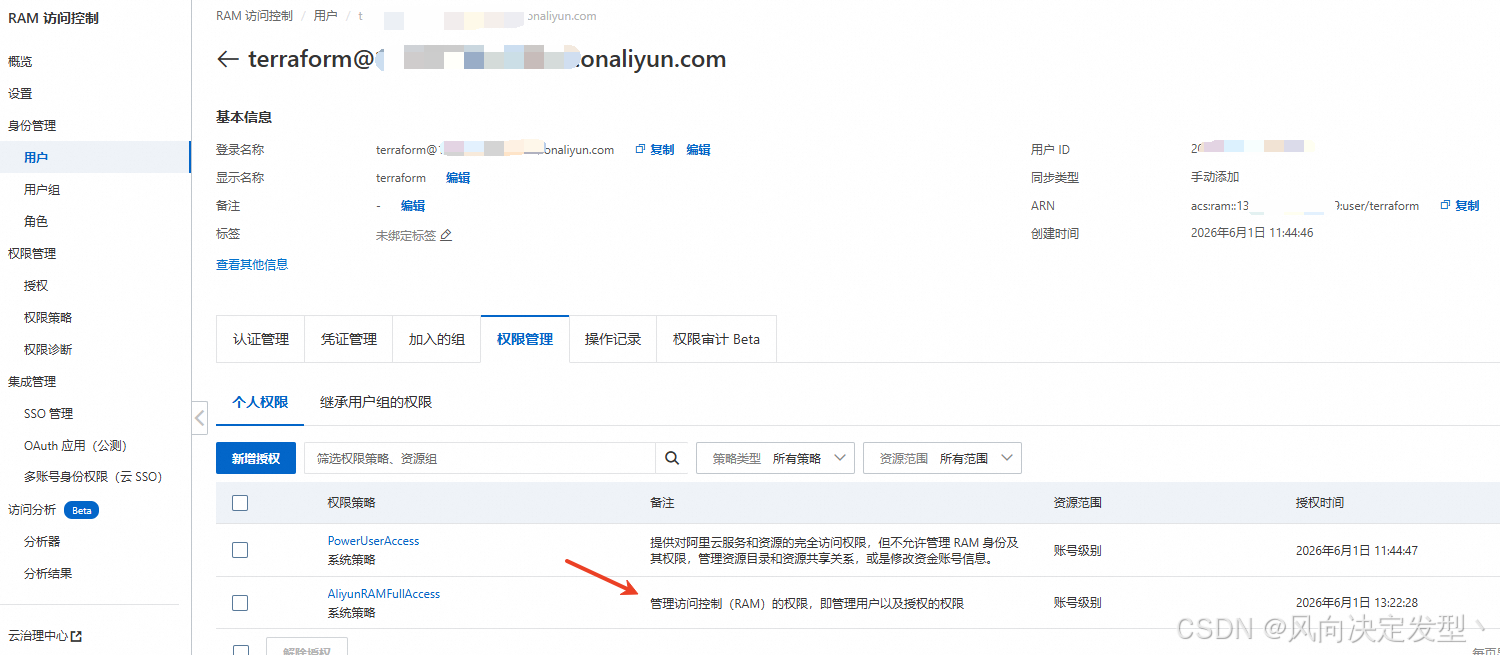
Terraform是由HashiCorp开发的开源基础设施即代码(IaC)工具,允许通过代码定义和管理云基础设施。它使用声明式HCL语言描述目标状态,支持多云环境,并通过执行计划预演变更。核心功能包括状态管理、版本控制及资源编排。工作流程主要包含init、plan、apply三个命令。本文还介绍了Terraform的安装方法(手动下载配置)及阿里云镜像加速设置,最后演示了通过创建独立目录(模块)来
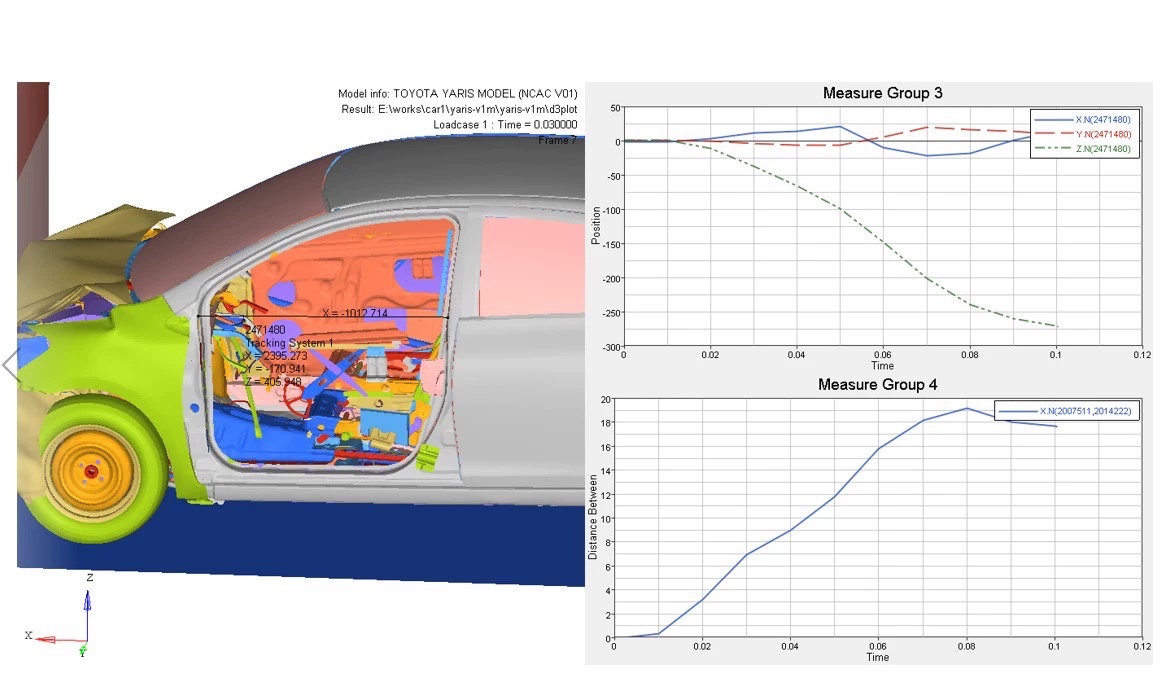
本教程教学hypermesh与LS-DYNA汽车碰撞仿真CAE分析,包括A和B两部分,其中A主要讲解汽车有限元模型的创建和构件之间的连接关系处理等,且包括碰撞的一些设置;本教程教学hypermesh与LS-DYNA汽车碰撞仿真CAE分析,包括A和B两部分,其中A主要讲解汽车有限元模型的创建和构件之间的连接关系处理等,且包括碰撞的一些设置;这里用的是ton-mm-s单位,要是用错成kg-m-s,结果
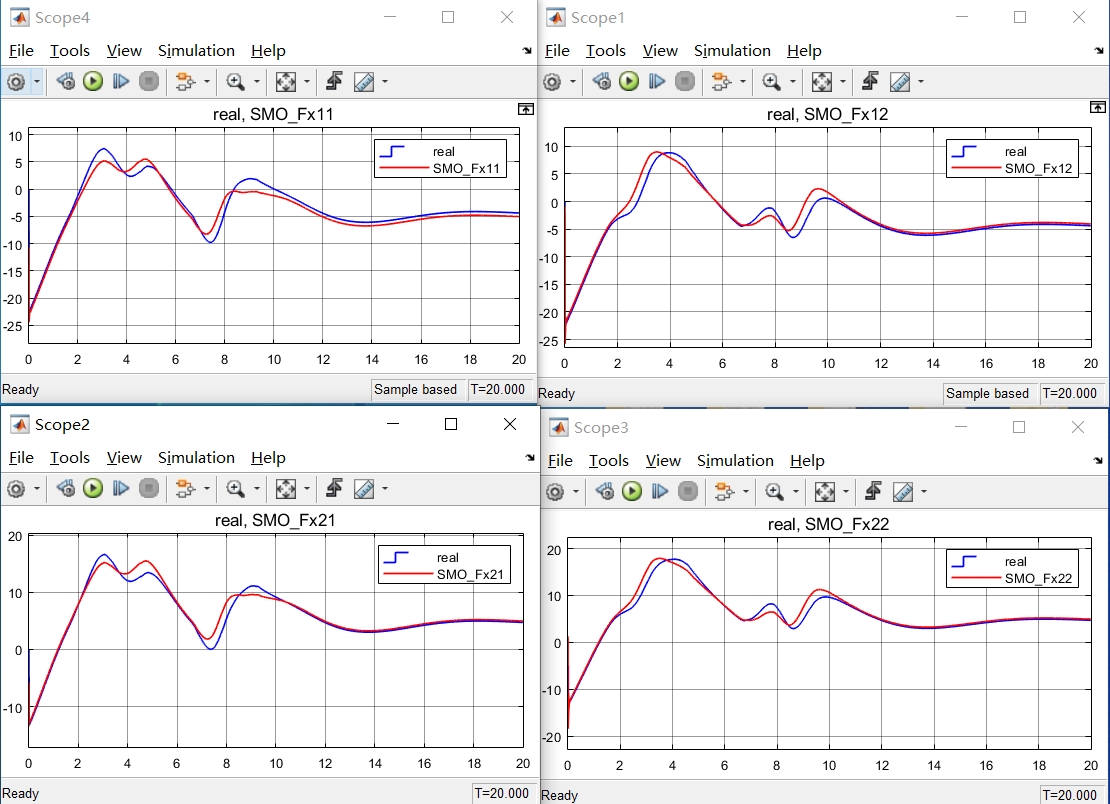
基于SMO滑模观测器的轮胎力估计方法真的太好用啦!省去轮胎模型,避免了很多麻烦,还提高了估计精度。以后搞轮胎力估计仿真,就它啦!通过这次仿真,深刻体会到技术的不断进步带来的便利。传统方法的局限在新方法面前变得不值一提。期待以后能在这个基础上继续优化,让轮胎力估计更加准确和可靠。使用Carsim和Simulink联合进行仿真,通过滑模观测器(SMO)估计轮胎的纵向力和侧向力。该方法在双移线工况下测试
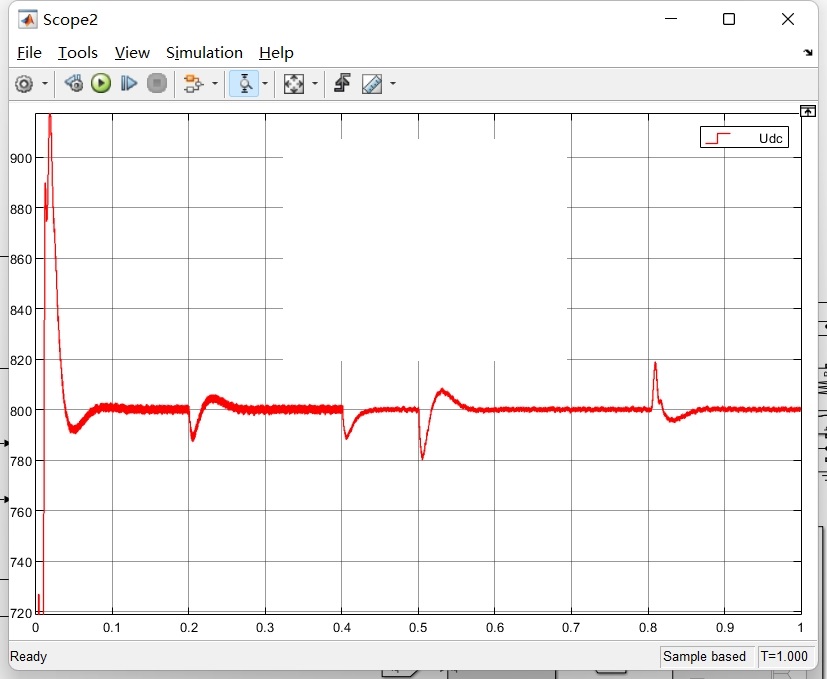
光储并网VSG系统Matlab/simulink仿真模型,附参考文献。系统前级直流部分包括光伏阵列、变换器、储能系统和双向dcdc变换器,后级交流子系统包括逆变器LC滤波器,交流负载。光储并网VSG系统在稳态时可以保持系统的频率维持在50Hz,当负荷突增导致频率突然下降时,在VSG控制下经过短暂的动态过程,系统频率恢复至额定值,系统稳定运行,VSGPref为20kW,Qref为0。附参考文献在当今
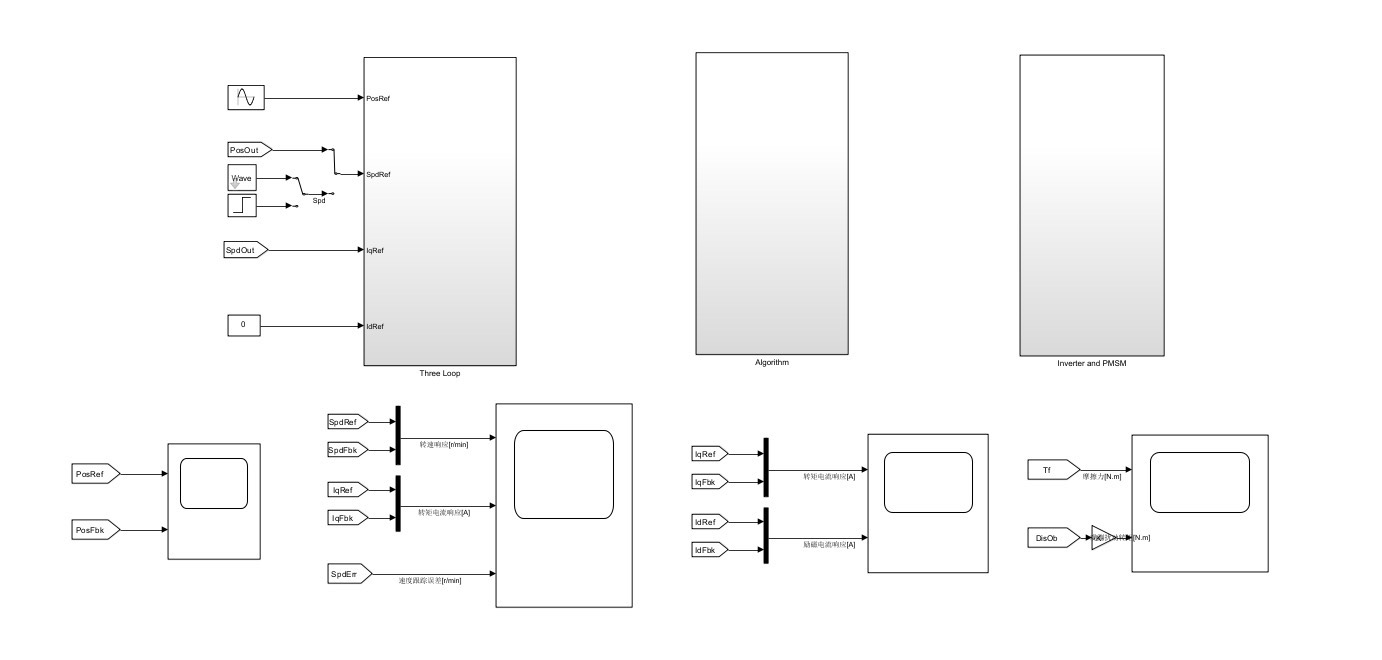
仿真中主要包含抗饱和PI控制器、摩擦力模型、分数阶扰动观测器、坐标变换、SVPWM、逆变器和永磁同步电机模块等,其中抗饱和PI控制器、摩擦力模型、分数阶扰动观测器、坐标变换、SVPWM模块均采用matlab function编程实现,其与C语言编程较为相似,容易进行实物移植。由于摩擦力的存在,实际速度过零时不能很好的跟踪速度给定信号,如图1所示,0.5s 前没有使用分数阶扰动观测器,速度过零时,速
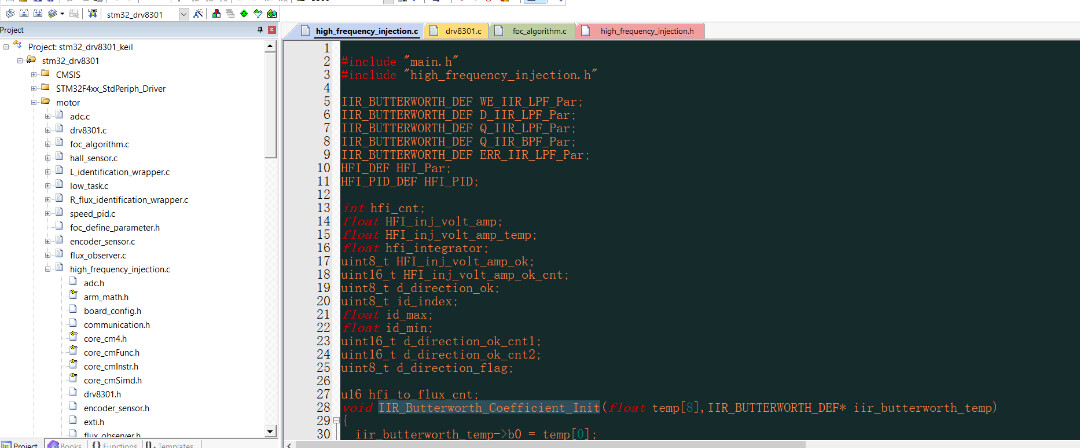
这套高频注入启动与观测器平滑切换的无感FOC方案,代表了当前嵌入式电机控制领域的一种成熟且高效的工程实践。它不仅提供了从理论到落地的完整解决方案,其清晰的架构和优秀的可移植性,也为广大开发者提供了一个极佳的学习和二次开发平台。对于追求高性能、高可靠性和低成本的PMSM驱动应用,此方案无疑是一个极具价值的技术选择。