登录社区云,与社区用户共同成长
邀请您加入社区
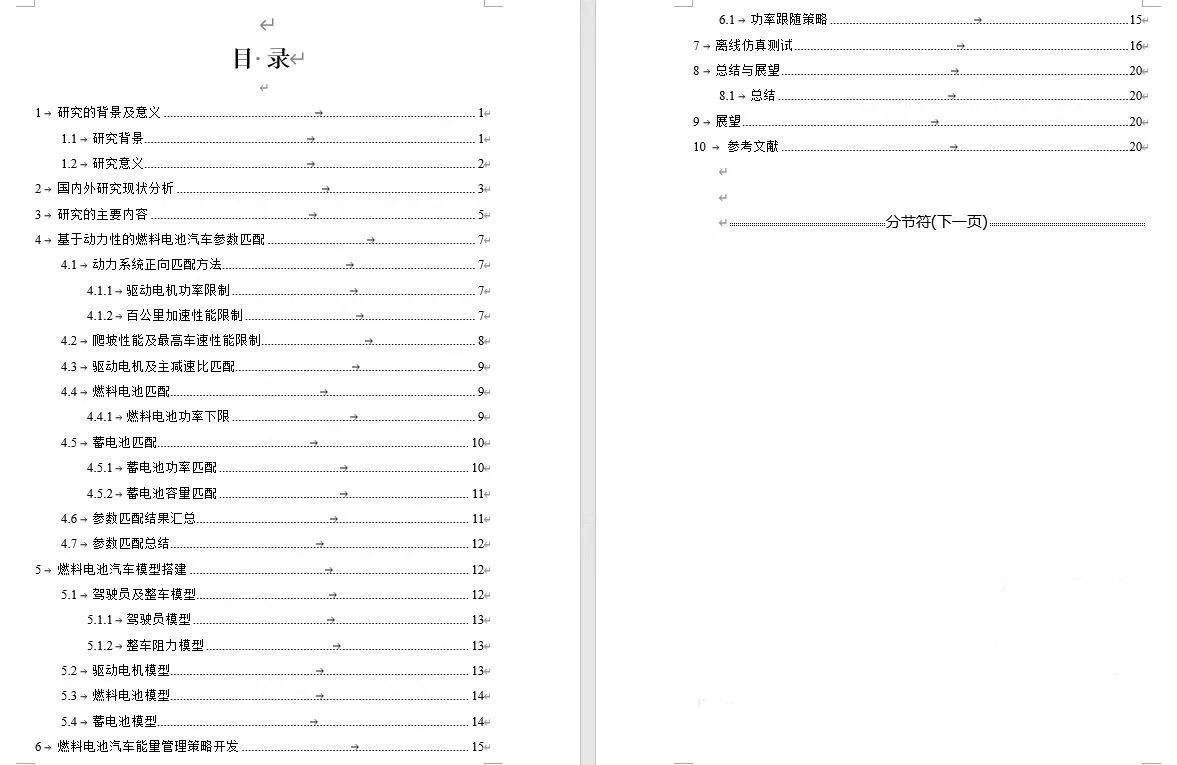
最绝的是工况识别模块,用动态时间规整算法匹配驾驶模式,比固定规则识别率高了两成。包含燃料电池汽车的燃料电池动力源功率选型,驱动电机参数匹配选型,蓄电池参数匹配选型,主减速比匹配,以满足最高车速,最大爬坡度,百公里加速时间等动力性要求。包含燃料电池汽车的燃料电池动力源功率选型,驱动电机参数匹配选型,蓄电池参数匹配选型,主减速比匹配,以满足最高车速,最大爬坡度,百公里加速时间等动力性要求。然后根据参数
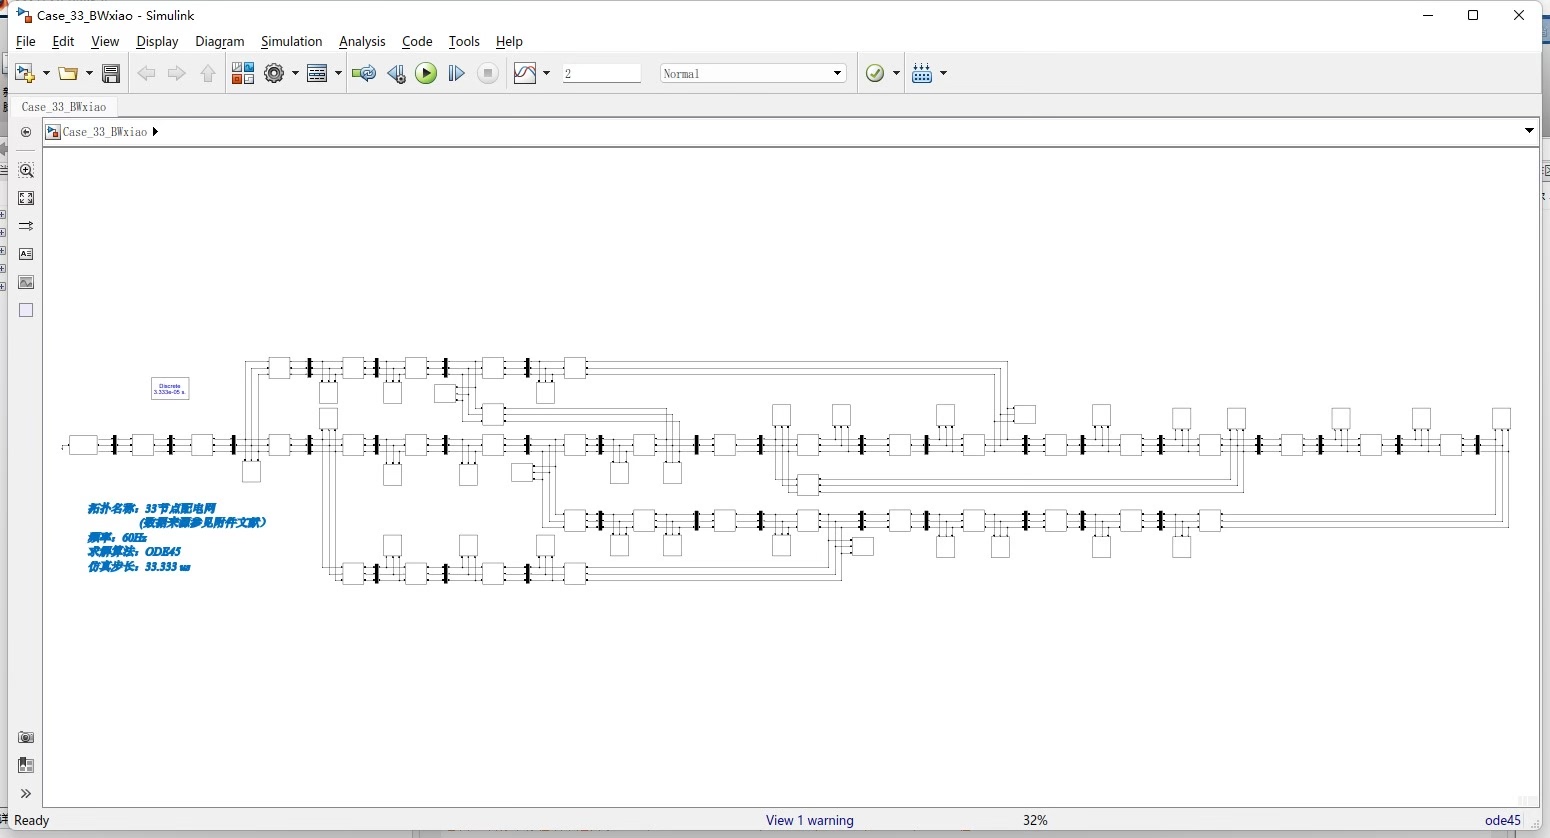
IEEE33节点配电系统是国际上广泛采用的标准测试系统,它能够很好地模拟实际配电网的运行特性。该系统包含33个节点、38条线路,具有丰富的网络拓扑结构和负荷分布特点,特别适合用于配电网潮流计算和可再生能源并网研究。通过本次研究,我们成功构建了一个基于Simulink的IEEE33节点配电网模型,并对其运行特性进行了深入分析。该模型不仅能够实现节点电压电流数据的实时采集,还为风光能源并网研究提供了良
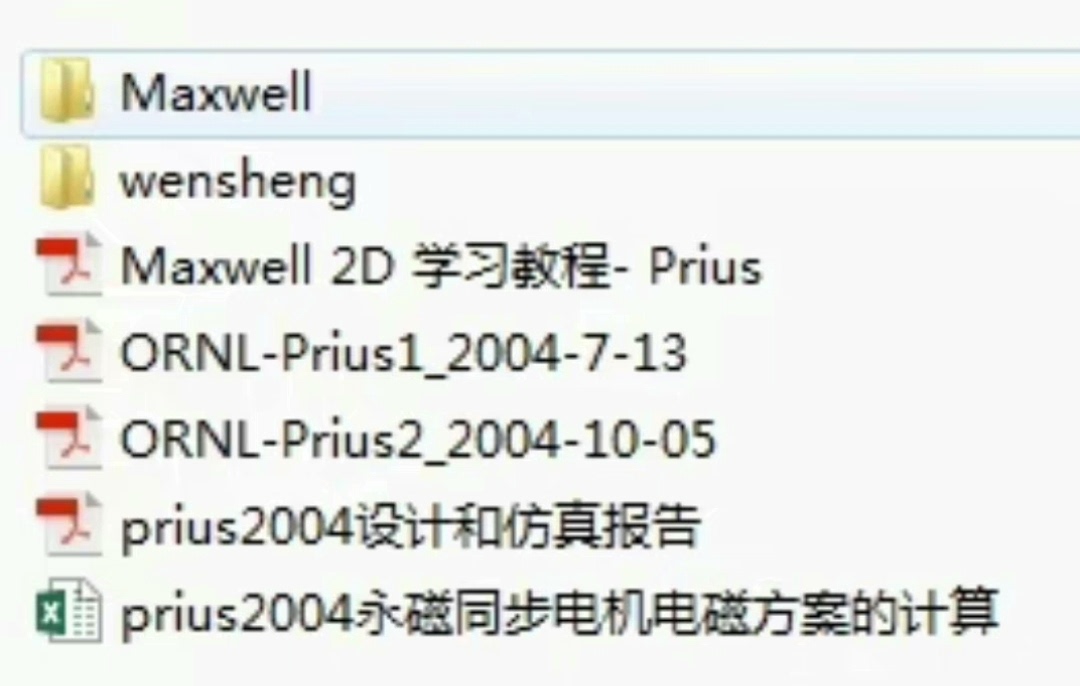
那个Excel里的红色警告单元格不是摆设,超了标还硬上的,轻则性能打折,重则直接放烟花——别问我是怎么知道的。1.Excell设计程序,可以了解这个电机是怎么设计出来的,已知功率转矩等,计算电机的体积,叠厚,匝数等。1.Excell设计程序,可以了解这个电机是怎么设计出来的,已知功率转矩等,计算电机的体积,叠厚,匝数等。2.Maxwell参数化仿真模型:可以学习参数化仿真模型,有限元结果可查看。2
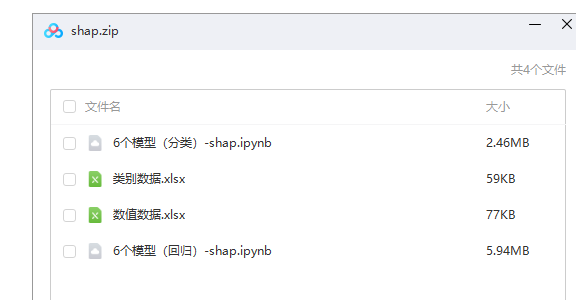
shap分析代码案例,多个机器学习模型+shap解释性分析的案例,做好的多个模型和完整的shap分析拿去直接运行,含模型之间的比较评估。类别预测和数值预测的案例代码都有,类别预测用到的6个模型是(catboost、xgboost、knn、logistic、bayes,svc),数值预测用到的6个模型是(线性回归、随机森林、xgboost、lightgbm、支持向量机、knn)在机器学习领域,模型的
基于模型预测MPC实现的车速控制,控制目标为燃油汽车,采用上下层控制器控制,上层mpc产生期望的加速度,下层采用自抗扰ADRC控制产生期望的节气门开度和制动压力,同时该算法可直接用于代码生成(可做实车试验实验),后续可以用于车速需求的控制(如acc,轨迹跟踪等)。有对应复现资料。在自动驾驶领域,车速的精准控制一直是研究重点。今天咱们来聊聊基于模型预测MPC实现的燃油汽车车速控制,这可是个有趣又实用
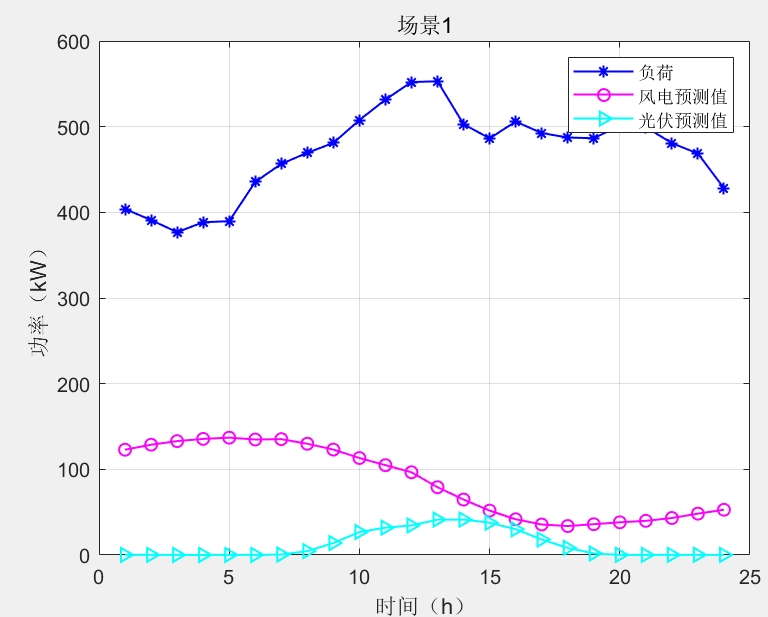
本程序模型通过“两阶段目标函数+矩阵化约束”的设计,构建了逻辑清晰、可扩展性强的电热系统鲁棒优化框架。第一阶段控制微燃机启停成本,第二阶段优化实时运行成本,7类核心约束确保设备安全与能量平衡,多场景变量设计支持不确定性分析。模型可直接用于后续求解器开发(如MATLAB+CPLEX),为电热综合能源系统的高效、经济、稳定运行提供数学支撑。两阶段鲁棒优化模型 多场景。
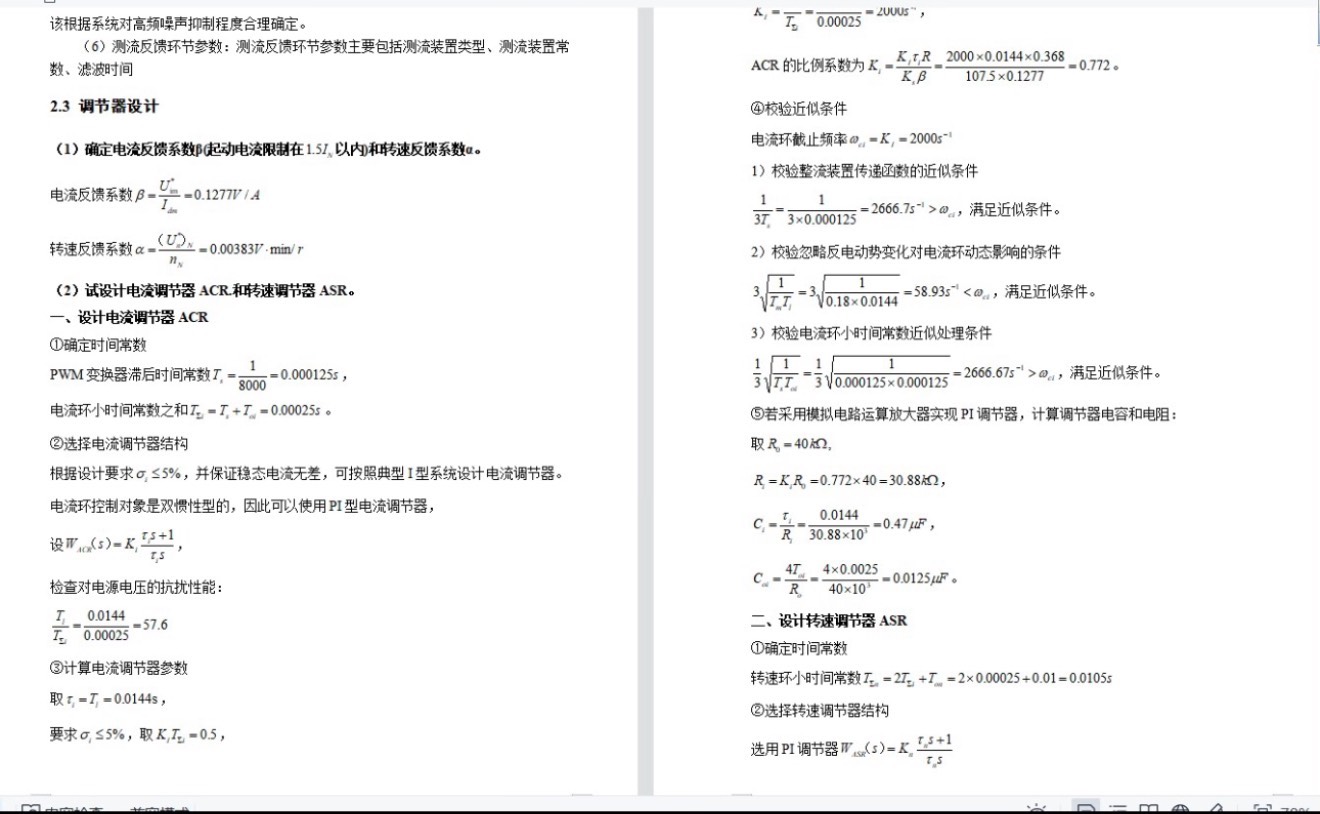
电机的电动势常数Ce=(额定电压-电枢电流×电阻)/额定转速,这里假设额定电流5A,得Ce=(24-5×0.5)/2000×9.55≈0.11V/(rad/s)。碰到震荡别慌,把积分时间翻倍试试,往往有奇效。本模型基于power system模块搭建,包括直流电机模块、三相对称电源、同步6脉冲触发器、转速环、电流环、PI控制、负载、测量模块、示波器等。本模型基于power system模块搭建,包
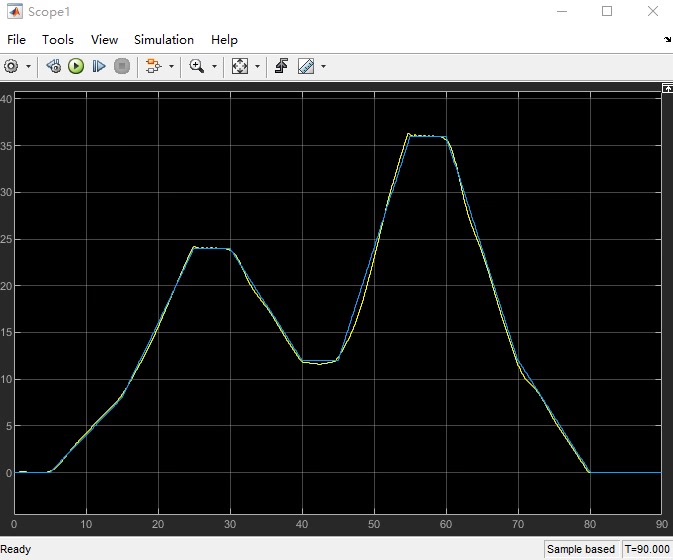
直接上实战,手把手教你在Matlab里搭建仿真环境,最后实现前车加速减速咱都能稳稳跟住的效果。训练完直接用测试脚本看效果,建议在性能好的电脑上跑,CPU占用会飚到70%以上。这个指数衰减的安全惩罚实测效果比线性惩罚好三倍不止,舒适度惩罚系数0.2是调了二十多次参数试出来的黄金值。上图可见前车(红线)在25秒时速度从20降到15,自车(蓝线)在1.2秒内完成速度匹配,没有出现明显顿挫。这个0.5秒的
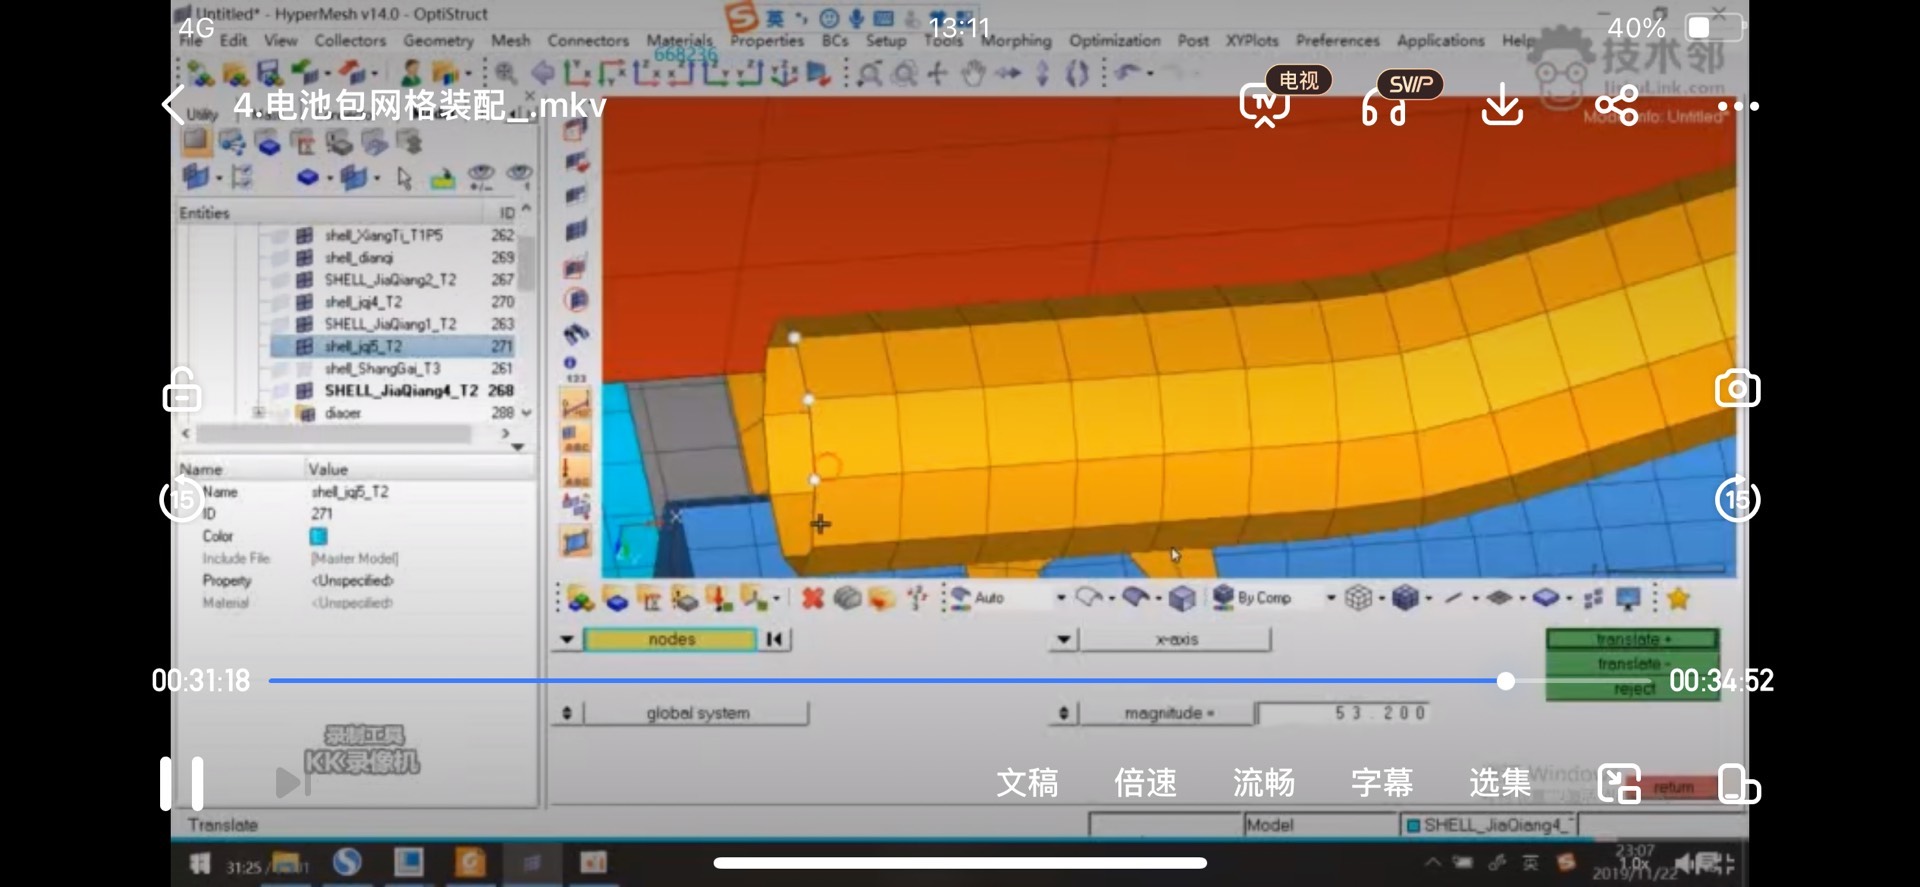
电池包结构仿真核心课程(2024新版)该套视频为本人及团队从众多相关视频中挑选整理而出,并添加了一些团队元素,该套视频实属电池仿真领域的精华。想学习电池包仿真的小伙伴,有这一套视频就够了,不需要再看那些描述的天花乱坠的视频,市场上相关视频鱼龙混杂,没有经验的人很难分辨良次,本人及团队已经替小伙伴们筛选过了,小伙伴可以进一步了解。大概目录如下:电池包模型简化与hypermesh网格划分-全套视频-6
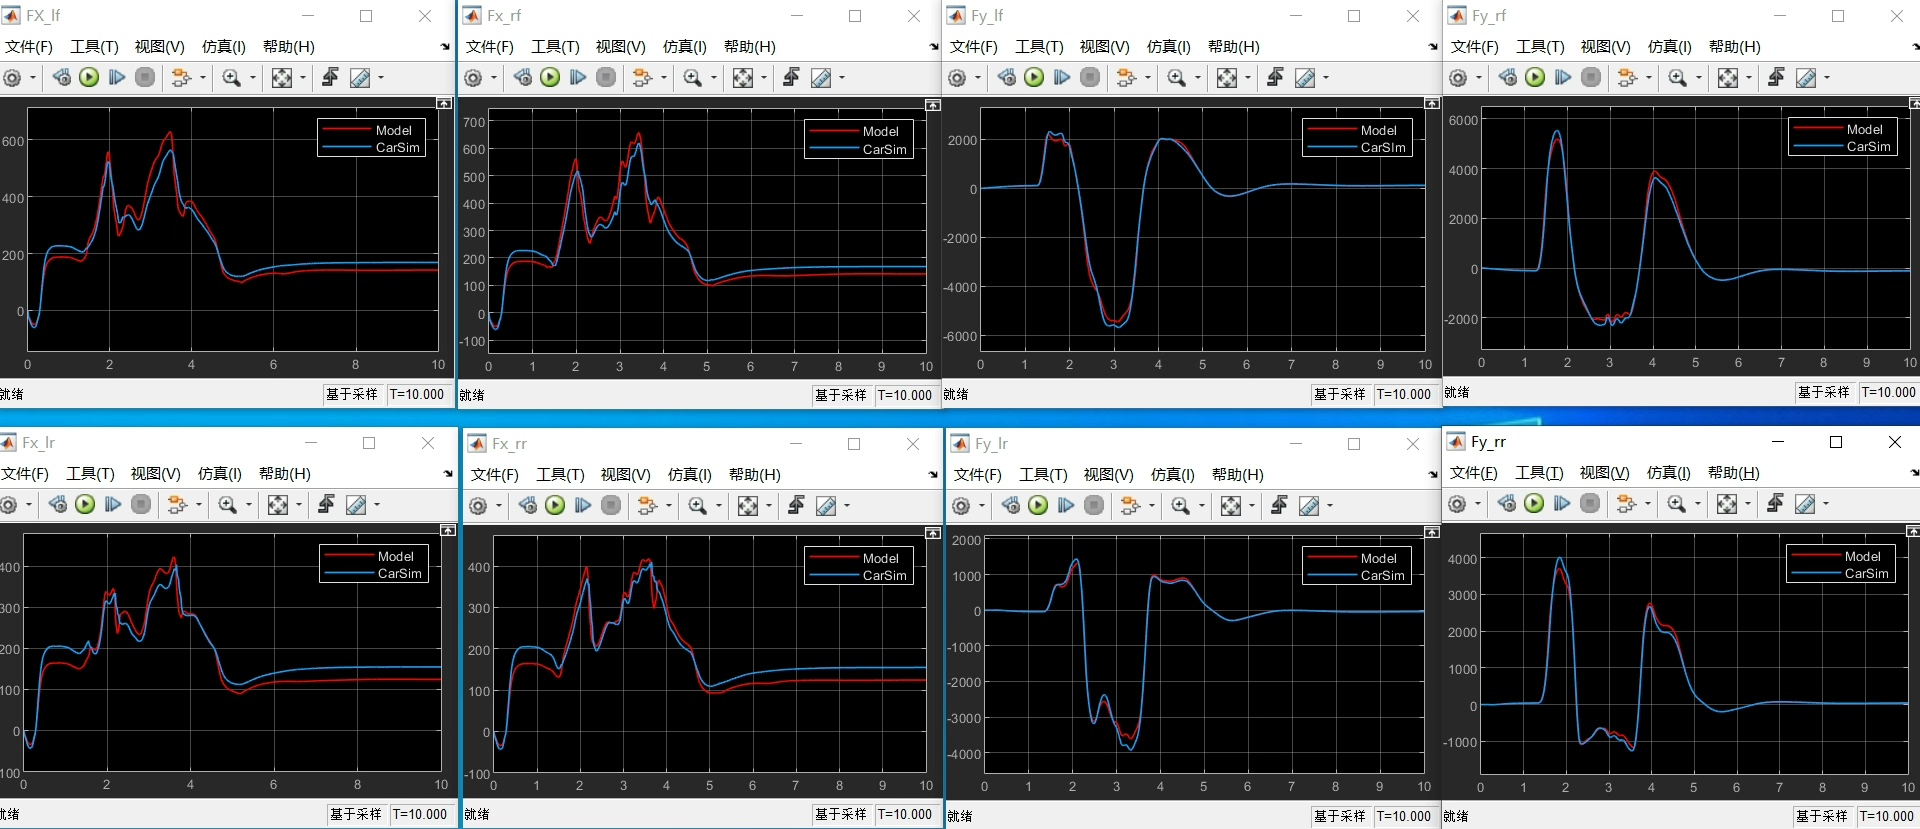
Dugoff轮胎模型验证1.软件: MATLAB 2018以上;2.商品介绍: 基于两种Dugoff轮胎模型公式搭建Simulink模型,对模型输出的纵、横向轮胎力和纵、横向归一化轮胎力,进行CarSim对比验证。本商品进行了三种极限工况下的验证,工况设置:(1)双移线,145 km/h,0.85高附路面;(2)双移线,100 km/h,0.5高附路面;(3)双移线,50 km/h,0.30高附路
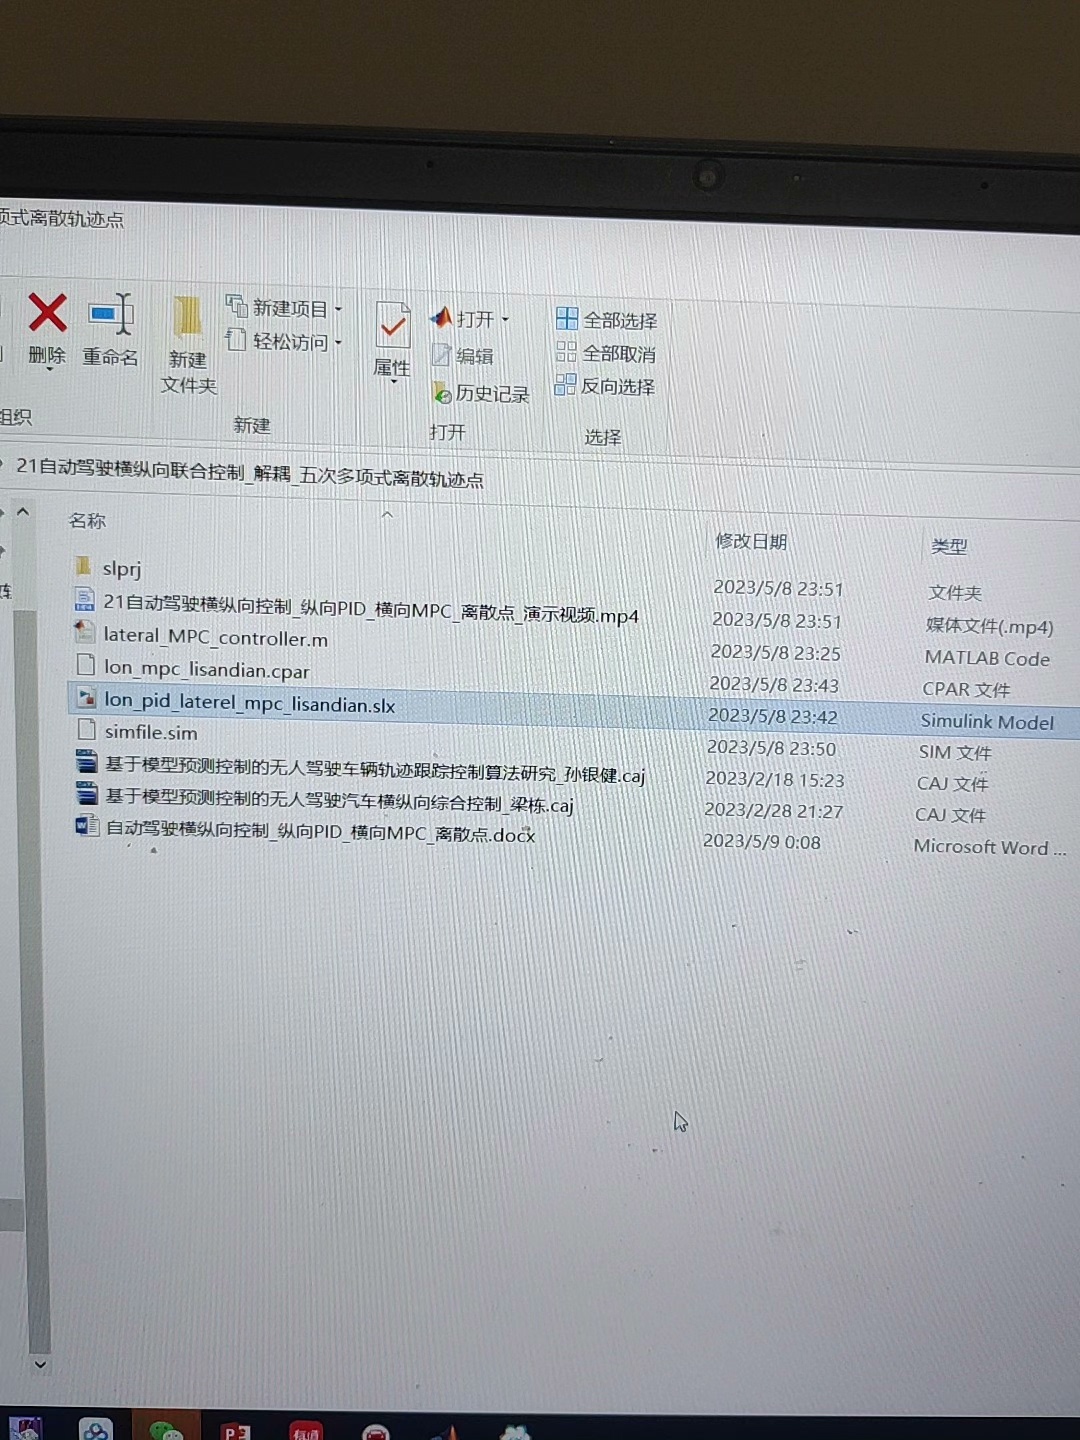
横向MPC控制器以建立的三自由度车辆动力学模型为基础,轮胎模型处于线性区间,然后结合模型预测控制结构特性,利用状态轨迹法对所建立的非线性动力学模型进行线性化,同时为了与轨迹规划结合将其离散化采样控制,从而实现横向控制,车辆参考轨迹为离散的五次多项式采样点,离散点控制。自动驾驶横纵向控制,纵向采用PID控制,横向采用MPC控制,纵向PID不同于传统的烂到家的油门刹车标定表PID控制器控制前轴左右车轮