登录社区云,与社区用户共同成长
邀请您加入社区
这个网站功能很全,包括自定义合成表、自定义烟花火箭、超平坦世界生成器、自定义实体、附魔台计算、旗帜生成、自定义世界、盔甲颜色、皮肤获取、颜色代码、自定义标题、自定义木牌、书生成器、自定义信息、自定义MOTD代码、战利品表生成、自定义药水等。这个网站可以自定义指令生成,包含全面的自定义物品、自定义实体、技能生成器、OOC生成器、粒子画生成器、告示牌生成器等。这个网站可以制作自定义物品,还可以切换版本
基于模型预测控制(自带的mpc模块)和最优控制理论的Carsim与Matlab/simulink联合仿真实现汽车主动避撞和跟车功能(acc自适应巡航),包含simulink模型(其中有车辆逆纵向动力学模型、逆发动机模型、切换控制逻辑等),Carsim模型,资料。(最好用Carsim2016版本及以上版本,模型不是很难,适合新手初步学习)最近在折腾基于模型预测控制(MPC)的汽车主动避撞和自适应巡航
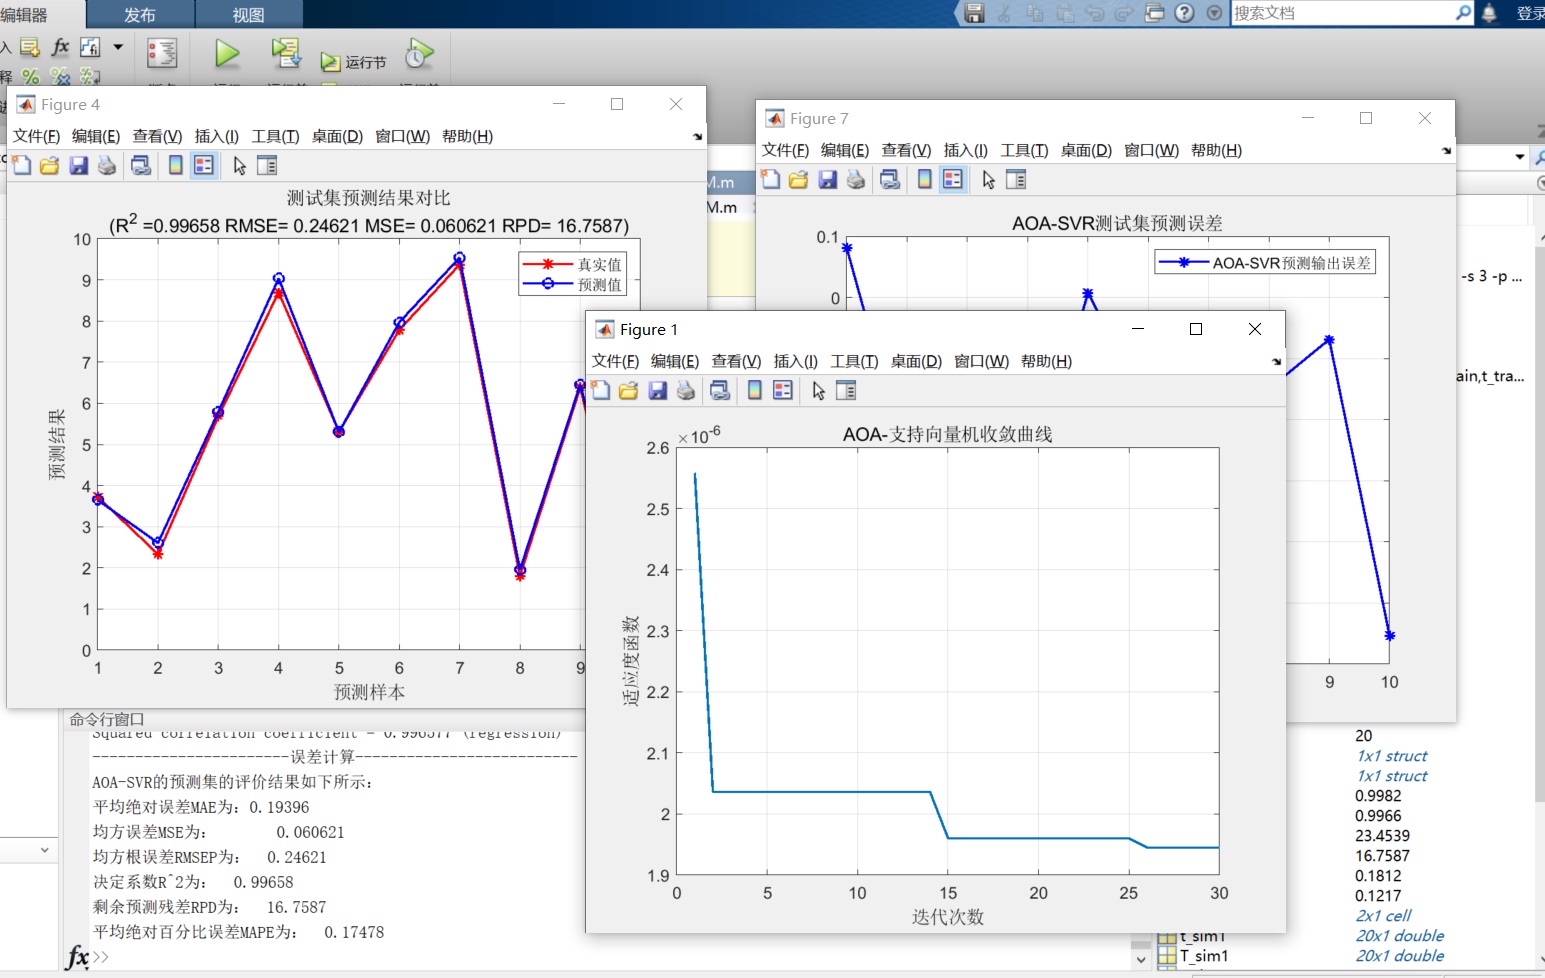
注释真的超级详细!!连我这种忘性大的人过半年再看都能直接替换数据速度快!波士顿房价数据集50次迭代30个测试组,我电脑(联想小新Pro16锐龙版)大概20秒就能出结果,比GridSearchCV快太多了对新手友好!把所有复杂的公式都简化成了实验室撒配方的逻辑,没有论文里的数学压力简化了原文的个体最优逻辑!直接只更新全局最优,有时候可能会比原文的精度差一丢丢,但对于大部分本科生/研究生的小项目、公司
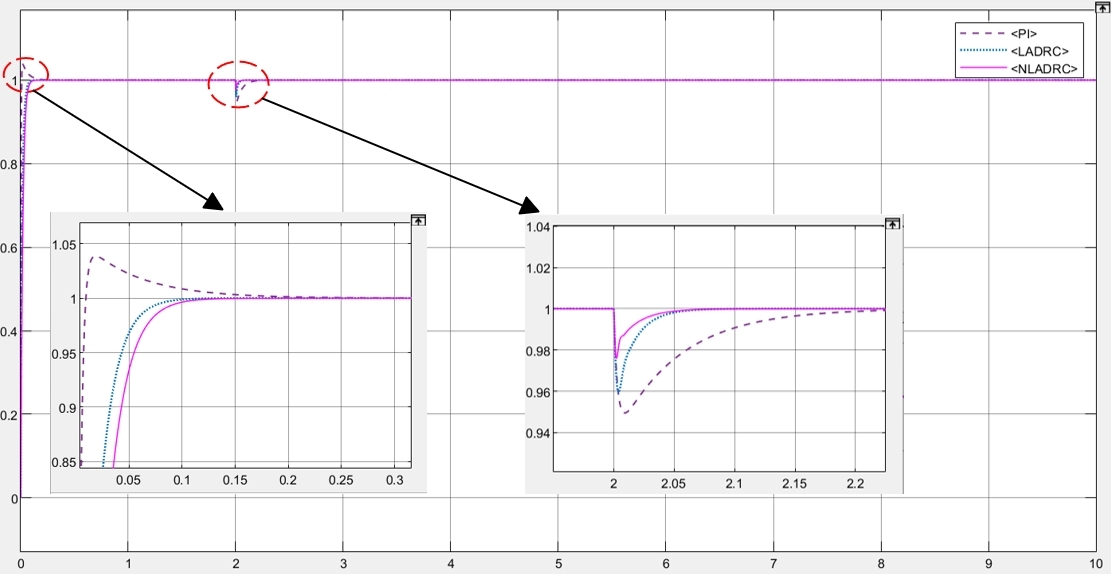
通过这次仿真,我们可以看到,不同的控制器在不同的场景下有着各自的优势。PI控制器简单易用,适合简单的线性系统;LADRC在抑制扰动和快速响应方面表现更好;而NLADRC则在应对复杂系统和非线性扰动时展现了其强大的控制能力。在实际应用中,我们需要根据具体的系统特性来选择合适的控制器。希望这次的仿真对比能为你提供一些参考,帮助你在实际项目中做出更好的决策。
电动汽车充电负荷概率预测的条件扩散模型利用去噪扩散模型,该模型可以通过学习扩散过程的反转,逐步将高斯先验转换为实时时间序列数据。此外,我们将这种扩散模型与基于交叉注意的条件调节机制相结合,对可能的充电需求曲线执行条件生成。我们还提出了一种任务通知微调技术,以更好地使DiffPLF适应概率时间序列预测任务,并获得更准确和可靠的预测区间。最后,我们通过多个实验验证了DiffPLF在预测不稳定充电负荷复
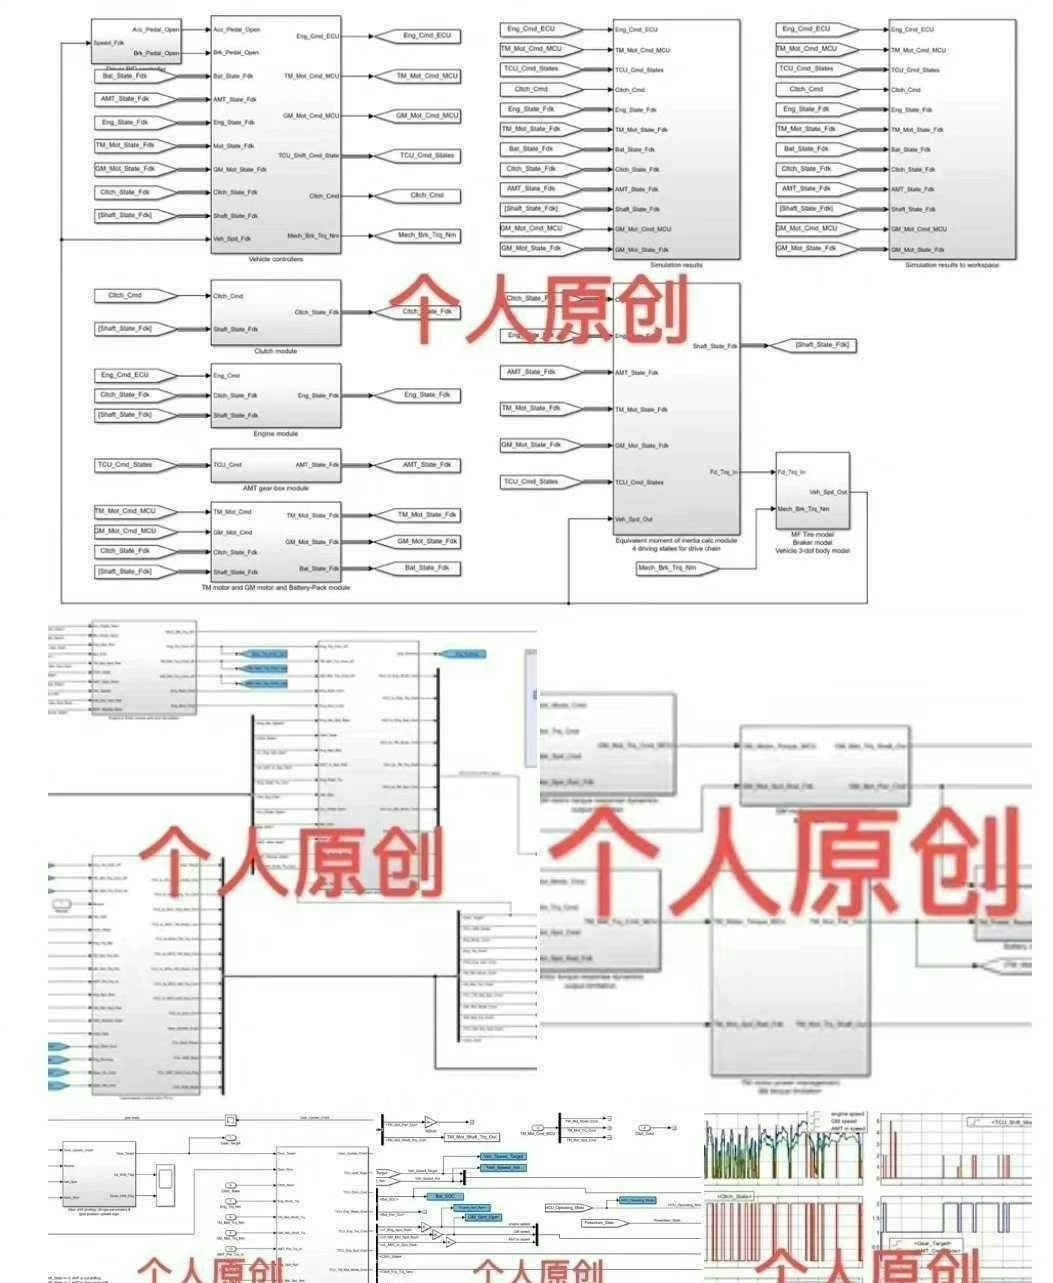
模型说明:模型仅用于个人学习使用,并不是实车工程模型,但也足够详细,不是别人那种盗版模型或者参数不全的模型,模型可以输入WLTC, CLTC等不同工况,可以实现稳态能量管理,电池SOC平衡,也可设置范围。模型说明:模型仅用于个人学习使用,并不是实车工程模型,但也足够详细,不是别人那种盗版模型或者参数不全的模型,模型可以输入WLTC, CLTC等不同工况,可以实现稳态能量管理,电池SOC平衡,也可设
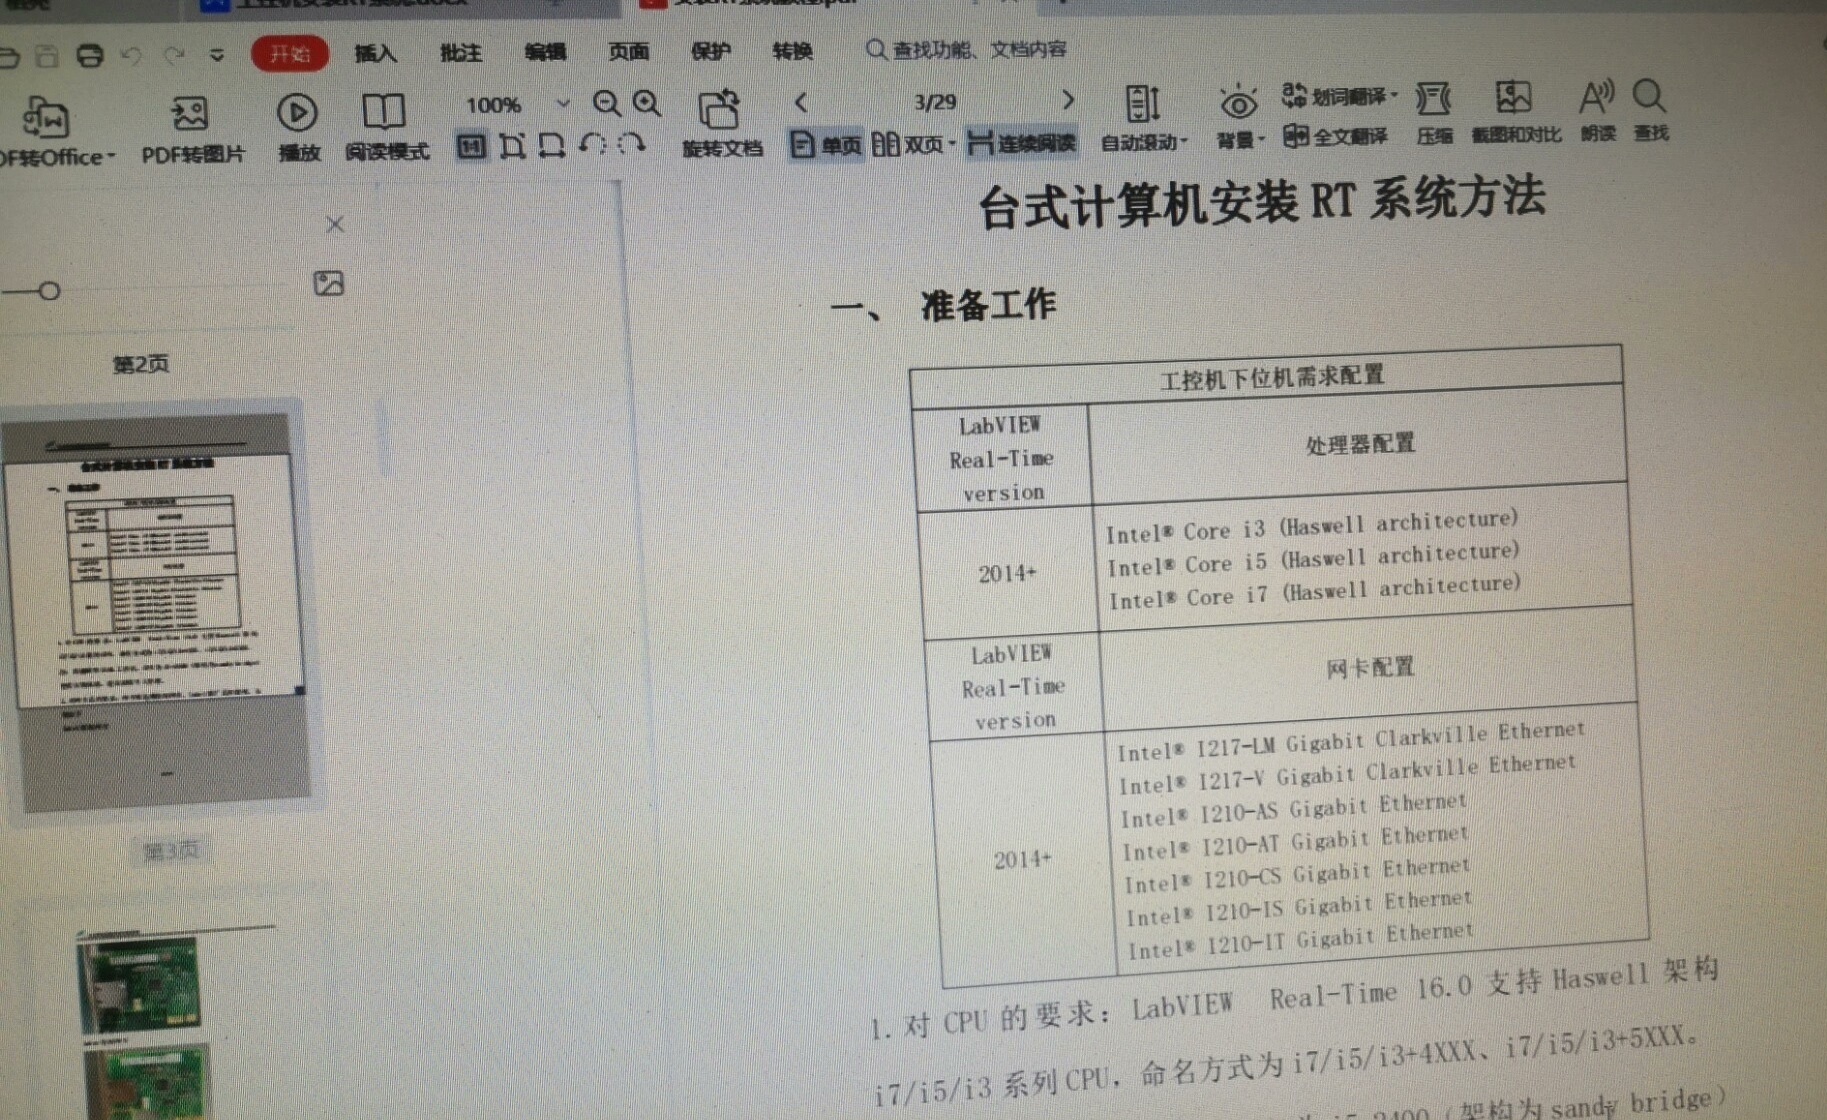
低成本NI实时仿真机刷机文件教程,包括机箱的配置,启动盘的生成,刷机教程等等,可用于跑CarSim模型和simulink实时模型,支持labview_rt和veristand_rt。文档资料在进行汽车动力学仿真或者实时控制系统开发时,NI 实时仿真机是一个非常实用的工具。今天就来给大家分享一下低成本 NI 实时仿真机刷机文件的详细教程,这个方法能够让你的仿真机顺利跑 CarSim 模型以及 Sim