第21届全国大学生智能汽车竞赛提问与回答:飞跃雷区组别
·
01 提问与回答
7月份
| 序号 | 提问 | 回答 | 备注 |
|---|---|---|---|
| 8 | 卓老师飞雷国赛场地搞大点呗省赛太小了国赛要求肯定高一点对吧? | 国赛的飞跃雷区的场地和信标灯之间的距离会大大增加的。 | |
| 7 | 老师您好,这是飞跃雷区赛题关于线长的问题。 您认为线长限制是为了防止飞机飞行高度超过 1.5m,那么我有这样的建议您看可不可以。 就是线长的判定可以从小车上离无人机最近的固定点开始算起,到飞机上离小车最近的固定点结束。固定点的定义是保证该点不会与车或飞机的整体有相对位移。就如图所示。这样看,如果设置了固定点这个方案可以避免一些投机取巧之人说线长可以从一些可动的连接点处开始计算而违背了比赛道德,又可以满足大部分选手的实际情况和实际所想? | 非常好的建议!执行起来也比较明确。 | |
| 6 | 卓老师,飞跃雷区之前提到的车模的尺寸,说的是车模及其附属物要在30*30cm以内,但是您在最新的问题里面有提到,投影超过是允许的,那意思是给车加两个大翅膀也行吗? | 那是一个引线支架。不是大翅膀。 | |
| 5 | 卓老师,飞跃雷区组别,线缆长度我认为必须要设置一个起点和终点位置判断了,因为我们车的结构原因我们将线缠绕固定之后如果要求必须只能用1.5m的线的话,我们无人机最大高度甚至不能超过1.3m,然后我就寻思,干脆搞个简易电路板进行转接,将电池线和通讯线从车接到电路板上然后再从电路板引线到无人机上,这样的话就不会线长超过1.5m了,但是这又是何必呢,明明只要无人机最大范围不超过1.5m就行? | 原来我也是这么想的,不管算了, 那你就搞个建议电路板转接吧。 说实在的, 我也懒得跟另外一些队伍进行掰扯了。 就直接按照现在公布的规则来吧。 你可以尽你所能来增加长度就是了。 | |
| 4 | 卓老师您好,飞跃雷区下面车底板可以放进30×30矩形里,但是我们为了防止缠线那个杆是斜放的,投影下来可能会超30X30,这样可以吗?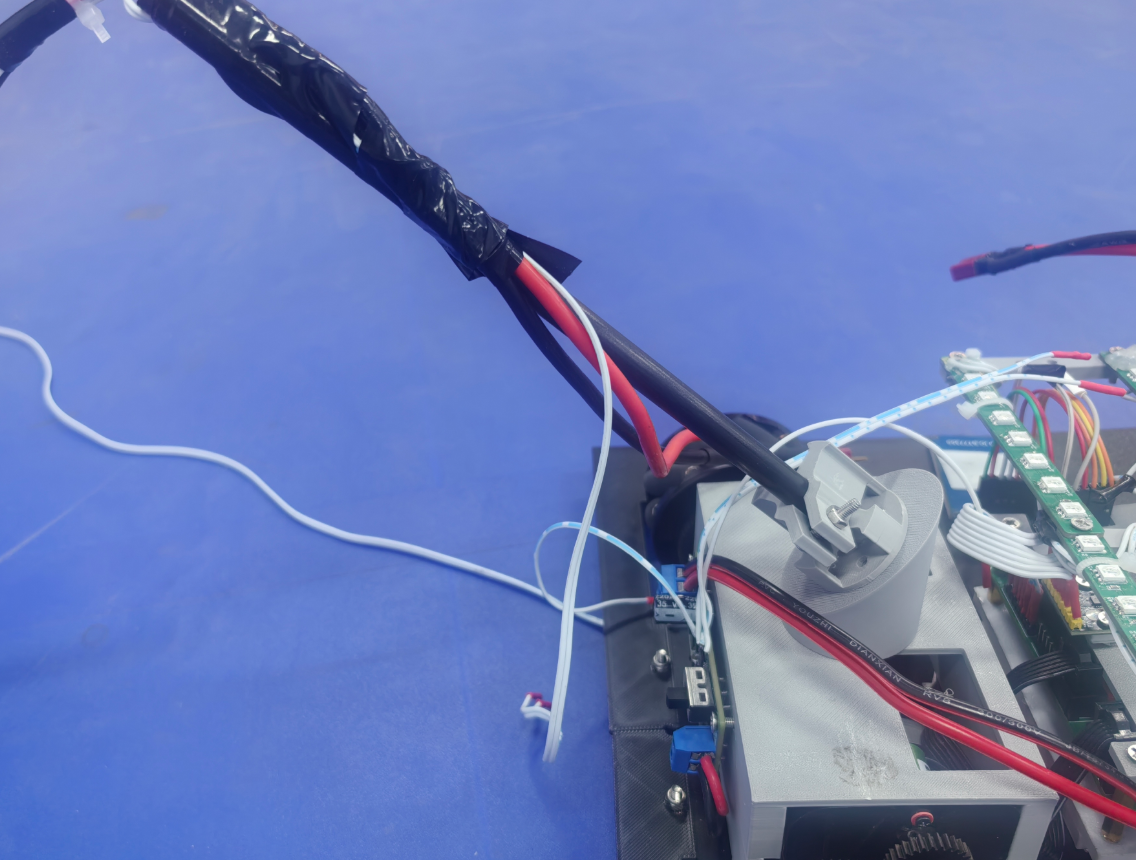 | 可以的。 | |
| 3 | 卓老师,飞跃雷区组别,我觉得之前有一个车友说的很对,只要能够做到无人机拉直之后无人机的最高位置离地不超过1.5m就行,当初设置线缆不超过1.5m的初衷我想应该为了安全和比赛公平性防止有人钻空子,但是我认为只要线能够做到无人机不论怎么飞,无人机的范围都限制在1.5m以内,这其实就不违背该规则本意啊? | 开始我也是这么想,实际上参赛队伍中还有别人不这莫想。 所以,我也懒得修改规则中的限制了。多一事,不如少一事。 | |
| 2 | 卓大卓大 我是飛越雷區組的 想問一下我們的地車上使用了可見光(綠色)的LED燈帶 我們畫了一塊小板子使用MOSFET驅動可以嗎? 雖然它是led 但他不是led顯示屏 應該可以不用使用infinion的led驅動晶片是嗎? 06:02? | 这不允许,应该使用Infineon驱动,普通的可见光LED。 你们可以修改为红外LED就好。 | |
| 1 | 卓大,您好,飞跃雷区组别比赛的时候可以在飞机上面绑一根线缆嘛,这根线缆时刻是松的状态,但是人可以拿着这个线缆,防止出现飞机乱飞造成安全事故人拿着线缆只是起个预防的作用,不会做其他影响这样保证既可以保证安全,也能够确保比赛公平? | 应该不允许的,好像这样更容易产生危险。 |
6月份
| 序号 | 提问 | 回答 | 备注 |
|---|---|---|---|
| 37 | 卓大 飞跃雷区现在是线长是不得大于1.5m还是说我可以使用长一点的线,但是我的飞行高度不能高于1.5m? | 规则要求线长不超过1.5米。 也就是连接车模和飞行器之间的电缆。 只是在这里,并没有定义电缆起始和结束的部分,也就是如果车模上有一个杆子,你知道硬的杆子, 飞机下有也有一个硬的杆子。那么电缆定义为这之间的连接部分,但实际上, 也在一定程度上延长了一点线的长度。 | |
| 36 | 卓老师,飞跃雷区组,说好了1.5m限制就1.5m啊,为什么还要改呀,我们传感器早就确定了,因为限制线长1.5m,逐飞tof量程只有1.4m 飞个1.2m高足够了,但是 限制又改成1.8m,飞机又可以飞得更高,但是我们传感器限制了1.4m都飞不到,对很多队伍来说不公平呀,为什么要为了个别队伍的便利去随意放宽条件。而且放宽1.8m,限制飞高1.5m,到时候怎么知道他们飞行过程中有没有超过1.5m呢,卓老师,请不要临时放宽要求,不公平呀,请卓老师好好考虑? | 我刚才看了,应该是规则限定线缆长度不超过1.5米。 所以现场测量的时候还是按照这个规则来进行检测。 | |
| 35 | 卓大,像这种我们用来增加颜值好看的rgb灯珠,没有用英飞凌的驱动芯片是否可行呢?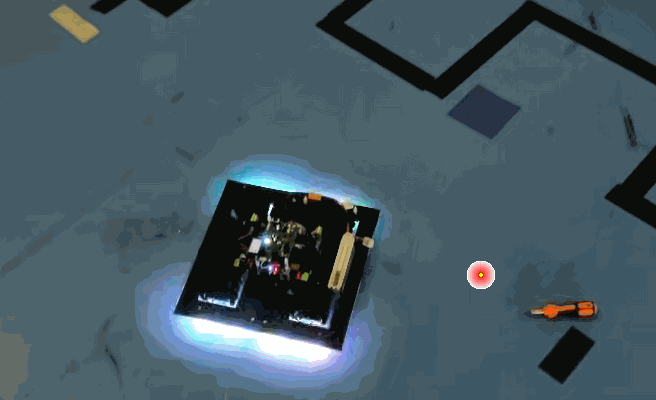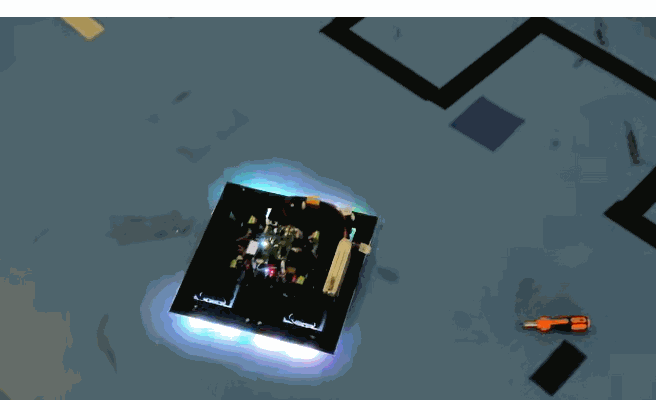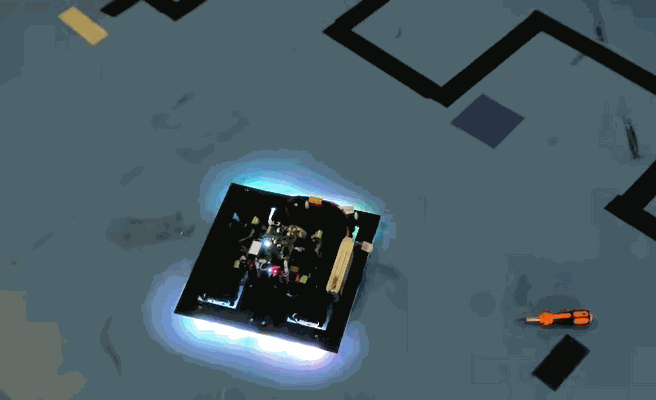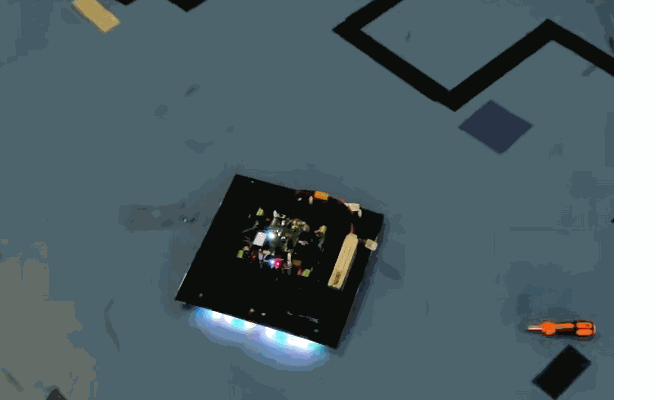 | (1)如果只是用于增加颜值,是可以的。 (2)但这种情况很容易被别人举报,认为是用于飞行器通过视频图像差值来完成定位, 如果被举报,这也容易被判违规的。你也知道比赛中,如果你们的比赛成绩不太好,比如只能活动二等奖,估计没有人会关注你们的。 但是如果你们一旦跑到第一,那别人就会揪住你们的小辫子不放,各种说法就会来了。 | |
| 34 | 卓老师,飞跃雷区组别,我还是想再和您确认一下,因为比赛场地很大无人机很难扫描到所有的灯的缘故,车是否能够真的在比赛之前打点从而能够保证完赛,但是一旦用车进行打点可能会有用车感知信标的嫌疑会被人举报,所以我们还是想确认一下是否能用车进行打点? | 可以的。 | |
| 33 | 卓老师 您好。 我是参加飞跃雷区的一名学生,我们认为线缆严格限制1.5m是不合理的。一直要求的都是飞行高度不能有1.5m,可能有很多人的搜灯(远处信标看不见)的时候会刻意通过略微向四周飞远一点来搜索的逻辑,我们就是有这样的逻辑而且调了很久了。而且有时候飞机在飞行过程中并不完全同步,都会出现需要线有余量。我认为有一点点余量是合理的,能否略微扩宽一点线缆长度,比如 只要确保比赛中严格飞行高度不超过1.5m,并且线长不超过1.8m。 这样是否更加合适? 谢谢您? | 你的的建议非常好。 放宽到1.8米应该能够符合实际需要。但是,规则中要求线缆程度不超过1.5米,所以还是按照1.5米作为测量界限。 | |
| 32 | 卓大,就是飞跃雷区比赛的时候,我们的遥控器是光开始跟停止飞机的作用,我们在飞行的过程中,能不能把遥控器拿在手中,以防飞机失控的时候及时关电,然后手拿遥控器的人一直在镜头之内,证明没有动遥控器,这样可以吗?卓大? | 届时听从现场比赛监督人员指挥就好。 | |
| 31 | 卓大,您好,飞跃雷区组别比赛过程中遥控器应该放在哪里呢人可以站到遥控器旁边嘛,防止飞机乱飞,人可以及时关掉飞机,保证安全还有我们拍摄的时候使用遥控器起飞是不是应该在视频里面告知现在要用遥控器起飞,起飞之后把遥控器放到指定的位置希望卓大百忙之中答疑? | 到时候听从现场裁判监督的要求,放置在规定的地方就好。 | |
| 30 | 卓大您好,我是飞跃雷区组的参赛队员,想向您咨询一个比赛相关的细节问题:比赛过程中是否需要将飞机的遥控器接收器从机身拆除? 对此我有一些个人想法想向您说明: 如果比赛过程中拆除接收器,确实能从根源杜绝通过遥控器操控飞机搜寻信标灯的可能性,保证赛事公平性;但弊端也十分明显,一旦飞行过程中飞机出现失控情况,队员将无法通过遥控器执行紧急断电操作,只能通过手动拔除电源的方式处置,存在一定安全隐患。 我这边构思了一个折中方案,既能规避遥控操控飞机的嫌疑,又能保留紧急断电的安全权限:在赛事要求的视频录制基础上,额外增加一条录制规范,要求拍摄人员一只手持设备录制,另一只手同步将遥控器与飞机同框入镜,全程完整记录遥控器状态。 由于接收器的插拔方案会直接影响我们团队的硬件结构设计,还请卓大给予明确答复(比赛过程中是否要拔掉接收器),辛苦您了! | 不用拆,安全第一。这样别人作弊你们也就不要举报,猜疑,其乐融融,对谁都好。 | |
| 29 | 卓大,您好,飞跃雷区组别在飞过一轮之后,在飞第二轮的时候需要更换飞机上面的电池,这个可以吧? | 请注意,规则要求飞机上是不允许安装电池的。 可以更换车模中的电池。 | |
| 28 | 卓老师,飞跃雷区组别中,我可不可以在车上或者无人机上加几个手电筒用来补光呀? | 可以的。 | |
| 27 | 卓大,飞跃雷区写的灭灯数量小于4个视为比赛失败,剩下遗漏的进行罚时,如果赛场上灭了超过四个灯,但后续已经不能再进行了(比如视野丢失信标),只能手动抓车,此时灯未全部灭完,计时器也不会停止,那么罚时是怎么计算呢?还是说这样也视为未完赛。 | 对的。实际上此时只能根据视频显示的时间来进行判断了。 也就是你们需要拍摄此时计时器上的时间,以这个时间为准增加罚时。 | |
| 26 | 卓老师您好,我还想问一个问题,就是飞跃雷区对桨保要求很高,如果说比赛的过程中把桨保摔断导致不符合要求了,是否需要更换新的以后再比赛,还是可以正常比,如果要换新的,那更换的时间是否算在比赛时间里? | 这一点不用怕, 因为零裁判比赛模式的时候,每个队伍会有多个轮次上场, 这一次比赛,飞行器坏了。 结束当前的比赛,你们退场更换桨叶。排到下一次继续入场比赛。 | |
| 25 | 卓老师,您在csdn飞跃雷区组别上最新的回答中,说线长不管了,高度不超过1.5m即可。但这样是有漏洞的,如果线长6m,在原地高度1.5m处悬停,那无人机就可以不用跟随了,这就违背了赛题的初衷了,所以希望卓老师将线绷直后距离地面高度设置到1.5m,和保护罩的乒乓球测试一样专门测试。这样的话,无人机再怎么飞,也不会超过1.5m。 | 有道理的。 | |
| 24 | 卓老师您好,我想问一下,飞跃雷区组别的tof可以使用vl53l8cx吗? | 可以的。 | |
| 23 | 卓大卓大,请问飞跃雷区组可以使用成品5V降压模块吗? | 不允许。 自己制作吧。 … | |
| 23 | 卓大,这样符合规则吗?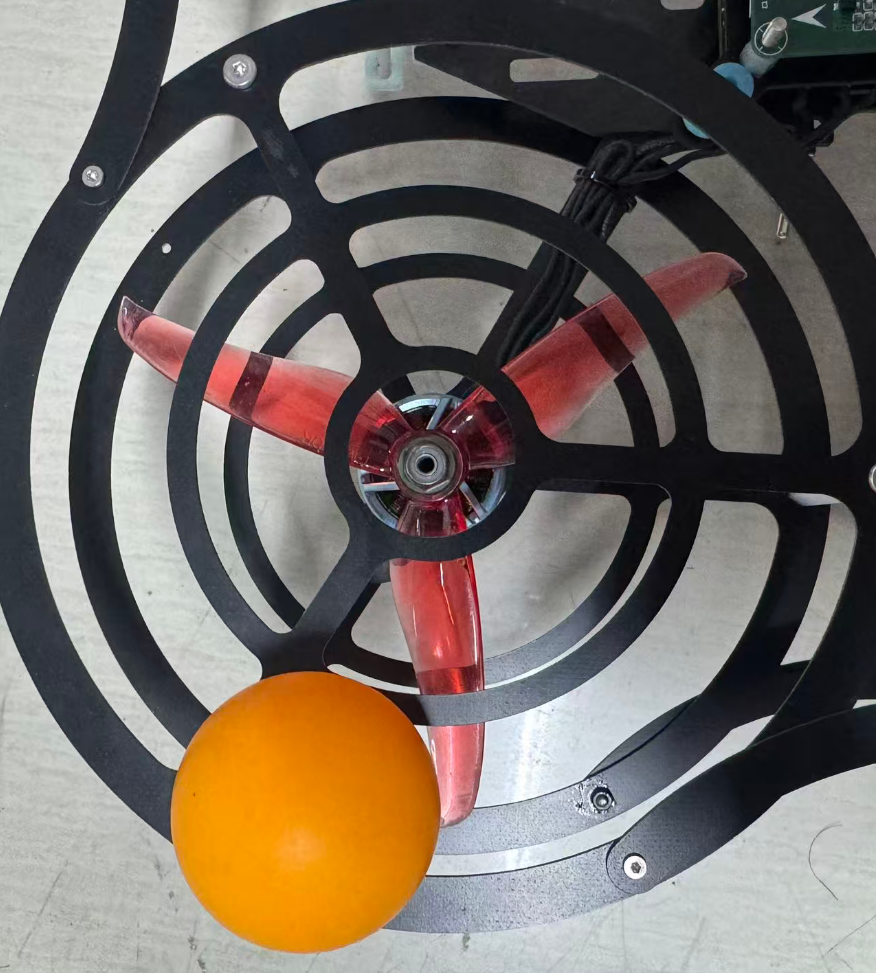 | 可以的。 | |
| 22 | 卓晴老师您好,对于明年的无人机赛题,我有以下几点建议 1.队伍人数还是5人,延续今年无人车和无人机协同的赛题形式,5人任务分配平均,赛题压力适中。 2.无人机改为室外赛道,与无人车之间任然使用电源线强制连接。室外环境复杂,这样可以提高参赛选手对无人机飞控的开发能力,与此同时电源线的强制连接可以保证参赛选手的安全性。 3.这届的赛题是无人机指挥车,那么我认为下一届可以是车指挥无人机,车模不限,可自制车模,但必须质量比无人机最大起飞质量大,防止无人机把车拽起来,赛题可以延用越野赛题的GPS导航+激光雷达,车用GPS导航,无人机跟随车模前进 科目一:先走直线再走传统的八字绕住再走直线 返回再跑一次 无人机不要求八字 科目二:用竖起来竿子的规定一个“狭窄桥洞”要求无人机和车都必须穿过,可以是直线+弯道 科目三:地上画三个圈,每个圈都有不同的标识,车先走到固定位置识别标识决定去哪一个圈,到圈了之后再指挥无人机进行空投(空投越中心点可以减的时间越多) 4.我看到您发过无人机和无人车合为一体的比赛想法 我觉得不太好因为飞控都是参赛选手自己制作和调试的 万一出问题没有地面小车的束缚会很危险 而且我们实验室也? | 收到了你的建议 ,非常好。谢谢。 | |
| 21 | 卓老师,我用于飞跃雷区项目小车的部分结构件采用嘉立创 PCB 做替代件,板上无焊接元器件,是往年电磁组前瞻备料,仅作灯带粘贴载体,请问这样是否合规? | 可以的。 | |
| 20 | 老师您好 我是大一新生 经过一年的选拔 我争取到了明年智能车的名额 我想问一下 明年还有无人机组吗 我对这个很感兴趣 无人机对于芯片的限制还会跟现在一样吗 允许使用stc infineon NXP这三种来制作吗 会不会增加限制? | 有的。 | |
| 19 | 卓老师,您好,我飞控上用TTL转RS485模块需要自制吗?还是可以直接用? | 自制呗。 … | |
| 18 | 卓老师 飞跃雷区保护罩 这样子符合规则吗?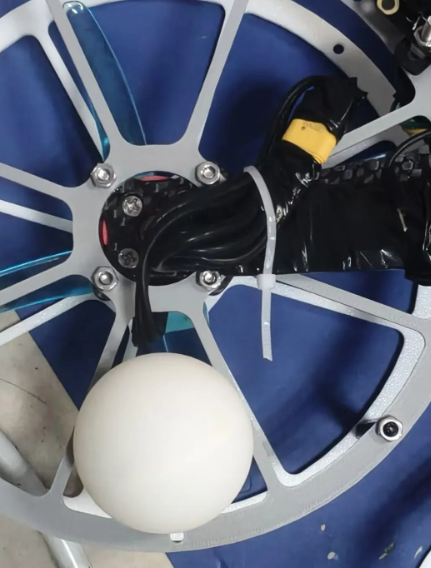 | 可以的。 | |
| 17 | 卓大您好,我们是二十一届智能车竞赛,飞跃雷区组别的,我们购买的紫外灯,它会有可见光泄露,这种情况下,也必须使用英飞凌的驱动芯片吗?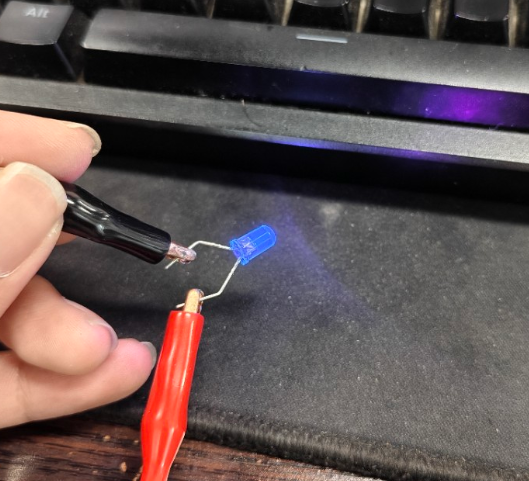 | 不用。 | |
| 16 | 卓大,对于保护罩,4mm会不会太严格了,我了解的很多佬,对于很多保护罩方案,能做到全方位(上下,侧方)通过乒乓球测试的很少,要想完全合规,要么就是上下面很密集,然后侧面做的很矮,那这样就会造成桨叶上下空气动力学紊乱,气流变乱,或者就是侧面太矮,桨叶非常靠近上侧保护罩,气流也会收到更多的影响。保护罩的初衷是做一些保护,防止飞机失控撞到队伍队员或者观众,那保护罩的存在肯定是必然的,但是用乒乓球的通过性和4mm去量化保护罩的合格性,那队伍只能牺牲飞行器气流稳定性和机动性来迎合这一规则,那这个组别的上限和观赏性也会大打折扣,而且经过测试越密集的保护罩孔眼,飞行器飞行时由于气流乱流打到保护罩产生的噪声就更大,这样也是不便的,对吧。所以我想可不可以放宽保护罩的一些具体量化限制,保证全包、失控撞到人,桨叶不会直接打到人身上这种前提。至于东西伸进桨叶的特殊情况,就算保护罩做的越密,也无法避免这种情况。希望卓大考虑考虑?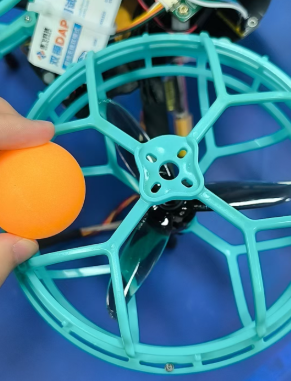 | 实际上对于大一点的孔径, 可以通过加上高强度的丝线进行减小。 或者外围 增加一个网状结构来保证安全。 | |
| 16 | 卓老师,飞跃雷区赛项,用这款电机可以吗?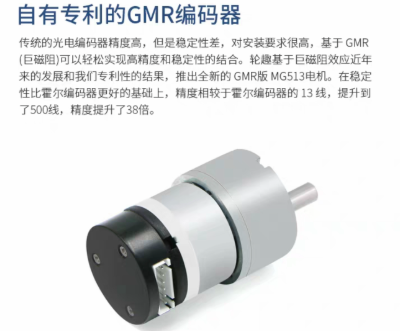 | 可以的。 | |
| 15 | 你好 桌大,现在对于飞跃雷区的进国赛有变化么,现在报名的只有40支,一所学校能进多队了吗, | 现在报名还没有结束。具体国赛名额确定下来会在8月初才能够进行最终的公布。 但是,国赛每个学校一支队伍是智能车竞赛传统的规范;改变的可能性不大 。 | |
| 14 | 卓老师您好,关于飞跃雷区赛道,我现在有两个疑问 ①假使在比赛过程中,我们无人机上的摄像头看不到远处的信标了,这该怎么算?是这样的,我们已经使用了170°超广角摄像头,但即便如此,我们的视野极限可能还是到不到最坏的7m的情况。这种情况下,我们总不能让无人机乱飞吧去找信标吧 ②淘宝上的这种红外灯带是否可以使用,它上面只是简单的红外灯珠和保护电阻串联,并无其他电路设计。5V上电即用,也不需要单片机控制,价格也就几十? | (1)如果看不到,那就需要车模按照一定方式去寻找; (2)红外光带可以使用; | |
| 13 | 卓老师,飞跃雷区组别,我们的电源线是1.4m但是因为要连接车和无人机,而车以及无人机的电源接口处不是会留下一小截线吗,这样的话接上1.4m的电源线之后,电源线总长度应该超过1.5m了,这个怎么算呢? | 那就这么算吧。只要满足现场比赛的过程中,飞机不要高度超过距离地面1.5米就可以了。 | |
| 12 | 卓大您好,规则写着“只是负责悬停飞机飞行控制部分中的MCU,可以选择STC,NXP,英飞凌单片机”,意思是电调上可以选择这三个之外的单片机吗? | 仅限于这三种。 | |
| 11 | 意思是调试和比赛灯的顺序是随机的,那同一只队伍比赛的时候灯是确定的吧比如第一次跑完之后第二次跑的时候灯和第一次一样吗? | 每次跑都不一样。 | |
| 10 | 你好,卓大,飞跃雷区中,前一天调试和正式比赛中,信标灯亮的顺序一样吗,还是调试和正式比赛中信标灯亮的顺序不一样呢? | 每一次比赛都是随机的。 | |
| 9 | 卓老师,飞跃雷区,说无人机最高点不能超过地面1.5米,但是电源线和通讯线真的也不能超过1.5m吗,如果不能的话因为线的结构布局的原因,无人机的高度会受限制? | 卓老师,飞跃雷区,说无人机最高点不能超过地面1.5米,但是电源线和通讯线真的也不能超过1.5m吗,如果不能的话因为线的结构布局的原因,无人机的高度会受限制。 | |
| 8 | 卓大卓大,关于飞跃雷区组别的场地放信标灯的问题,虽然场地是5×7,但是如果信标灯放近了的,摄像头识别距离就近了,大家用一个摄像头也可以看完的。 但如果距离远了的话,可能就需要用俩个摄像头或者其他方法,才可以看完信标灯,如果信标灯摆放大概距离不尽早确定的话,单摄方案的同学由于没有注意到距离的问题,也许来不及准备双摄,双摄方案的同学花费心思去弄双摄逻辑,改结构也花了不少心思了的。 如果信标灯的距离近了的话,双摄还需要切换一下逻辑,单摄肯定会快于双摄,但就由于担心距离问题,大家才会去弄双摄,如果缩小距离,减小难度的话,那也应该是单摄识别最远距离和双摄的最低距离起步,请卓大注意一下这个问题,尽早确定信标灯的最近距离和最远距离? 卓大卓大,关于这个问题,您是怎么想的呀? | 这个问题是这样的 ,如果比赛一开始就直接将灯的铺设方案固定下来,比如就是四四方方的放置四个灯,四边形的边长都是3米(比如说),大家就只考虑这一种情况,是不是就没有那麽多的想法也实验了, 最后就一种了。 对了, 就一种,大家只需要花费一种方案的时间准备,这不就是既省时间又可以得到最大的效果吗?何必组委会不早一点公布呢?这样浪费大家的精力。 比赛不是以学生为中心吗,干嘛不让参赛同学舒舒服服的准备比赛,完成比赛,获得自己备赛精力匹配的奖项。这岂不两全其美?其乐融融呢? 既然大家都是一家人,何必让一方与另外一方相互猜忌呢? 如果你喜欢打扑克,你觉得和你一起打扑克的人,直接让你看到他的底牌之后,你能够赢他,你所获得的乐趣高?还是,你通过自己的判断赢得胜利所获得的乐趣高呢? 好吧,也许这已经超出了我们本应该讨论的范围了。 | |
| 7 | 那意思就是说无论是车还是无人机如果不小心超出场地边缘,但只要还能继续比赛便依旧能行对吧? | 对。只要能回来。只要你认为还有救,不发生危险,都可以继续比赛。 | |
| 6 | 卓老师,飞跃雷区,无人机在比赛的时候如果飞出场地界线了但是之后又飞回来了,这怎么算啊? | 继续比赛呗。只要不掉下来,都可以继续。 | |
| 5 | 卓大,您好,我是飞跃雷区的参赛队员,针对无人机与小车之间线长的问题,规则上是小于等于1.5米,这个1.5米是总线长呢,还是说从线系住的地方到无人机的连接端的长度呢。 | 绳子的总长度。 | |
| 4 | 这样的保护罩可以吗?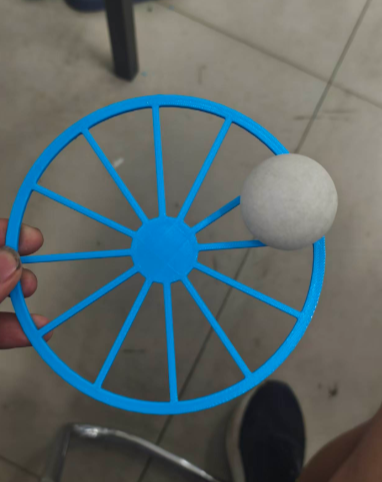 | 可以的。 | |
| 3 | 那卓老师是不是可以取消最大网眼4cm的限制,只用乒乓球约束,我们尝试过很多保护罩,在多种测试下,我们认为如果可以经过乒乓球的测试的保护罩基本上就可以起到不错的保护效果,这个情况下4cm的限制就显得比较鸡肋,强行去凑这个4cm的限制反而会增加无人机的重量并且影响气流,影响飞行质量,得不偿失,所以我们建议只需要用乒乓球检测就可以而不需要有4cm的限制? | 不取消这个限制。你们对应的结构如果出现了大于4cm的情况, 实际上到时候只要在结构上绑上一些细的绳子就可以解决的。 | |
| 2 | 卓老师我们的保护罩最大网眼超过了4cm,但是可以经过乒乓球测试,乒乓球不会掉进保护罩,算不算合规? | 减小点呗。对你们和对现场其他参赛队伍安全都有利。 | |
| 1 | 您好,卓大在最新的问答中,对您的回答还是有点疑问,规则中明确说了,车模高度不超过30厘米,车和无人机,线缆不超过150厘米,也就是说,无人机最高其实能达到1米八的高度,但是我的飞机只飞到1米五,这应该也是符合要求的吧。 | 的确规则中对于这部分有冲突。所以在实际比赛中, 会大体考察引线的1.5 。 具体飞行器的最高点在比赛过程中实际上是无法实时进行测量的。 |
5月份
| 序号 | 提问 | 回答 | 备注 |
|---|---|---|---|
| 60 | 卓老师您好,飞跃雷区组别在比赛时要如何检测悬停飞机在垂直方向高度是否超过1.5米?如果采用普通ToF的话,线和小车可能干扰高度的识别,使得无人机越过1.5米的限,比赛时会如何裁量这一点?这决定了是否要使用更保守的高度或者换用dToF? | ||
| 59 | 卓老师您好,关于飞跃雷区,我想问一下,我们是否可以用4跟线缆将无人机和小车绑在一起,就是给无人机和小车的相对位置加一些限制? | 可以的。 这种系留方式是允许的。 | |
| 58 | 卓大,我是飞跃雷区组的参赛选手,询问TOF传感器使用问题,请问VL53L8CX比赛可以使用吗(希望卓大给出明确答复),和逐飞卖的VL53L1X主要区别是L8CX可以测8x8的矩阵高度,而不局限于单点,价格在八十左右后面是购买链接,https://e.tb.cn/h.R5DxPXCpO51F3NM?tk=qvIp5B4D8l5 CZ193? | 请注意,这个TOF只能 用于飞机上,或者车模上测量飞机。 但不允许用于车模测量环境。 | |
| 57 | 卓大卓大,我们是飞跃雷区组的车友 我们的电调板子需要贴散热片,而又需要打印二维码,学校,队名等信息,如需检查可否在比完赛后,或准备开始前进行检查,这样我们可以在贴上散热片或者取下之后展示队伍信息? | 可以的。 | |
| 56 | 卓大 你好 飞跃雷区没有开始计时之前可以用遥控器辅助悬停 定高 那如果我从发车区自动让它移动到场地中心 这样可以吗? | 可以的。 | |
| 55 | 卓大飞跃雷区组别车上能不能装灰度传感器啊? | 这应该不允许,因为灰度传感器有可能 会干知道信标的存在位置。 这与规则中要求车模上不允许增加环境传感器违背。 | |
| 54 | 卓老师,飞跃雷区组别,如果是信标开始亮起才算比赛开始的话,那么在比赛开始前我们会让无人机保持悬停,让他保持悬停的过程中,我们用遥控器去控制以及用手去触碰无人机都是可以的吗? | 可以的。 | |
| 53 | 卓大您好,关于线缆的长度我想确认一下,之前提到线缆长度是可以长于1.5m的,只要多的地方是用于固定。然后规则有提到车的高度是最高30cm,那我能否理解成我如果在30cm处固定了线缆的下方,然后线缆拉直后在飞机和车的30cm固定点之间的距离可以是1.5m?也就是说线缆拉直后最上方可以到1.8m处(当然飞机飞的高度还是小于1.5m)。 | 规则中应该是规定的飞行棋的飞行高度,小于1.5m。 | |
| 52 | 卓大请问飞跃雷区组车模可以使用去年视觉组没有进行更新的y车模吗,好像白名单中没有? | 可以的。 | |
| 51 | 卓大 你好 我想问一下飞跃雷区飞行器的保护桨保护 保护是上面和侧面做了保护 符合规则 下方为了过汽流有两个比较大的孔 可否符合标准? | 下面也要的。 主要是为了比赛过程中的安全性。 | |
| 50 | 卓大您好,想问一下今年飞跃雷区可否用电脑做遥控器,让无人机升起后全程不碰电脑,直至完赛后再操作降落(主要是为了防止起飞或降落时失控能及时处理)? | (1)使用一个遥控器吧。现场比较好检查;(2)如果在这个过程中,电脑始终与比赛车模通讯,一方面会受到现场WiFi环境 影响,不稳定(以前出现过这种情况),另一方面也会引起别的参赛队伍的猜忌和投诉。 | |
| 49 | 卓大您好,飞跃雷区组别对于可见光LED要求使用英飞凌驱动芯片,我们想请问一下如果仅仅只是为了证明我板子部分供电正常而加上的指示灯0603LED,这种LED不为无人机提供坐标等信息需要使用英飞凌驱动芯片吗 如果这种LED也需要英飞凌驱动芯片,那么我比赛可不可以用黑胶带给他挡住以防违规? | 不需要。 | |
| 48 | 卓老师飞跃雷区的比赛场地会不会和电赛一样用防护网围住? | 不会的。 | |
| 47 | 卓老师,关于飞跃雷区的uwb模块,我们认为对于天线数量的限制不是很合理。 因为规则之前一直没有强调这一点,之前只是说不能在场地四周设置基站,不允许放置多个模块,只允许1对1。这导致一部分队伍研究了将近1个月的uwb模块了,而且因为我们比赛规则的限制,采用单模块多天线的方案,这种模块的定位精度就明显比放在场地四周的基站定位效果差,所以仍然需要有一定难度的软件算法去解决,同时需要对应的机械结构的改装提高模块数据的稳定性。 如果说只支持单天线的话,那这个东西都称不上是uwb了,单天线的uwb可以获取的数据就只有一个直线距离,这个数据甚至对于我们的比赛来说是无关紧要的,而且单天线的uwb测距精度远远不如类似tof这类的传感器,那么允许使用uwb的意义在哪里呢?这不是在规则上给不了解uwb的学生挖了一个坑吗?大部分的学校可能就会因此放弃了uwb的方案 所以我们的建议是uwb模块可以使用多天线,但是仍然是只能一个基站对应一个标签。这样也会考验到学生的数据处理的算法能力,同时也是为uwb关于比赛公平性找到一条合适的路线,不至于在赛场上见不到uwb方案了,不至于同学们都不尝试uwb了,同时也是为使用其他方案的同学们保持了一个公平的环境。 | 谢谢你的建议。 但今年还是 使用现在公布的标准 。 | |
| 46 | 卓老师您好: 关于 UWB 天线数量限制,我们想再反馈一下。 我们选用的 UWB 模块本身就符合 300 元以内的规则要求,并不存在通过高价设备“氪金”获取优势的问题。既然成本已经被限制,是否还有必要继续严格限制为一组天线? 一组天线实际只能测出车模与飞机之间的相对距离,无法获得角度或方向信息。只有距离、没有方向,基本无法用于定位,也就使 UWB 接近不可用。 让我们比较无奈的是,UWB 一开始不可用,后来又放开,允许低成本、非通信用途下使用。我们也正是基于这个口径重新选型和验证方案。现在如果再限制到只能一组天线,实际效果又回到了不可用状态,前期投入也会比较被动。 我们理解规则限制高价设备和无线通信的初衷,也支持成本控制。但希望限制重点能放在价格和用途上,而不是单纯限制天线数量。只要模块符合 300 元以内、仅用于车机相对测量、不用于通信,希望能够允许其具备基本测向能力。 恳请老师考虑,谢谢。 | 现在规定, UWB模块只允许单天线 。也就是无法进行直接测量方向。 | |
| 45 | 卓老师您好: 看到您发出的 UWB 模块,只能一组天线用来探测车与飞机之间的相对距离。只有相对距离而没有相对角度信息的数据,根本无法用作定位,这相当于又变相禁止了 UWB 模块。 自您说可以使用 UWB 模块以来,我们尝试了许多您说的符合 300 元内的 UWB 模块,现在又不可用了。 | 对的。 UWB只能使用单个天线的模块, 实际上只允许相对距离,无法进行角度测量。 | |
| 44 | 卓老师,飞跃雷区组规则中说到车模上的可见光LED必须用英飞凌的LED驱动芯片驱动,那是不是意味着无人机上的可见光LED不强制使用该芯片?因为我们实验室光线比较暗,我想在无人机上加装一些装饰用的LED。 | 对的。飞机上的可以不用。 | |
| 43 | 卓老师,请问关于飞跃雷区和蚂蚁搬家的uwb模块,是否只要是总的价格低于300元即可,对于MCU没有限制 飞跃雷区组别uwb只要保证飞机上安装一个车上安装一个(场地其他地方没有辅助模块),然后其中的一个模块只供电不连接MCU保证没有进行无线通信即可,是否还有其他的限制? 蚂蚁搬家组别的uwb是允许进行无线通信的,也就是可以双端连接MCU。 | (1)飞跃雷区UWB有价格限制;同时也有天线数量的限制。 (2)蚂蚁搬家UWB可以允许通讯。 | |
| 42 | 卓大,关于雷区的铺设是什么意思,您的意思是有三种铺法吗,那比赛的时候是可以任意调换,还是说都有可能出现? | 比赛的时候只有一种铺设方法, 具体采用哪一种是根据承办学校现场情况而定。也就是参赛队伍报道之后才可以看到的情况。 | |
| 41 | 老师您好,飞跃雷区上这这种灯和灯板要驱动芯片吗? | 红外的,可以不需要。 可见光的,需要。 | |
| 40 | 卓大请问一下飞跃雷区组要求踩灭至少十个信标灯,这个是完赛标准吗,请问我们校赛如果没有踩够信标灯剩下的算罚时这种完赛标准可以吗? | 具体完赛标准,现在并没有确定。 按照往届比赛传统, 最终完赛标准,会有现场组委会根据参赛队伍现场完成比赛的统计情况,最终制定完赛灭灯的界限。 | |
| 39 | 卓大您好,学生想问一下您图片中的这款逐飞的英飞凌TLD7002LED点阵屏驱动模块在比赛时可以直接使用还是需要自己画板子? | 需要自己绘制板子。 … | |
| 38 | 卓老师,请问飞跃雷区组无人机限制的50×50cm尺寸包不包括保护罩?还是两电机的间距? | 包括的。 | |
| 37 | 卓大您好!请问关于今年飞跃雷区组的信标铺设规则,有以下几个问题想向您请教: 规则书上对相邻信标之间的最大和最小极限距离是否有明确的量化限制?我们目前正在做最坏情况的边界条件调试,急需这个数据来做算法的测试。 还有就是今年是各队自行铺设赛道,这是否意味着每支队伍所面对的信标布局是不一样的?如果有的队伍铺得极近,有的队伍铺得极远,如何保证最终成绩的公平性?还是说,届时官方会提供一套固定的、所有队伍通用的标准信标布局方案? | 没有明确的限制。 你们可以按照最小0.5米,最大 7米来调试。 | |
| 36 | 老师您好,飞跃雷区红外摄像头可以架在车上,但数据是传给飞控的,我看规则这样是允许的吗? | 这是不允许的。 | |
| 35 | 提前通过imu以及编码器等方式手推或者遥控得到信标坐标真的可以吗?卓大,这个方案是被认可的吗? | 规则中对于这个方案并没有禁止的。 | |
| 34 | 卓大,比赛里说不可以用车子上传感器检测信标位置,那我在发车之前用车子上的编码器记录信标位置可以不,算不算违规? | 车模上是可以按照IMU,或者编码器的。 | |
| 33 | 卓大,飞越雷区的uwb定位是只能放在飞机和小车上吗?可不可以放在一个放在发车点,一个放在小车上,来对小车做定位? | 不可以的。 | |
| 32 | 卓大您好,想问一下您,这样的uwb模块是否满足规则要求一组收发天线吗?也就是这个一组是指一个模块收一个模块发,还是限制一个天线收一个天线发?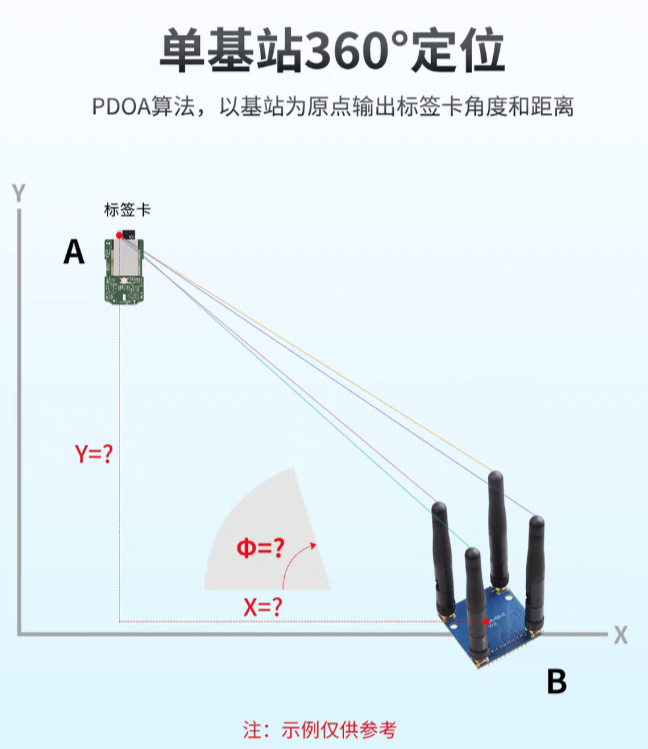 | 不满足。一个天线,也就是UWB仅限于测量相对距离, 不允许上述模块用于测量角度。 | |
| 31 | 卓大,飞跃雷区无人机和车的连接线对测高度和摄像头都会产生很大干扰,希望能改成无线通讯和飞机自带电池供电? | 这一点今年是不会改变了。 | |
| 30 | 卓老师您好,关于飞跃雷区的1.5m的线缆的问题。如果我们的线缆的实际长度长于1.5m,但是实际有效的长度(绳子拉直的情况下)并没有长于1.5m(由于对线缆进行了一些固定浪费了线缆长度),请问这种情况是否允许? | 这是允许的。 | |
| 29 | 卓老师您好,像这种,保护罩侧边,能经过乒乓球测试,但横着超过了4cm,是否可行呢?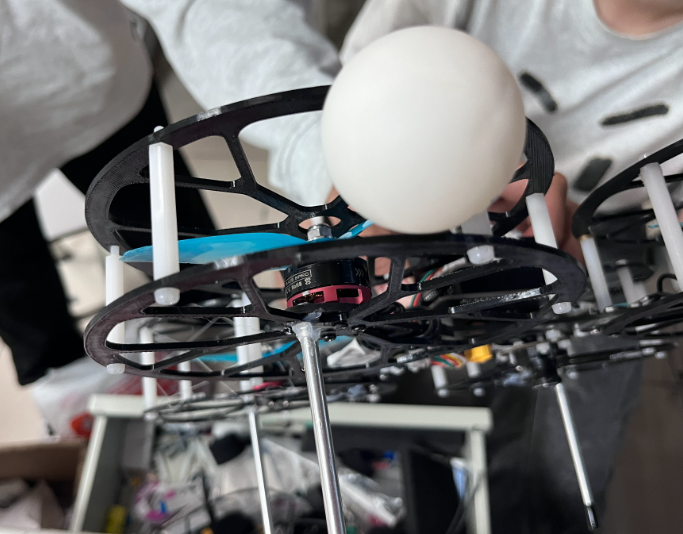 | 可以的了。 | |
| 28 | 卓大您好,我对于飞跃雷区的信标系统同时亮多个灯有些疑问,同时间段可能会有多个灯亮是怎么亮的。这是指他们在同一时刻开始亮(同时亮的灯数是随机的),还是第一次亮灯之后过段时间第二个灯再亮,(如假设每过10秒亮一个灯,第一个灯亮了但10秒后第一个灯还没被灭,这时第二个灯亮了,所以同时存在两个灯)。 | 有可能同时亮,有可能随机点亮多盏信标灯。 | |
| 27 | 卓老师您好,想向您咨询一下关于飞跃雷区保护罩的相关事宜,您提到保护罩的间隙不得小于4cm,并提出用乒乓球进行测试;那保护罩的侧边呢,是否也有这个要求,因为很多人包括逐飞等厂商是通过胶柱将保护罩上下层进行连接,就达不到这个要求。 | 侧面也需要进行保护的。 | |
| 26 | 卓大您好 从比赛公平性和规则严谨性考虑,建议赛道全程不额外粘贴任何胶带与地面标识。 光流不稳定的根源是纯色地面特征不足,但一旦允许贴胶带,极易被队伍利用做成隐性引导标记,直接破坏赛事公平,后续也容易产生大量争议与纠纷。 | 对的。 | |
| 25 | 卓晴老师,如果只是简单的贴上标记 那么比赛创新性和和调飞控的趣味性 难度都会下降 而且仿佛赛道贴成什么样很难做到对每一个队伍都公平 所以我建议只采用蓝白地板 不允许贴标志 赛道上只有信标灯 也就是飞跃雷区一个个所谓的“雷” ,光流的效果不好的话 可以考虑其他传感器而不能使用带mcu的光流 这似乎更符合竞赛初衷? | 现在根据大家的建议, 禁止粘贴了。 这样大家都一样了。 | |
| 24 | 卓大,飞跃雷区的场地贴网格制造出纹理感就可以改善光流方案的效果? | 有道理的。但是现在已经有人解决了这个问题。所以就不再 比赛中放水 了。 | |
| 23 | 卓老师,关于飞跃雷区项目在纯蓝色布面光流定位不准、频繁丢数据的问题,我这边有一个低成本且公平的改进思路。 我们目前使用的是去年电磁组旧赛道,场地上留有未清理的胶带,光流在这种有纹理的地面上飞行稳定、定位效果很好;但换到纯蓝色平整布面时,因为地面纹理单一、特征不足,光流很容易丢失数据,无法稳定定位。 UWB 定位模块成本较高,不适合大范围推广,而在蓝色布面上粘贴少量白色或黑色胶带,人为增加地面纹理特征,既能解决光流丢数据的问题,成本极低、改造简单,同时对所有队伍公平一致,不会影响比赛公正性。 | ||
| 22 | 卓大,最近我发现了一款价格实惠的uwb,才几十元的单价。 使用方式也比较简单,用电脑数据线连接Type-C口,再用厂家附赠的上位机输入AT指令使得主机和从机完成配对之后,就只能通过串口的排针输出测距信息。而且体积小,重量轻,很适合蚂蚁搬家组别的使用。 缺点就是,这款uwb只能输出主机和从机的距离信息,没办法输出主机和从机之间的角度信息 或许这个设备可以给蚂蚁搬家的同学们提供一个辅助手段,丰富这个组别的完赛思路? 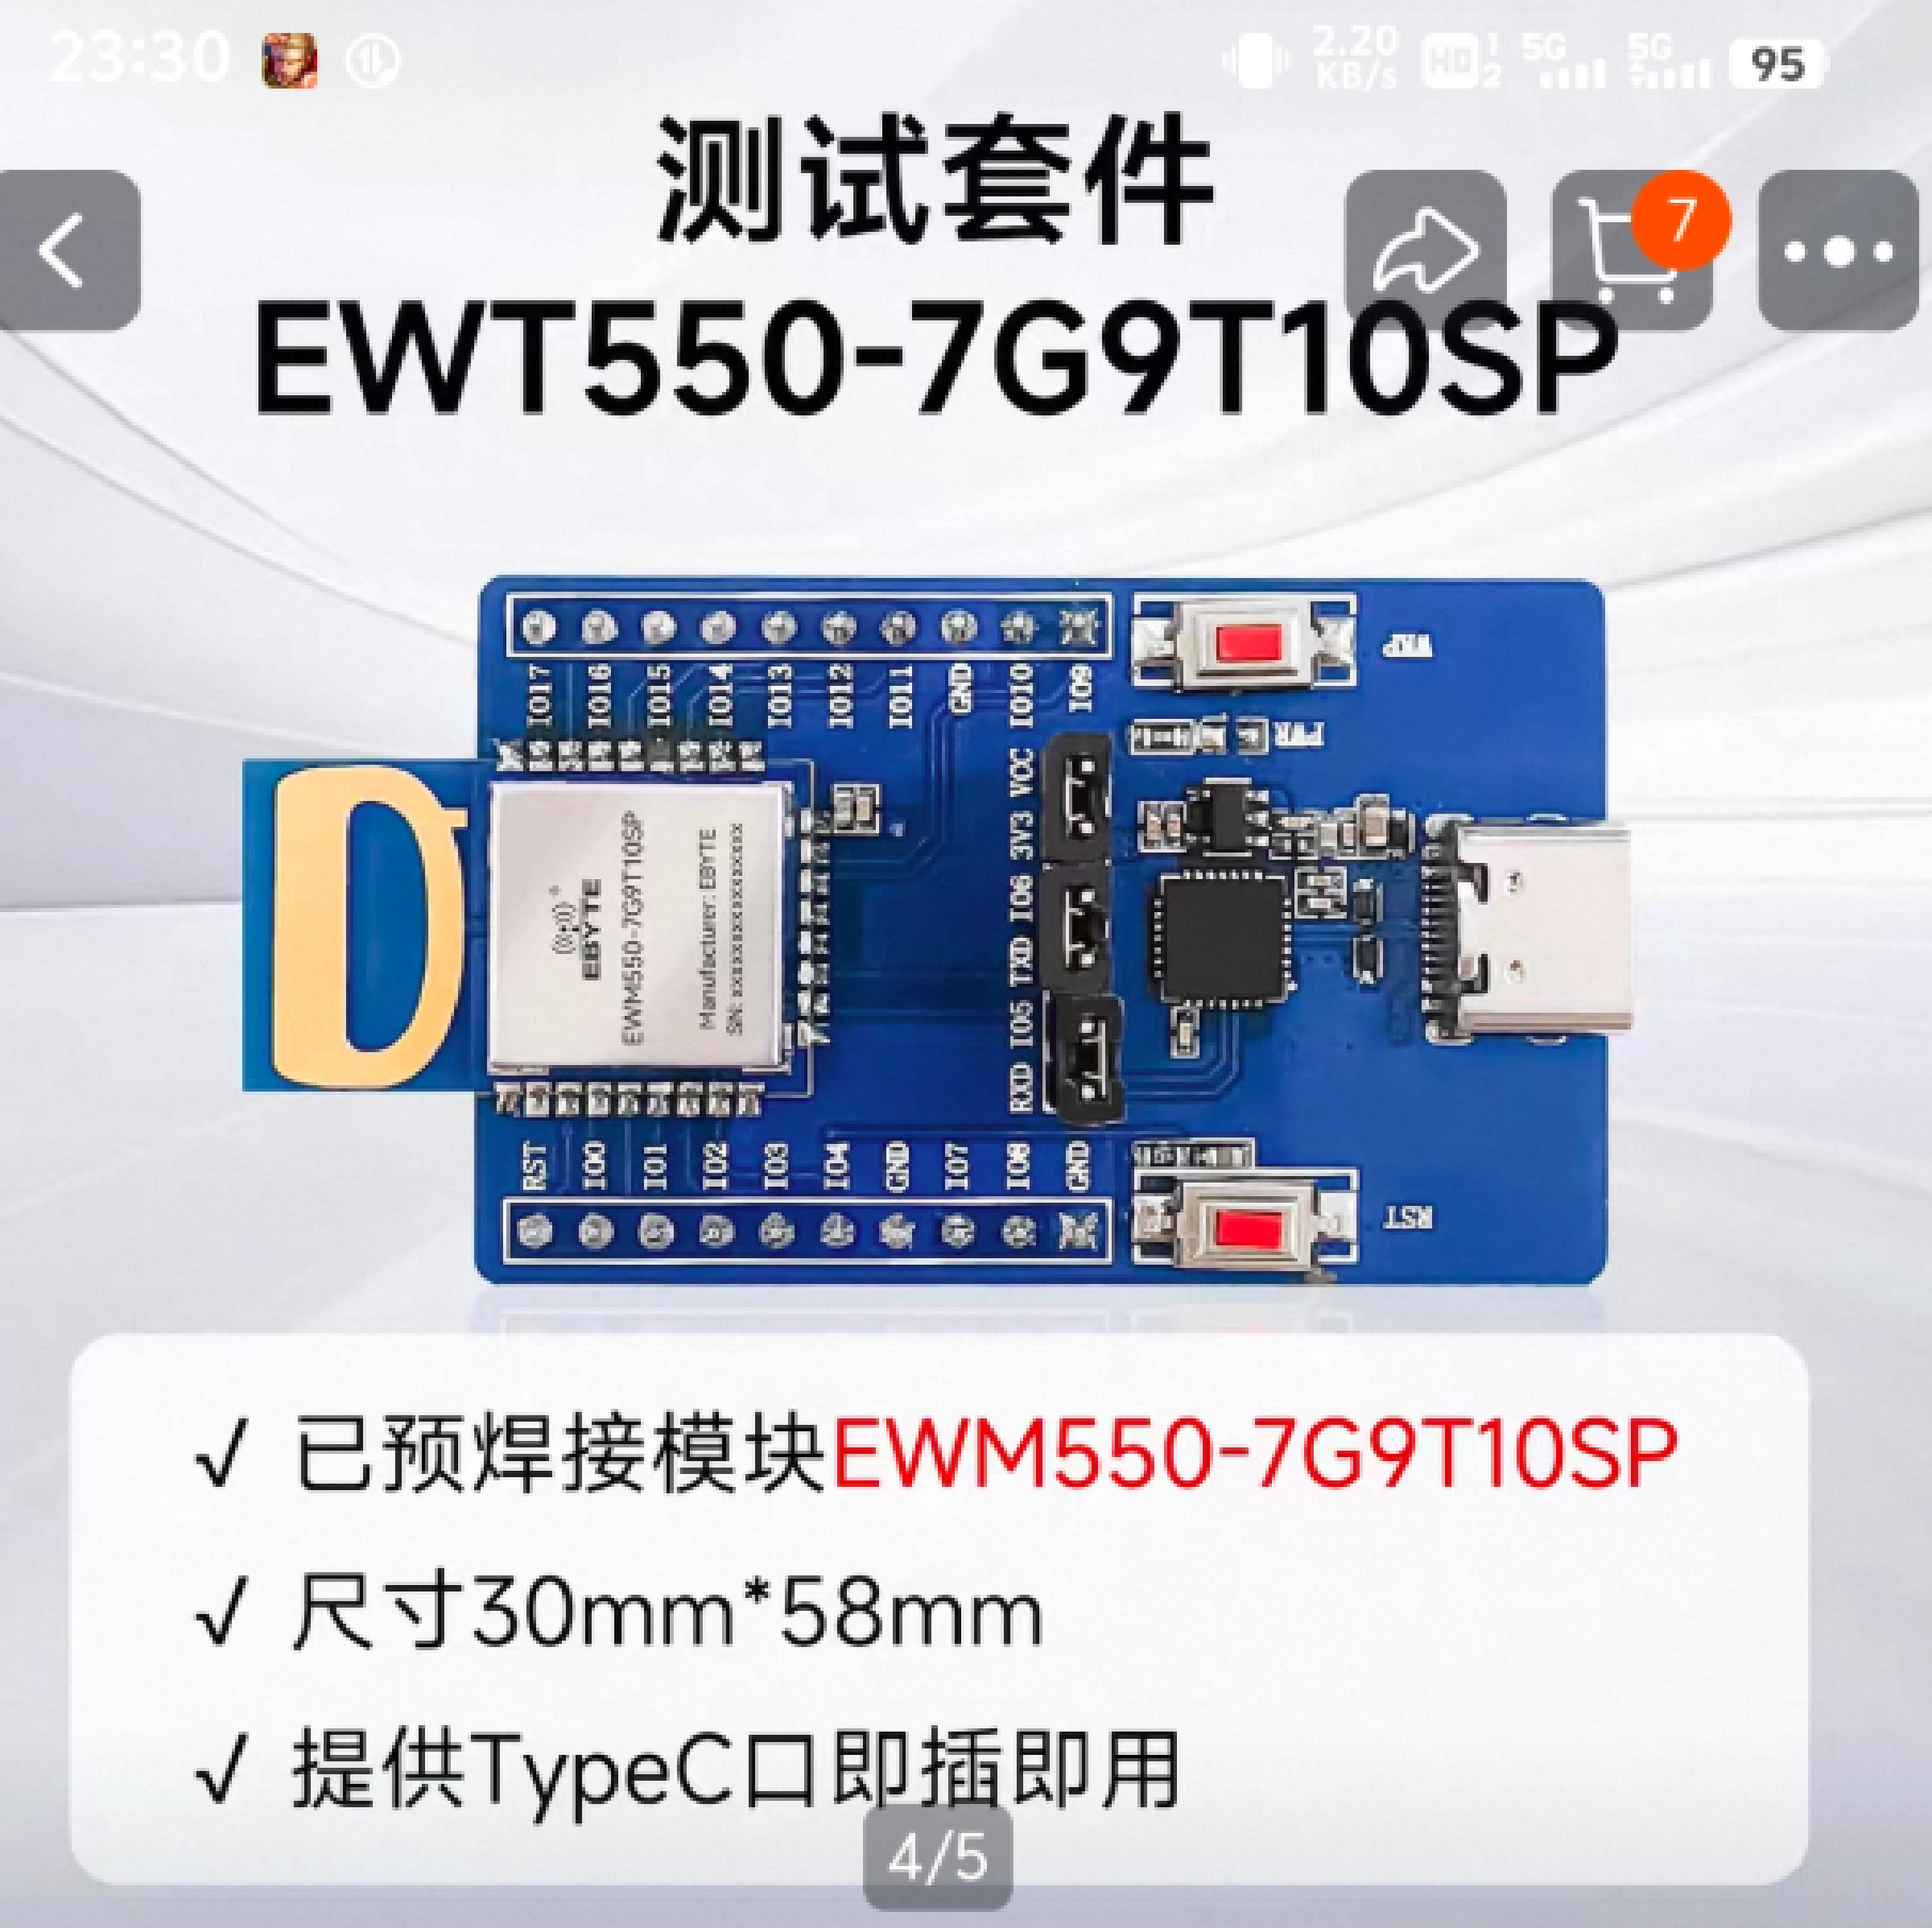 | 非常好。 谢谢你的建议。 | |
| 21 | 卓老师您好!飞跃雷区组别,比赛的时候可以更换电池吗?无人机功率比较大电池电量很快就没电了? | 可以的。 | |
| 20 | 卓老师,这个是无名的新推出的产品,我觉得似乎有点过分了,这参数都默认了,那不就是成品飞控了吗?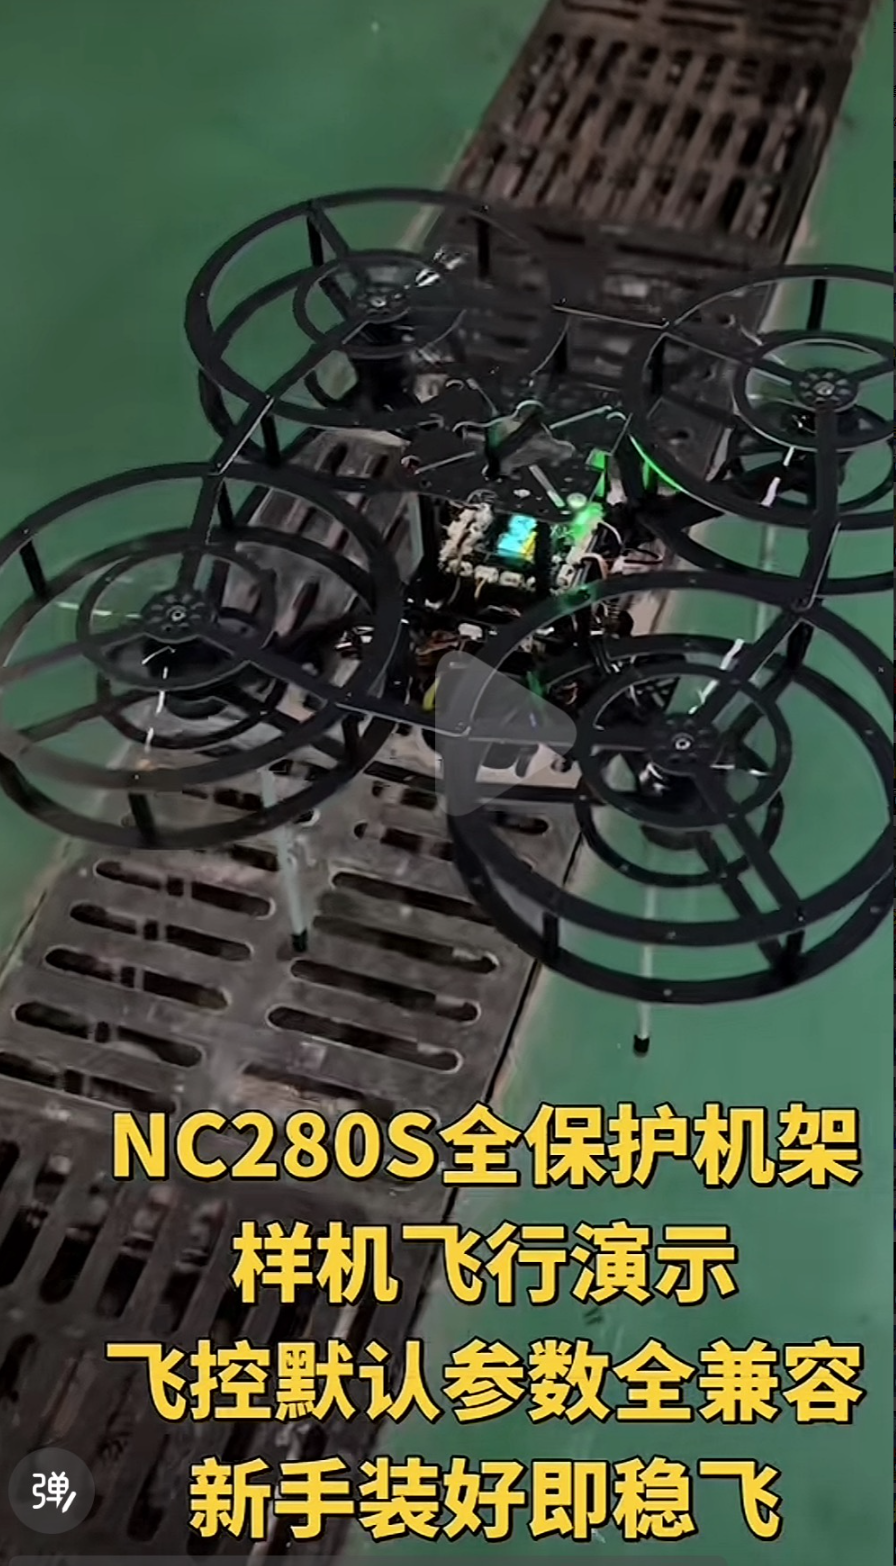 | 毕竟是市场行为,只要参赛队伍根据比赛规则要求, 使得参赛作品中飞控满足规则限定自制即可。 自己守住自己的底线就够了。 指责别人实际上没有必要。 除非你们能够找到他们具体向那些队伍提供了完整的硬件和软件,属于代做替做的把柄,可以向组委会提供线索,同时在比赛的时候参与其中的参赛队伍取消比赛资格即可。 | |
| 19 | 卓大,我想问一下,飞越雷区组别的uwb,您这边限制是单模组300以下,又在回复的时候说要求只能用一个基站和信标,是不是意思就是基站加信标价格在600元以内就可以? | 总共300元。 太高了,就会有“氪金”的嫌疑。 让那些认为没有测试UWB的同学心理上不安。 | |
| 18 | 卓老师,飞跃雷区能使用4S或者5S或者6S的电池嘛? | 可以的。 | |
| 17 | 卓大,看到前期您在提问上发的飞跃雷区灭灯数量为10个左右,是指全部的灯还是有有效成绩所灭的灯,我看去年信标赛道,是灭四个灯就算有了有效成绩了 我们最近的校车赛,学校老师要求我们按照国赛的标准来判定成绩,但是目前来说,很多新组别的成绩判定是模糊的,您是否觉得这样的安排合理? | 对的。具体完赛的标准,在每个赛区是不一样的。或者严格意义上来讲, 具体灭几个灯算完赛,是在比赛之后,根据比赛统计会制定一个最终的标准。比如一个赛区完赛率非常第, 根据大家得分结果, 完赛的标准就会响应降低。 如果一个赛区大家最终得分率非常高, 那么标准就会提高的。 | |
| 16 | 卓大我问了龙邱那边,龙邱是找其他厂家定制的,但是磁编型号厂家不说,说是定制产品没有具体型号,请问还可以用吗,还是说需要自制呢? | 自制呗。省的到时候被禁止,受苦的还是你们。 龙邱才不管呢。 | |
| 15 | 卓老师您好,我们是第一年接触智能车,对于飞越雷区组信标灯的问题想进行一下提问。首先是信标灯是否会有同时亮两个及以上的情况,其次信标灯的亮度和熄灭时的敏感度是否有统一标准。最后还想确认一下uwb模块的禁用情况,是否单模款小于300元的都可以使用 ,以及如何确认其价格小于300元,是否会有队伍通过虚开发票卡bug仍然是一个问题,最后谢谢卓大,顺颂时祺? | (1)信标会出现同时多个亮的情况; (2) UWB模块可以使用, 模块的价格如果受到质疑,只要届时给出模块网页公开价格即可。 | |
| 14 | 桌老师 你可以说一不二吗 ,感觉你变来变去的,没有定数,时刻在动摇着,比如说对于飞跃雷区的回答,虽然这样好处是您回消息很快吧,但是真的显得您很不坚定,如果您内心还没有一个确定的回答,大家会给您犹豫思考的时间的,而不是您前面刚信誓旦旦说“不能”,后面又以为大家考虑的名义去说“还是放宽点吧,大家都不容易”,还是建议您们早点确定规则,不要再反复无常,模棱两可,闪烁其词,出尔反尔了,再难再简单,大家都会努力去做的? | 谢谢你的建议。 不过规则最终在6月15日之后才不会修改的。 特别是还有10% 的规则是在比赛现场公布。因此,规则变化是正常的。 | |
| 13 | 卓大,飞跃雷区的场地如果有7*7,那对角线有10米左右,是否可以保证每一轮随机灯序的同时总路程保持相对一致呢?否则难以确保公平性 因为场地实在太大了? | 比赛中的随机的灯序是特殊选择的。 | |
| 12 | 卓大您好,请问今年二十一届智能车飞跃雷区组,如果在小车上加红外灯带,用于无人机定位小车,那么该灯带可以直接用网上买的软灯带吗,比如拼多多上买的,1米才15块,宽度是1cm,长度可以自行裁剪? | 今年规则中,对于飞跃雷区上车模用于标记的 LED灯的驱动,有特殊要求。 也就是需要使用Infineon LED 驱动芯片。 但是如果使用红外,紫外的LED, 可以不用 InfineonLED驱动芯片。 | |
| 11 | 卓大飞跃雷区组别车模是否需要自制?是否可以直接使用白名单中的成品车模? | 可以自制, 也可以直接使用白名单中的成品车模。 | |
| 10 | 卓老师,所以到底能否使用无线串口这类东西控制无人机起飞降落呢,还是说现在还不确定? | 允许使用。还是放宽些吧 ,毕竟大家都不容易。 | |
| 9 | 老师您好,我们是飞跃雷区组别,对于SBUS接收器网上很少有开源,开源的也与厂家的遥控不适配,那么在比赛时我们可以用电脑进行起飞与停止吗? | 可以的。 | |
| 8 | 卓老师您好,请问今年飞跃雷区组别是否可以使用逐飞的无线串口或者wifispi来控制无人机起飞,当确认比赛开始后,选手不能触碰电脑。如果使用电脑视为本次比赛失败。比赛结束后再使用无线串口控制无人机降落。 请问这种方式是否可以呢,还是说必须要用遥控器,不能用无线串口控制起飞降落。 | ||
| 7 | 卓大对于接收器自制的话,芯片可以用成品吗,比如逐飞有提供的lora芯片,上面有逐飞丝印,会不会认定为非自制? | ||
| 6 | 卓老师您好,关于飞跃雷区组放开uwb模块我有一些个人拙见,请您过目。规则中允许使用uwb但只能放在车机上,不能放在场地其他位置。可是在比赛现场我们无法避免有队伍每人偷偷拿一个uwb基站在身上,站在赛道四周给车机提供位置信息。外加市面上uwb模块最便宜的也在300-500元一套,会给本就耗钱的飞跃雷区组增加更多参赛成本。所以我建议应该趁早禁止使用uwb模块,防止放开的时间拖太长导致很多队伍都买了uwb而不好禁止。 | 这种情况在比赛的时候应该是由现场参赛队伍进行监督禁止的。 | |
| 5 | 卓老师,我发现光流采集的数据和环境光照强度相关,可不可以使用光照强度传感器无mcu的那一种? | 请给出具体模块的型号。 | |
| 4 | 卓大你好,飞跃雷区组我们使用了成品遥控器,对应的sbus接收机模块附赠了一个取反电路板,请问一下这个小板子需要自制吗?还是说算sbus接收机的一部分? | ||
| 3 | 卓老师 飞跃雷区组的赛道是5-7的边长, 请问到底是 5还是7 呢 ,信标距离会有多远呢,特别是需要知道最长的对角线有多长, 这对我们小飞机的视觉很重要,拜托了? | (1)具体的边长现在我也不知道,需要根据承办学校届时具体可使用的场地最终确定; (2)从工程上来讲,对于不确定的因素需要在解决方案商留有裕量,或者在现场根据实际参数进行可调,使得自己车模作品能够满足现场比赛任务的需要。可以在软件硬件等环节考虑解决长距离的方案。 | |
| 2 | 卓大,飞越雷区组到底可不可以用uwb啊,现在时间不早了,我觉得需要有一个定论啊。对于我们,实在不敢在卓大您说开房前就先花时间,精力,财力来自行购买装车uwb,只敢等您那边下定论,在做出决定? | 首先,这个组别的确没有禁止使用UWB的。 因为UWB部分只能够测量飞机和车模的相对位置, 实际上对于基于视觉和声呐来说,UWB的优势并不明显。 现在只要限制UWB的价格和基站数量就可以了。 UWB的发送与接收天线只能使用一组,不能够用于无线通讯。 单个模块价格低于300元。 剩下的就留给同学们自行探即可。 | |
| 1 | 卓大,请问飞跃雷区的飞行器可以用六轴或者八轴吗,或者四轴,每轴上下两电机八旋翼那种,在尺寸合规的情况下? | 可以的。 |
4月份
| 序号 | 提问 | 回答 | 备注 |
|---|---|---|---|
| 53 | 卓大,我们的飞跃雷区的车轮的电机想使用foc控制,可不可以用TC264做电机驱动,或者stc的芯片? | 可以的。 | |
| 52 | 卓大卓大,看到您之前在多个回答中都允许使用uwb模块,我想再找您确认一下,像带stm32等主控的uwb模块也是允许使用的吗? | 现在允许使用UWB的组别,只有蚂蚁搬家,飞跃雷区两个组别。可以的。 | |
| 51 | 卓大,飞跃雷区省赛的话,灭几个灯算完赛呢?灯的距离最远是多远呢?还有就是比赛过程中看不到灯的话是需要重新比赛? | (1)灭灯数量现在还没有确定,通常会在10个左右; (2)灯的最近距离大约1米, 最远距离就是场地的对角线; (3)如果看不到灯,可以申请重新开始。 | |
| 50 | 卓大,关于飞跃雷区发车点的确定,之前有提到是可以在场地中间作为发车点,所以现在具体是像独轮信标一样在场边发车,还是中间发车呢,这个可以明确吗,因为对于飞跃雷区组别来讲,摄像头可视范围有限,不同发车点的确定区别还是很大的,希望可以尽快确定? | 按照往届比赛,都是给定统一的发起区域, 位于赛场边上。 | |
| 49 | 飞跃雷区,车上用于给无人机提供跟踪的红外灯,可以单独在车上放红外灯吗,还是该红外灯也需要插上主板? | 可以的。 | |
| 48 | 卓大,市面上uwb的价格便宜的有100多的,贵的有几千的? | 几千的是否有型号?我列在黑名单中。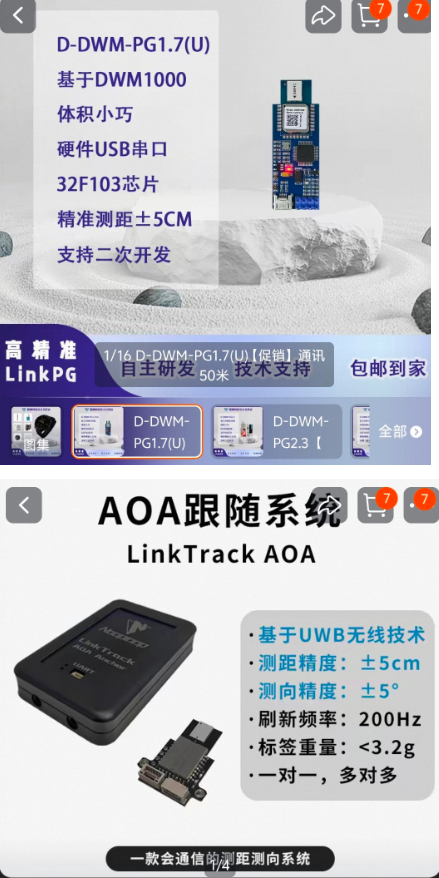 | |
| 47 | 卓老师,如果允许无线通讯,那一开始规则定的要用数据线还有什么意义?甚至电源线也没有什么用? | 也就是UWB发送模块只允许供电。这样禁止使用无线通讯。 | |
| 46 | UWB 是可以使用成品嘛? | 可以的。 | |
| 45 | 卓大您好,之前的回答明确提出UWB是不允许使用的,但我看到最新规则又说可以使用的。如果车上和无人机上都装了UWB,那其实就是相当于允许车和无人机进行无线通讯,这与规则是冲突的,UWB是可以发送除了位置信息之外的数据的。所以我建议禁止使用UWB。另外,光流就是环境感知传感器,如果车模上允许安装光流这与规则也是冲突的,希望老师可以再考虑一下。 | (1)但原本四旋翼与车模之间允许通过有线进行通讯的。所以限制UWB的通讯功能是没有必要的; 而且仅限UWB安放在飞机和车模上。 (2)车模限制环境感知主要是限制对信标的搜寻。所以光流无法获得信标的位置,也就没有必要进行限制了。(3)为了限制通过UWB进行无线通讯,要求在飞行器和车模中的一端,只允许UWB模块供电, 不允许通过数据线连接控制MCU。 | |
| 44 | 遥控器尺寸有要求嘛,卓大? | 没有尺寸要求。 | |
| 43 | 卓老师,关于飞跃雷区的小车可不可以用光流传感器,如PMW3901,用来感受路径变化,光流传感器对地应该不会感受红外信号, | 可以的。 | |
| 42 | 卓老师,飞跃雷区的小车可不可以用光流啊,他只会感受位移量,不会检测信标位置? | 可以的。 | |
| 41 | 卓老师,我想请问飞跃雷区组分别给无人机和车装上uwb是合规的吗?规则上说车不允许装环境感知的传感器,但是uwb是检测彼此相对位置。不对外界环境进行感知? | 可以的。只要UWB仅在飞机和车模上即可,不允许在场地外面另设基站。另外,为了避免技术上利用UWB进行数据通讯,要求飞行器和车模上的UWB,其中一端的UWB只能供电,不允许数据线连接MCU。 | |
| 40 | 卓大,您好,飞机和小车的遥控器需要自制嘛? | 不需要的。 | |
| 39 | 卓老师,我反对飞跃雷区组又允许使用云台,之前的规则里 ,以及你后面的问答里,多次表明,不允许使用电机驱动的云台结构, “禁止使用含有电机驱动的云台结构,但允许采用轴承等无源云台结构”, “悬停飞机上不允许增加摄像头的云台机构。” 命令禁止的规则,为什么因为制作成本不昂贵就被允许了呢?因为当初不允许,许多队伍都克服了摄像头在飞机上的各种问题,有了一定的图像处理和控制结构了,你现在允许了,那飞机可以原地很轻松的看完全局,这是不是不太公平,也破坏了比赛规则呢。恳请卓老师考虑采纳? | (1)最初规则中禁止在无人机上愿意是为了禁止使用云台是禁止使用昂贵的辅助稳定云台; 但并不禁止控制镜头方向的云台结构。(2)如果飞行上仅仅是一些没有控制的无源不受控制的云台结构,应该不属于禁止范围之内的。 | |
| 38 | 卓大卓大,我们的无人机上面使用四个单点调,使用一块电池供电,需要一个分电板,一块电池分成五个电流出去,是否可以买这个成品分电板模块, | 不可以,必须自制。 | |
| 37 | 车模需要自己画模型标注队名,说明自制吗飞行器需要自己画模型标注队名,说明自制吗? | 车模机械结构以及飞行器的结构不要求标准队名说明自制。 | |
| 36 | 可以使用插接的模块吗?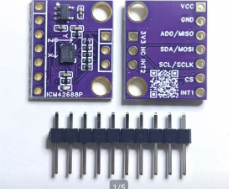 | 可以使用接插件模块。 | |
| 35 | 比赛用这种霍尔编码器电机可以吗?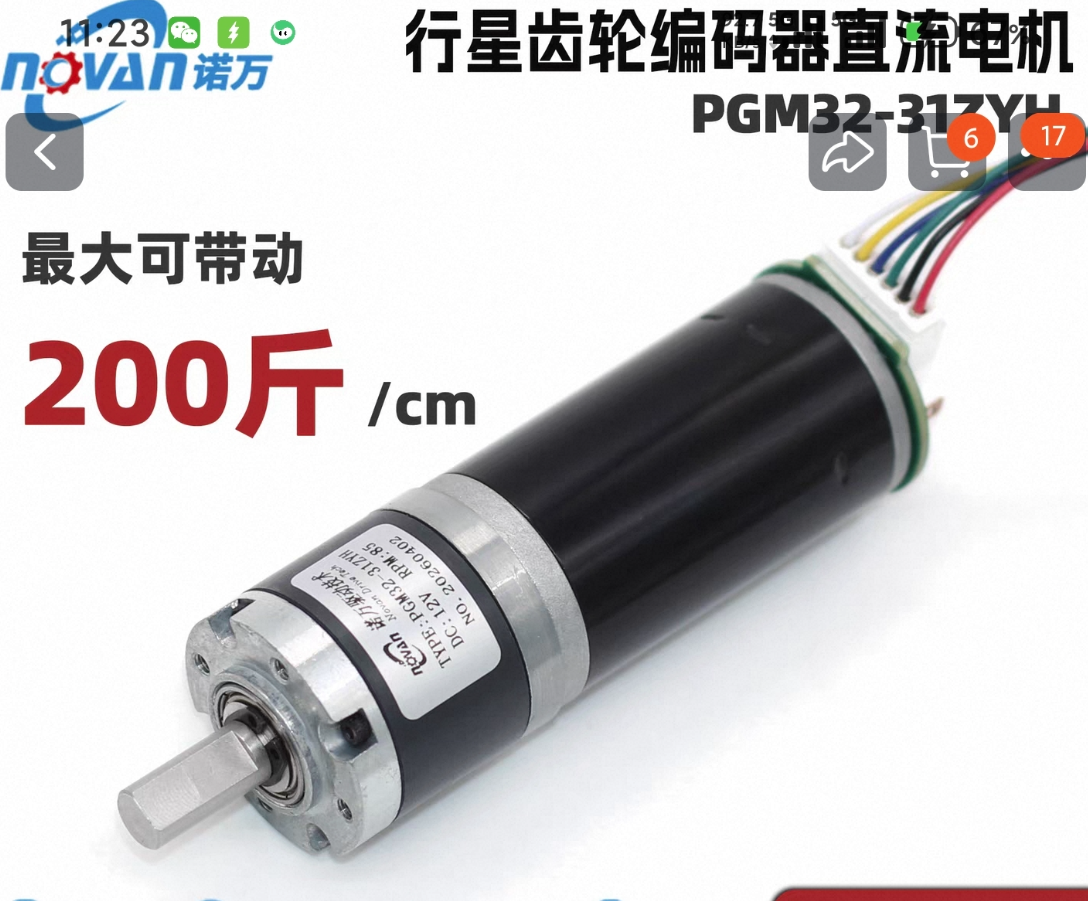 | 可以的。 | |
| 34 | 卓老师,请问飞跃雷区组别一次发车中需要灭灯的数量是多少,12个左右吗,数量太多的话电池容量太小一次飞行无法全部灭掉,而容量大的电池动则三四百,确实是有点贵了? | 明白了。 置于具体比赛中的灭灯数量将会在6月20日左右进行公布的。 | |
| 33 | 卓大卓大,请问一下飞跃雷区组别中,在车模上加紫外线LED灯珠,紫外线是不可见光,但实际灯管很难只发出纯净的紫外线。灯珠还是可以肉眼看到紫色,而这种灯珠只需要接3.3V和地就可以亮,用于无人机识别车模。现在的问题是,据说驱动LED芯片时,只要是非可见光的LED灯,都需要用英飞凌提供的芯片来驱动。那像标称365nm、但因为波长误差实际上能被人眼看到一点紫光的紫外灯,到底算不算‘可见光LED’?还需不需要强制使用英飞凌的驱动芯片呢? | 紫外灯可以不使用英飞凌驱动芯片。 | |
| 32 | 卓老师,请问飞跃雷区组别如果使用磁编码器是否需要自制? | 需要的。 也就是对于TLE5012这种磁编,需要自行制作。 如果使用其他的角度传感器则可以使用成品传感器模块。 | |
| 31 | 卓老师您好,您在最近关于飞越雷区的问答中说可以用两根线用于电源与通信,但电源线就要占据两根线,所以您的意思是可以使用两种线而不是只能用两根线吗? | 对的。 可以使用两种线,分别传输电源以及通讯数据。 | |
| 30 | 卓大卓大,飞机和车能不能用两根线,一根用来供电,一根用来传输数据? | 是可以的。 | |
| 29 | 哦哦卓老师那请问一下,就是这个飞机上定高所用的传感器界定是什么什么样的能用,什么样的不行,有没有什么标准之类的? | 规则上要求,传感器模块上不能够有通用的MCU。 另外传感器本身只是包含一个IC,且不是QFN等初学者无法自行焊接的需要自行制作相应的电路板。比如磁编码器。 | |
| 28 | 卓老师您好,请问一下飞跃雷区组别允不允许使用轮趣科技的tof stp23l? | 如果询问具体器件是否允许使用, 需要将该期间的数据手册链接一起发送过来。 我才能够判断。从我现在查到的资料来看, 这款TOF器件可以使用。 | |
| 27 | 卓大您好,比赛规则中说发车前要用遥控器将无人机起飞、定高。那么这里使用的遥控器有限制吗,需不需要像主控板那样自制电路板并印上队伍信息? | 对于遥控器没有限制。所以这部分不需要再自制电路板加上队伍信息。当然加上队伍信息也是可以的。 | |
| 26 | 卓大您好,您提到禁止使用含有电机驱动的云台结构,但允许采用轴承等无源云台结构。请问,如果基于陀螺仪原理,不直接驱动云台轴,而是利用电机驱动高速旋转的飞轮来维持云台对地姿态稳定,这种做法是否合规? | 这是可以的。原来的限制最主要是避免参赛队伍使用昂贵的云台私服系统。 你们如果使用机械惯性轮来晚吃稳定,这是允许的。 | |
| 25 | 桌老师,请问 飞跃雷区组,比赛可以用电脑发车或者飞机吗? | 不可以。 | |
| 24 | 卓老师,请问飞跃雷区组别关于可见光LED驱动芯片的问题。 在规程的文章中说的是用英飞凌的led驱动芯片就行了,但是您现在在答疑的时候又说用指定的芯片,这里的指定还是只要是用英飞凌的驱动芯片就是符合规则的是吗? | 英飞凌的驱动芯片就可以了。 | |
| 23 | 意思是起飞后的比赛过程中不能使用,还是说不能出现在比赛现场? 就是成品航模遥控器和自制遥控器有没有使用时间和区间上的区别? | 比赛的时候不允许使用; 成片遥控器和自制遥控器没有区别。 | |
| 22 | 卓老师好,请问飞跃雷区组别可以使用成品航模遥控器吗? | 调试的时候可以。 但比赛开始之后就不允许使用了。 | |
| 21 | 卓大,无人机桨叶有限制几寸的嘛? | 现在没有限制。 | |
| 20 | 卓大,306和307能用吗? | 都可以使用。 | |
| 19 | 卓大您好,白名单中的UP-FLOW光流模块后缀应该是-302-3C,我看白名单中写着-02-3C后缀,这个后缀的产品在淘宝找不到信息? | 好的。我修改过来。 | |
| 18 | 那么这种带了tof的可以使用吗? 和这个带mcu的光流也是一样的。 | 你刚才提到的光流是可以,已经添加在白名单里面了。 | |
| 17 | 卓大,这个光流真的能使用吗,本身带了mcu,只是把mcu锁了。 这种不需要初始化,自带的mcu已经完成初始化了的模块,感觉是不是还是应该限制一下哇。pwm3901虽然效果差一些,但是真的不带mcu的。 我们目前也一直使用的pwm3901+上有摄像头去辅助定位,也能稳定锁灯,感觉没必要允许使用这种带mcu,串口输出,不需要初始化的模块。 | (1)你帮助我确认一下,这个模块的价格是否就是35元? 如果使得,而且本身没有其他的MCU可编程的功能。 从模块来讲,是可以的。 (2)如果这个模块的确比较便宜,为节省同学们参赛成本来讲。这个模块与其他模块一样都是可以使用的。 | |
| 16 | 桌大,我想问飞跃雷区是在蓝布边缘起飞吗?还是专门有一个黄色方框来起飞,还是说在纯蓝布起飞,因为这个光流在最后一个条件下,起飞定点很困难? | 今年也许可以设定起飞区在比赛场地的中间。 比赛时间是从第一个灯亮起, 直到最后一个灯被熄灭为止。 所以飞跃雷区的起飞区域的确可以设置在场地中央的位置。 | |
| 15 | 你好,我是飞跃雷区赛区的,无人机走出起跑线才开始计时,起飞过程不算时间吗? | 比赛时间实际上是从第一个灯点亮开始, 直到最后一个灯被熄灭。 所以起飞时间不算在比赛时间中。 | |
| 14 | 卓大,飞跃雷区赛道是铺满蓝布嘛 pmw3901光流全铺蓝布的话数据一直为0? | 对的,铺设蓝布。 别人测试,使用UP-FLOW_02-3C光流可以在蓝色背景下有输出。 | |
| 13 | 卓大卓大,我们自制了一个不带mcu的光流传感器,只有一个传感器的单芯片,型号是paw3395,和一些电容电阻的调理电路,应该能用吧[笑哭][笑哭]? | 可以的。 | |
| 12 | 卓老师 请问 飞跃雷区,用于车上 给飞机识别到led灯,是否可以不用驱动芯片 上电直接点亮? | 规则之要求普通的led需要使用指定芯片。红外LED可以直接点亮。 | |
| 11 | 卓老师 请问飞跃雷区组,起飞和降落可以使用无线串口,用电脑操作吗,还是会规定不能使用电脑? | 一种方法:这部分可以仿照以前的比赛流程。 比赛前的准备阶段,可以使用遥控器。 比赛正式开始之后,将遥控器放置在地上不允许操作。 第二种方法就是整个比赛过程,都只能是一键启动,和自动停止。 | |
| 10 | 卓大,之前的答疑说这个优象的lc307是可以使用的,但是我看他的商品详情页是有一个带解算的光流主板的,串口输出,请问确切的是可以使用吗? | 显然,如果带有MCU结算的主板是不允许直接使用。你们可以参照他们的结算自行设计结算板。 | |
| 9 | 你好,电调是只需要放一个二维码就好了吗? | 放一个就可以了。 | |
| 8 | 卓大,那我把两块3s 12.6V的电池都放置在车模上,分别给车和飞机供电,这样可以吧? | 可以的。 | |
| 7 | 卓大卓大 飞越雷区可以使用两块电池吗 飞机的供电电池放在车上面 因为我看3月的提问文档和规则不太一样,所以问下卓大? | 使用一块电池; 如果使用两块,这两块电池的出口电压必须保持一致。 主要是防止高放电率电池在比赛中会出现危险。 所有的电池都需要放置在车模上。 | |
| 6 | 卓大,飞跃雷区发车时可以用手将无人机托到指定高度起飞,然后开始发车吗? | 可以的。 | |
| 5 | 卓老师,在往期问题中您有回答到在比赛过程开始前和结束后是可以用遥控器等无线模块进行操控,我想询问一下能否直接用手来达成相同的操作(如无人机起飞,关闭无人机等)? | 在比赛之前可以手动操作完成无人机的起飞。当比赛结束后,也可以手动关闭无人机。 | |
| 4 | 卓大,这么明目张胆的兜售成品方案真的好吗? 卓大,这是无名创新新发的视频,这种明确暗示购买成品套件的行为是否不合规? 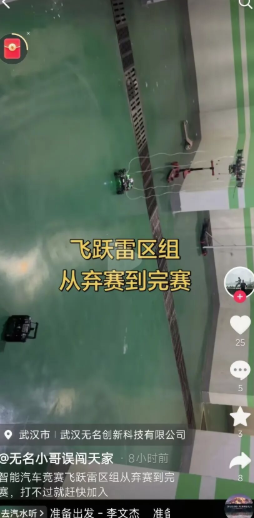 | 当然不好了。 所以你们可以选择抵制的。 | |
| 3 | 老师 可以留个蓝牙接口仅用于调试吗? | 可以的。 在比赛的时候去掉就蓝牙就可以的。 | |
| 2 | 这个是使用渔网形式的防护网飞行视频,优点是渔网足够细,对无人机螺旋桨气流的影响很小,对机架的整体震动影响小,重量足够轻,初步测试下来对飞行稳定性可以忽略?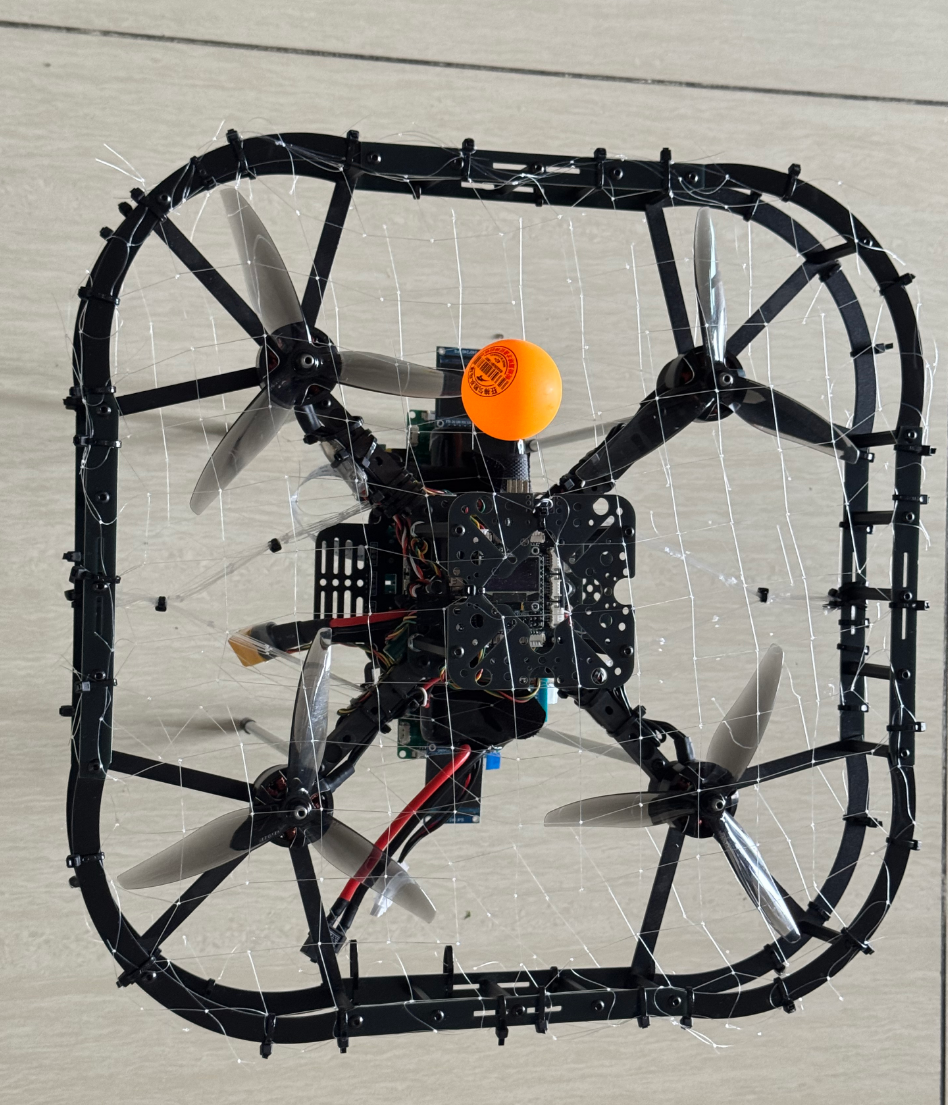 | 非常好👍谢谢。看是否可以给出一个渔网松紧度的标准:比如上面放置300克引起的变形不影响桨叶旋转。这样我们可以写在规则中。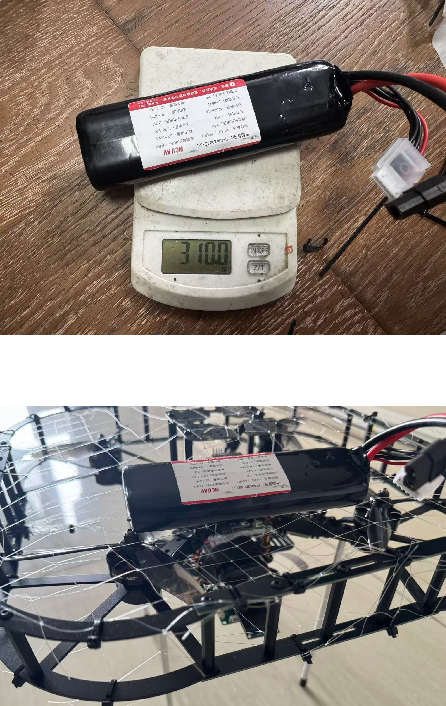 | |
| 1 | 卓大您好,我们是21届智能车飞跃雷区组别的,看到您有在规则中提到“悬停飞机驱动电路(只是负责悬停飞机飞行姿态控制部分)中的MCU,可以选择 Infineon, STC, NXP单片机。” ;同时在QA里有回答“为了方便同学制作,现在规则已经放宽,可以使用英飞凌恩智浦STC等单片机。” ,是否意味着对于飞控芯片和电调的主控没有品牌要求,像stm32, AT32等其他品牌MCU也是能使用的,由于我们的ESC采用了STM32G0x, 所以想确认下是否合规,谢谢卓大。 | 没有放宽,还是只能使用 Infineon,STC, NXP,龙芯。 因为这四家MCU厂商赞助了竞赛。 |
3月份
| 序号 | 提问 | 回答 | 备注 |
|---|---|---|---|
| 56 | 卓大,也就是说信标控制系统开始发车和灭灯完成的这个时间段内是不允许遥控的,还没信标控制系统没开始前和灭灯完成后都是可以遥控的吗,和不准使用无线模块是否冲突,想再确认一下? | 在实际比赛中,如果信标灯还没有开始,或者信标灯已经完成比赛之后可以使用无线遥控对飞行器和车模进行初始化。一旦开始比赛,也就是信标灯开始亮之后,应该不再允许使用遥控对车模和飞行器进行控制了。 | |
| 55 | 卓大您好,今年的无人机是自制组别是为了让大家有更多的创意和能为了更好的性能而有更多的改进,我们实测观察到保护罩的尺寸间隙小对性能有很大影响,而市面大多商用无人机也很少有这样小保护罩的。我们参观隔壁电赛发现他们用防护网而人在外面调试非常安全,不知卓大可否建议比赛和调试采用这种方式而放弃对保护罩的固定限制? | 你的建议很好,但是作为平时大家在室内调试中,如果拉网子,应该对调试和比赛都不太方便。参见大疆RM比赛他们在无人机比赛中,也是要求说无人机必须有规按照规定的保护罩,这样无论对比赛的参赛者,还是现场维护人员都比较安全。此外我们比赛中呢还有电缆、戏珠、无人机与车模在一定程度上也起到了安全防护作用。 | |
| 54 | 卓大,飞越雷区可以用这样的桨保嘛?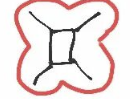 | 根据现在公布的要求,浆保应该是全封闭。 | |
| 1 | 你好,卓老师!飞越雷区专门添加一小块led灯阵用于定位,可以不添加二维码吗? | 可以的。 | |
| 2 | 卓大您好,请问飞越雷区的陀螺仪需要用ST的吗? | 限制使用ST的IMU的组别只有疯狂电路和轮腿穿越。 所以飞越雷区的陀螺仪不限制。 | |
| 3 | 卓大,飞越雷区四旋翼电调不能用stc的吗,感觉规则里面这点有点模糊? | 可以的。 谁说的不能? 这一点在规则中说的很明白呀。 | |
| 4 | 卓大,逐飞新出了一款IMU,可以直接输出四元数的,请问这个模块可以直接在飞跃雷区比赛中使用吗?之前不是说比赛使用的IMU必须是输出六轴原始数据的吗?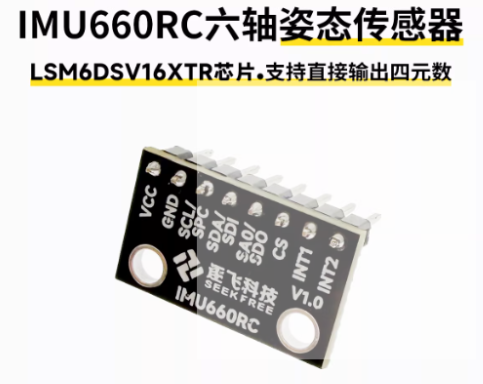 | 这个器件是ST免费支持智能车竞赛的芯片, 只要上面没有另外的MCU, 只是IMU芯片直接输出的就可以。 ST相关支持计划参加公布的参见《 第21届全国大学生智能汽车竞赛 —意法半导体(ST)芯片支持计划 》 | |
| 5 | 忽略上一个问题,问题就是能不能扩展内存:ram或者flash? | 是允许的。 | |
| 6 | 卓大,车上装摄像头但延长装到飞机上符合规矩吗? | 可以的。 | |
| 7 | 卓大,LED灯板的芯片可以用之前的7002吗? | 可以的。 | |
| 8 | 飞跃雷区,无人机保护罩,是要求全包还是半包就行啊? | 全包。 | |
| 9 | 你好卓大 我想问一下今年的飞跃雷区的光流传感器可否使用lc307 他的光流本身是不带mcu的 。 | 可以的。 | |
| 10 | 飞跃雷区,车上允许装两块电池吗,一个接车,一个接无人机? | 只允许装一块电池。 | |
| 11 | 卓大您好 ! 飞跃雷区的飞控能否使用nxp的处理器,而用导航 的任务规划处理器使用TRAVEO单片机? | 可以的。 | |
| 12 | 卓老师,飞越雷区的LED控制器可以使用英飞凌TLD2314EL芯片吗? | 可以的。 | |
| 13 | 卓老师,请问四个电调二维码都需要暴露到外边吗,能不能包起来? | 你包起来怎么现场检查呢? | |
| 14 | 卓老师,我们的电调板子有点小,没有地方放那个防伪的二维码,请问这个有影响么? | 那就增大板子呗。 | |
| 15 | 飞机上允许使用多个mcu吗? | 允许的。 | |
| 16 | 好的,LED灯阵的芯片可以用其他英飞凌的型号吗?用来做标志位的LED灯阵用2314这样子不仅板子简单,而且成本更低。 | 可以的。 只要是Infineon的 LED驱动芯片。 | |
| 17 | 飞跃雷区,车不能装环境感知模块,那么逐飞的 有来有去超声波模块,一个装车上一个装飞机上,能在车上装这个吗? | 你们安装这个模块有什么用? 如果仅仅是探测飞机的方位的, 可以使用。 如果是探测信标灯的,根据规则应该是不允许的。 | |
| 18 | 卓大,飞跃雷区组的车上不能安装信标检测包括光敏吗? | 对的。 这个赛题要求信标的检测有无人机来进行。 车模上不运行的。 | |
| 19 | 卓大,飞跃雷区组小车上不能装环境传感器,那么陀螺仪,加速度计可以吗? | 可以的。 | |
| 20 | 电机的话,不论什么品牌的都行吗? | 对的。这个组别是要求车模和飞行器都是自制的,所以对于电机的型号没有什么限制,也就是想使用什么电机就可以使用什么型号的电机。 | |
| 21 | 目前的规则是车不能装信标感知相关传感器,我想着车上能不能装摄像头感知飞机,然后有人说之前问过您说不允许,那么可以装除了摄像头以外的任何传感器感知飞机吗? | 可以的。 | |
| 22 | 不附带mcu的光流性能受限十分严重,在室内光源较差的情况下,十分容易卡死。对比赛场地要求较高,是否允许比赛期间在赛道上打记号来添加背景纹理细节,或者允许使用带微处理器的光流来降低场地的影响。 | 比赛的时候不允许在赛道上打记号,或者是铺设其他的附属纹理图案。所以如果你们觉得使用光流、气电无法满足要求,则需要考虑其他的传感器。 | |
| 23 | uwb可以使用吗? | ~~这个组别不允许使用。~~仅限于飞机和车模上安装UWB,并且在信号发送端只能供电,不允许连接MCU。 | |
| 24 | 卓老师您好,飞跃雷区组别中,车上装摄像头检测无人机位置的方案是允许的吗?另外车上装的摄像头处理mcu的核心板位于小车还是无人机上都是允许的吗? | (1)如果只是检测无人机应该是可以的。但是如何又能保证你的无人机上不安装全向反射镜,使得下位车模能够看到信标灯的位置呢? (2)处理器的MCU可以在无人机上,也可以在小车上。 | |
| 25 | 卓老师,您好。针对您的问题解答,我们有一些新的问题。如图: 按这个说法车上装摄像头检测无人机位置的方案是允许的,另外更进一步车上装的摄像头处理mcu的核心板位于小车还是无人机上都是允许的? | 的确这里面有漏铜。 如果允许车模上安装摄像头, 无人机上实际上只要安装一个反射镜,车模的摄像头就可以同时看到无人机和信标灯了。 所以还是 应该禁止车模上安装摄像头。 | |
| 26 | 卓老师您好,请问飞跃雷区中车上的LED可以不经过单片机控制直接用主板供电点亮吗?再进一步,可以直接在车上绑一个发绿光的手电筒吗? | 这个组别的LED需要通过指定的芯片进行驱动。不可以棒发绿光的手电筒。 | |
| 27 | 卓老师 请问一下 用1.5m的fpc线传图像 稳定吗 飞跃雷区组,从车板上引一个摄像头的话 | 这个呢,我没有测试过。 你要你们自行测试。 | |
| 28 | 卓大卓大,飞跃雷区组激光雷达可以使用TFmin吗,我听说往年有参赛选手在用? | 允许使用。 如果这个激光传感器带有MCU,则不允许使用。 | |
| 29 | 卓老师,关于飞跃雷区的不允许加装的云台机构我有一些问题: 可不可以使橡胶减震球构实现摄像头的减震; 使用轴承类结构实现摄像头和光感器始终对地; 这些设想没有电机类参与,伪云台设计可以使用吗? | 之所以不允许增加云台机构,实际上是要求价值在。飞机上的摄像头能够随着车模一起运动,可以使用橡胶减震球,来对摄像头进行减震。另外可以使用轴承类的机构,实现摄像头和光传感器始终对地,也就是说只要没有电机参与,这是可以的。 | |
| 30 | 卓大车上装个红外灯 让飞机识别车的位置可以吗? | 这是允许的。 如果是红外灯, 可以不用使用Infienon的 LED驱动芯片。 | |
| 31 | 卓大卓大,悬停飞机及应该能够放置在 50厘米×50厘米方框内。这个尺寸含桨叶和保护罩吗,新手多用的F450机架一般搭配8-10寸桨情况下投影接近60cm? | 包含的。 | |
| 32 | 卓老师,请问飞跃雷区小车的芯片还是限制cyt么? | 是的。 | |
| 33 | 卓大,icm42688应该是允许使用的吧,和他同一系列的icm20602和icm42605以及icm20689都在白名单里面,他也是不带mcu的6轴姿态传感器? | 可以的。 | |
| 34 | 卓大现在飞越雷区是规定飞控和图像也必须用traveo了吗?但是现在龙邱卖的还是tc的? | 图像处理和车模控制必须使用 TRAVEO。 置于四旋翼飞控处理器,为了方便同学制作,现在规则已经放宽,可以使用英飞凌恩智浦STC等单片机。 | |
| 35 | 卓大你好,请问这种类型的无人机架是否满足要求的全保护?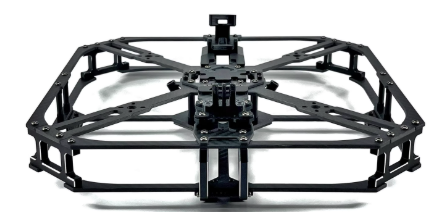 | 这个保护罩不太安全。 现在规则增加了对于防护罩网眼尺寸的要求。 保护罩网眼尺寸不大于4厘米。现在在比赛细则中已经对于四旋翼桨片保护罩寸进行了进一步的明确。请请查看比赛细则中相应的描述。 | |
| 36 | 卓大,光流在白色赛道(传统的pvc)的效果较好,在蓝布上的效果很差,即使增加了补光效果也不稳定。如果比赛场地光照不是那么充足,用蓝布很有可能无法使用。这次比赛杭电的灯光过强导致视觉组过曝的例子也很多。能否提议将场地换成原来的白色赛道。原来1m长的直道也有利于铺设? | 最主要的使用蓝布,是为了很多学校能够讲跨越雷区的赛场与普通的蚂蚁搬家呀,智能视觉组的可以共用一个场地。 | |
| 37 | 卓大你好,看到飞跃雷区要求风扇保护罩网眼小于3cm,不是很了解这个意思,请问是否有示意图之类的吗? | 我这儿没有示意图, 实际上就是保护罩不能够太稀疏,存在人体触碰危险。 所以保护罩对于风扇桨叶的网格尺寸不大于3厘米。 | |
| 38 | 卓大卓大,车上如果放一个紫外灯,可以和红外灯一样不用英飞凌的led芯片吗? | 是可以的。 | |
| 39 | 卓大好[微笑],近来看到智能车中规则要求风扇的网眼尺寸不大于直径3cm,然后在飞跃雷区的Q&A中,看到卓大说了飞机的螺旋桨必须采用全包围保护,我们于是马上对飞跃雷区的飞机进行的改造,但在软件调试过程中,我们发现3cm网眼对螺旋桨的动力造成了很大的局限,导致电机工作时负载维持在一个比较高的程度,这就导致后续想提高飞机的灵活性和速度的时候有点麻烦,不知能否把网眼尺寸稍微改大至4cm或者5cm,在全包围保护的安全范围内提供飞机螺旋桨的效率? | 谢谢你的建议。现在我将网眼的尺寸修正到不大于5厘米。 | |
| 40 | 刚刚发送的链接是一些同学们收集到的 过于无名开源的硬件。大家都认为这份开源硬件的完成度过高,以至于对一些辛辛苦苦试错的同学来说不太公平。所以想请您过目检查下,看看这份硬件开源文件是否违规? | 因为现在为止咱们的关于飞控器这块,对于开源文件还没有进行限制。只要是完全开源,没有 .a 文件(非源文件)对收费硬件的关联限制,大家都可以进行复制这就是可以的。 | |
| 41 | 卓大卓大,这个保护网买两个一上一下包起来可以吗?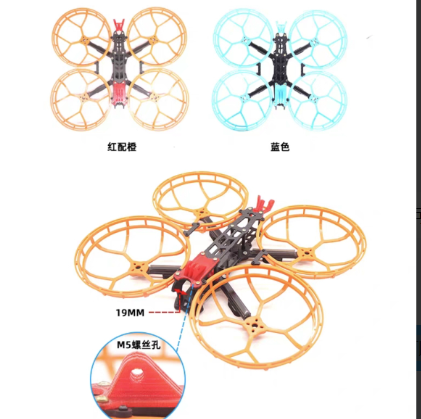 | 是可以的,然后看是否能够保护在比赛时呢不受伤害。现在已经公布了最新对于四旋翼保护罩的要求,请查看这个组别的比赛细则中相应的规范。 | |
| 42 | 卓老师 请问 飞跃雷区组 对飞控数量 或者芯片数量有限制吗? | 数量没有限制。 | |
| 43 | 卓大,您好我想问一下飞跃雷区组别里面的信标灯一次只会亮一个,还是说也会同时亮多个呢? | 在同一时刻可以多个同时亮。 也就是 1 - 5 个。 | |
| 44 | 一次亮五个也有可能嘛? | 对的,一次亮五国也是有可能的。 | |
| 45 | 卓老师,请问咱们飞越雷区组对保护罩强度有什么要求吗? | 现在规则中增加了保护罩的网格尺寸。 对于强度没有要求。 | |
| 46 | 卓大你好 请问飞跃雷区组车的高度有限制吗? | 这是一个好问题,现在我在规则上补充了,飞越雷区的车模高度小于30厘米。 | |
| 47 | 现在根据同学的建议,已经将无人机保护罩的网眼尺寸修改成不小于5厘米了。 | ||
| 48 | 飞越雷区的信标之间距离大概在什么范围之内? | 在赛道尺寸说明部分,应当说明信标灯之间的最近最远距离应该有一个范围,建议两灯之间的距离应当规定在2m-6m米之间。今年的飞跃雷区考察飞机和车的协同,如果灯与灯的距离太近,就会出现飞机悬停不动便可让车画圈灭灯的情况。 | |
| 49 | 老师,你好,飞跃雷区组使用摄像头识别信标,摄像头数据的处理在无人机和小车上都是允许的吗? | 都是允许。 | |
| 50 | 卓大您好,今年的无人机是自制组别是为了让大家有更多的创意和能为了更好的性能而有更多的改进,我们实测观察到保护罩的尺寸间隙小对性能有很大影响,而市面大多商用无人机也很少有这样小保护罩的。我们参观隔壁电赛发现他们用防护网而人在外面调试非常安全,不知卓大可否建议比赛和调试采用这种方式而放弃对保护罩的固定限制? | 你的建议很好,但是作为平时大家在室内调试中,如果拉网子,应该对调试和比赛都不太方便。参见大疆RM比赛他们在无人机比赛中,也是要求说无人机必须有规按照规定的保护罩,这样无论对比赛的参赛者,还是现场维护人员都比较安全。此外我们比赛中呢还有电缆、戏珠、无人机与车模在一定程度上也起到了安全防护作用。 | |
| 51 | 卓老师,您好,对于信标灯,有没有规定功率和光强。 | 没有。只是规定了使用之前信标比赛的版本。 | |
| 52 | 卓大卓大 飞跃雷区组具体的比赛流程可以细说吗?无人机的起飞是需要遥控器控制还是不允许使用遥控器?从何时开始计时?还是比规定时间内谁灭灯个数更多吗? | 飞跃雷区的比赛时间是从第一个信标灯亮起,直到最后一个信标灯熄灭为止之间的时间。 具体比赛过程参见一个 非官方演示视频 。 视频中的具体步骤:1、选手控制无人机手动起飞后悬停;2、悬停完毕后选手示意裁判可以发车,示意发车后灯灭完前,选手不得再操作遥控器;3、信标系统发车,灯亮后无人机检测到信标指挥小车灭灯;4、所有灯灭完之后,小车停止运行,计时完毕,手动控制无人机降落。 | |
| 53 | 卓大您好,请问可以使用电滑环链接飞机与小车之间的线缆吗? | 可以的。 |
2月份
| 序号 | 提问 | 回答 | 备注 |
|---|---|---|---|
| 1 | 卓大,飞越雷区中用于驱动车辆识别的led的芯片必须是用指定芯片吗,还是说可以用cyt输出pwm控制外围电路完成? | 如果使用LED,则需要申请使用可见光制定的LED驱动芯片。 如果不使用LED, 或者只是只是红外LED, 红外应该更好, 可以只使用CYT输出PWM控制外部电路即可。 | |
| 2 | 桌老师 请问飞越雷区通信可以连几根杜邦线串口通信吗 ,和电线捆在一起,规则上可以这么做吗? | 是可以的。 | |
| 3 | 卓大,飞跃雷区比赛时信标点亮前飞机能先升空悬停等待吗? | 是可以的。 | |
| 4 | 桌老师 请问 飞越雷区,比赛过程中可以停下来换电池,再继续比赛吗? | 这不耽误你们的比赛时间吗? 如果比赛过程中出现了换电池, 那就需要重新开始比赛。 | |
| 5: | 比赛允不允许无人机上traveo系列单片机外接soc或者openmv? | 不允许。 | |
| 6 | 卓大,飞跃雷区识别车的位置,用红外led的话,可以直接用成品灯带粘贴出形状吗?还是必须自制灯板? | 车模的位置可以使用成品的红外灯带。 | |
| 7 | ov7725飞跃雷区组可以用吗? | 允许使用。 | |
| 8 | 卓大 ,飞越雷区的车模上可以用陀螺仪吗? | 可以的。请注意,竞赛中的陀螺仪需要使用竞赛规则推荐的ST免费发放的陀螺仪芯片。 | |
| 9 | 卓大,我是参加飞跃雷区组的同学,逐飞之前出了他们的方案,在车上加装万向节和陀螺仪来感知飞机方位实现跟随运动,我想用一个电位器摇杆模块通过ADC检测xy输出电压来实现这个功能,请问可以吗?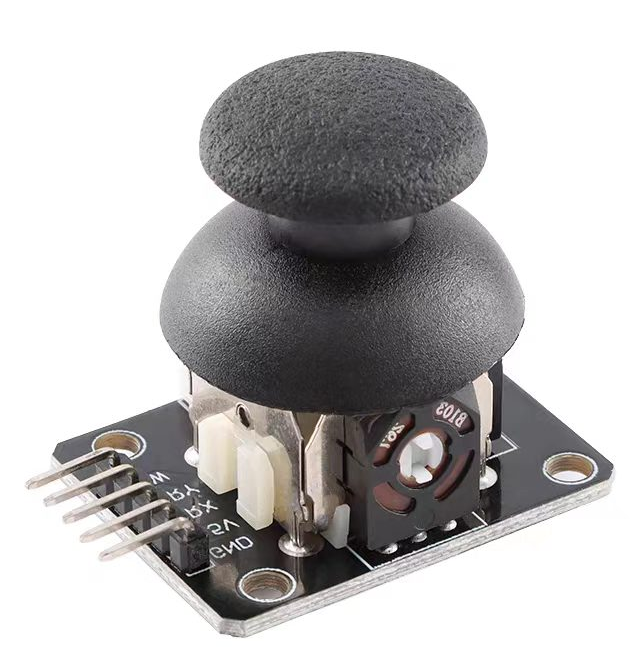 | 可以的。 |
※ 总 结 ※
本文汇总了第21届全国大学生智能汽车竞赛与回答中关于飞跃雷区组别的相关问题。
为了便于大家查找同学们在准备第21届全国大学生智能汽车竞赛过程中提问和建议对应的回答。 下面将在 2026年2月1日之后的回复按照组别进行整理成不同的文档, 并持续更新到 6月15日。 大家提问除了乐意在 CSDN的留言区之外, 还可以在如下的比赛交流入口进行。
- 竞赛交流微信公众号:TSINGHUAJOKING
- 竞赛交流 B 站账号:TSINGHUAJOKING卓晴
| 序号 | 竞赛组别 | 提问回答连接 | 备注 |
|---|---|---|---|
| 1 | 飞檐走壁 | 第21届全国大学生智能汽车竞赛提问与回答:飞檐走壁组别 | |
| 2 | 疯狂电路 | 第21届全国大学生智能汽车竞赛提问与回答:疯狂电路组别 | |
| 3 | 蚂蚁搬家 | 第21届全国大学生智能汽车竞赛提问与回答:蚂蚁搬家组别 | |
| 4 | 飞跃雷区 | 第21届全国大学生智能汽车竞赛提问与回答:飞跃雷区组别 | |
| 5 | 走马观碑 | 第21届全国大学生智能汽车竞赛提问与回答:走马观碑组别 | |
| 6 | 雁过留痕 | 第21届全国大学生智能汽车竞赛提问与回答:雁过留痕组别 | |
| 7 | 人工智能视觉 | 第21届全国大学生智能汽车竞赛提问与回答:人工智能视觉组别 | |
| 8 | 人工智能模型 | 第21届全国大学生智能汽车竞赛提问与回答:人工智能模型组别 | |
| 9 | 卡丁快跑 | 第21届全国大学生智能汽车竞赛提问与回答:卡丁快跑组别 | |
| 10 | 轮腿穿越 | 第21届全国大学生智能汽车竞赛提问与回答:轮腿穿越组别 | |
| 11 | 单车定向 | 第21届全国大学生智能汽车竞赛提问与回答:单车定向组别 | |
| 12 | 创意组别 | 第21届全国大学生智能汽车竞赛提问与回答:创意组别 | |
| 13 | 比赛一般问题 | 第21届全国大学生智能汽车竞赛提问与回答:比赛相关一般问题 |

AtomGit 是由开放原子开源基金会联合 CSDN 等生态伙伴共同推出的新一代开源与人工智能协作平台。平台坚持“开放、中立、公益”的理念,把代码托管、模型共享、数据集托管、智能体开发体验和算力服务整合在一起,为开发者提供从开发、训练到部署的一站式体验。
更多推荐



 12
 0
- 0


 已为社区贡献97条内容

所有评论(0)