电机选型的核心公式【精品】
1.前言
电机在运控控制系统中的作用毋庸置疑。电机的相关参数直接影响到在运动控制系统中,该电机是否符合要求。一般电机的常规参数有 额定扭矩,额定转速,额定电流,额定功率和 转动惯量。
如下图所示。
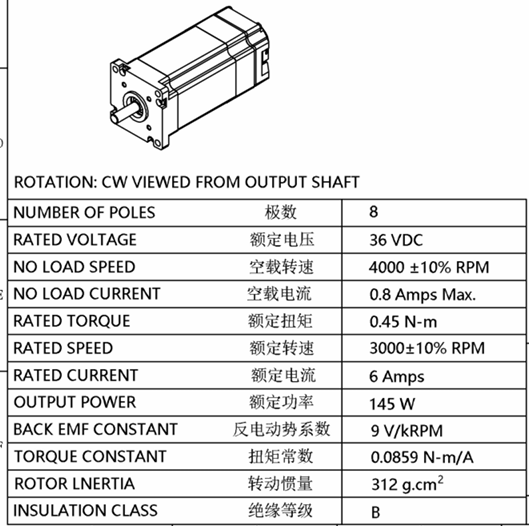
下面就通过几个核心公式,讲解一下电机的选型,需要注意事项,即参数需要满足的条件。
输出扭矩决定了 旋转力有多大,如果输出扭矩小,很可能带不动负载。
电机转速一般不能设置过快,电机转速越快需要的电流就越大,可能导致发热(这句话不一定正确,取决于负载类型和电机控制策略)。
2.功率
功率 = 扭矩 × 转速
转速,可以用加速度计量也可以 以转/时间 计量。根据这两种转速的计量方式,有下面两个公式。
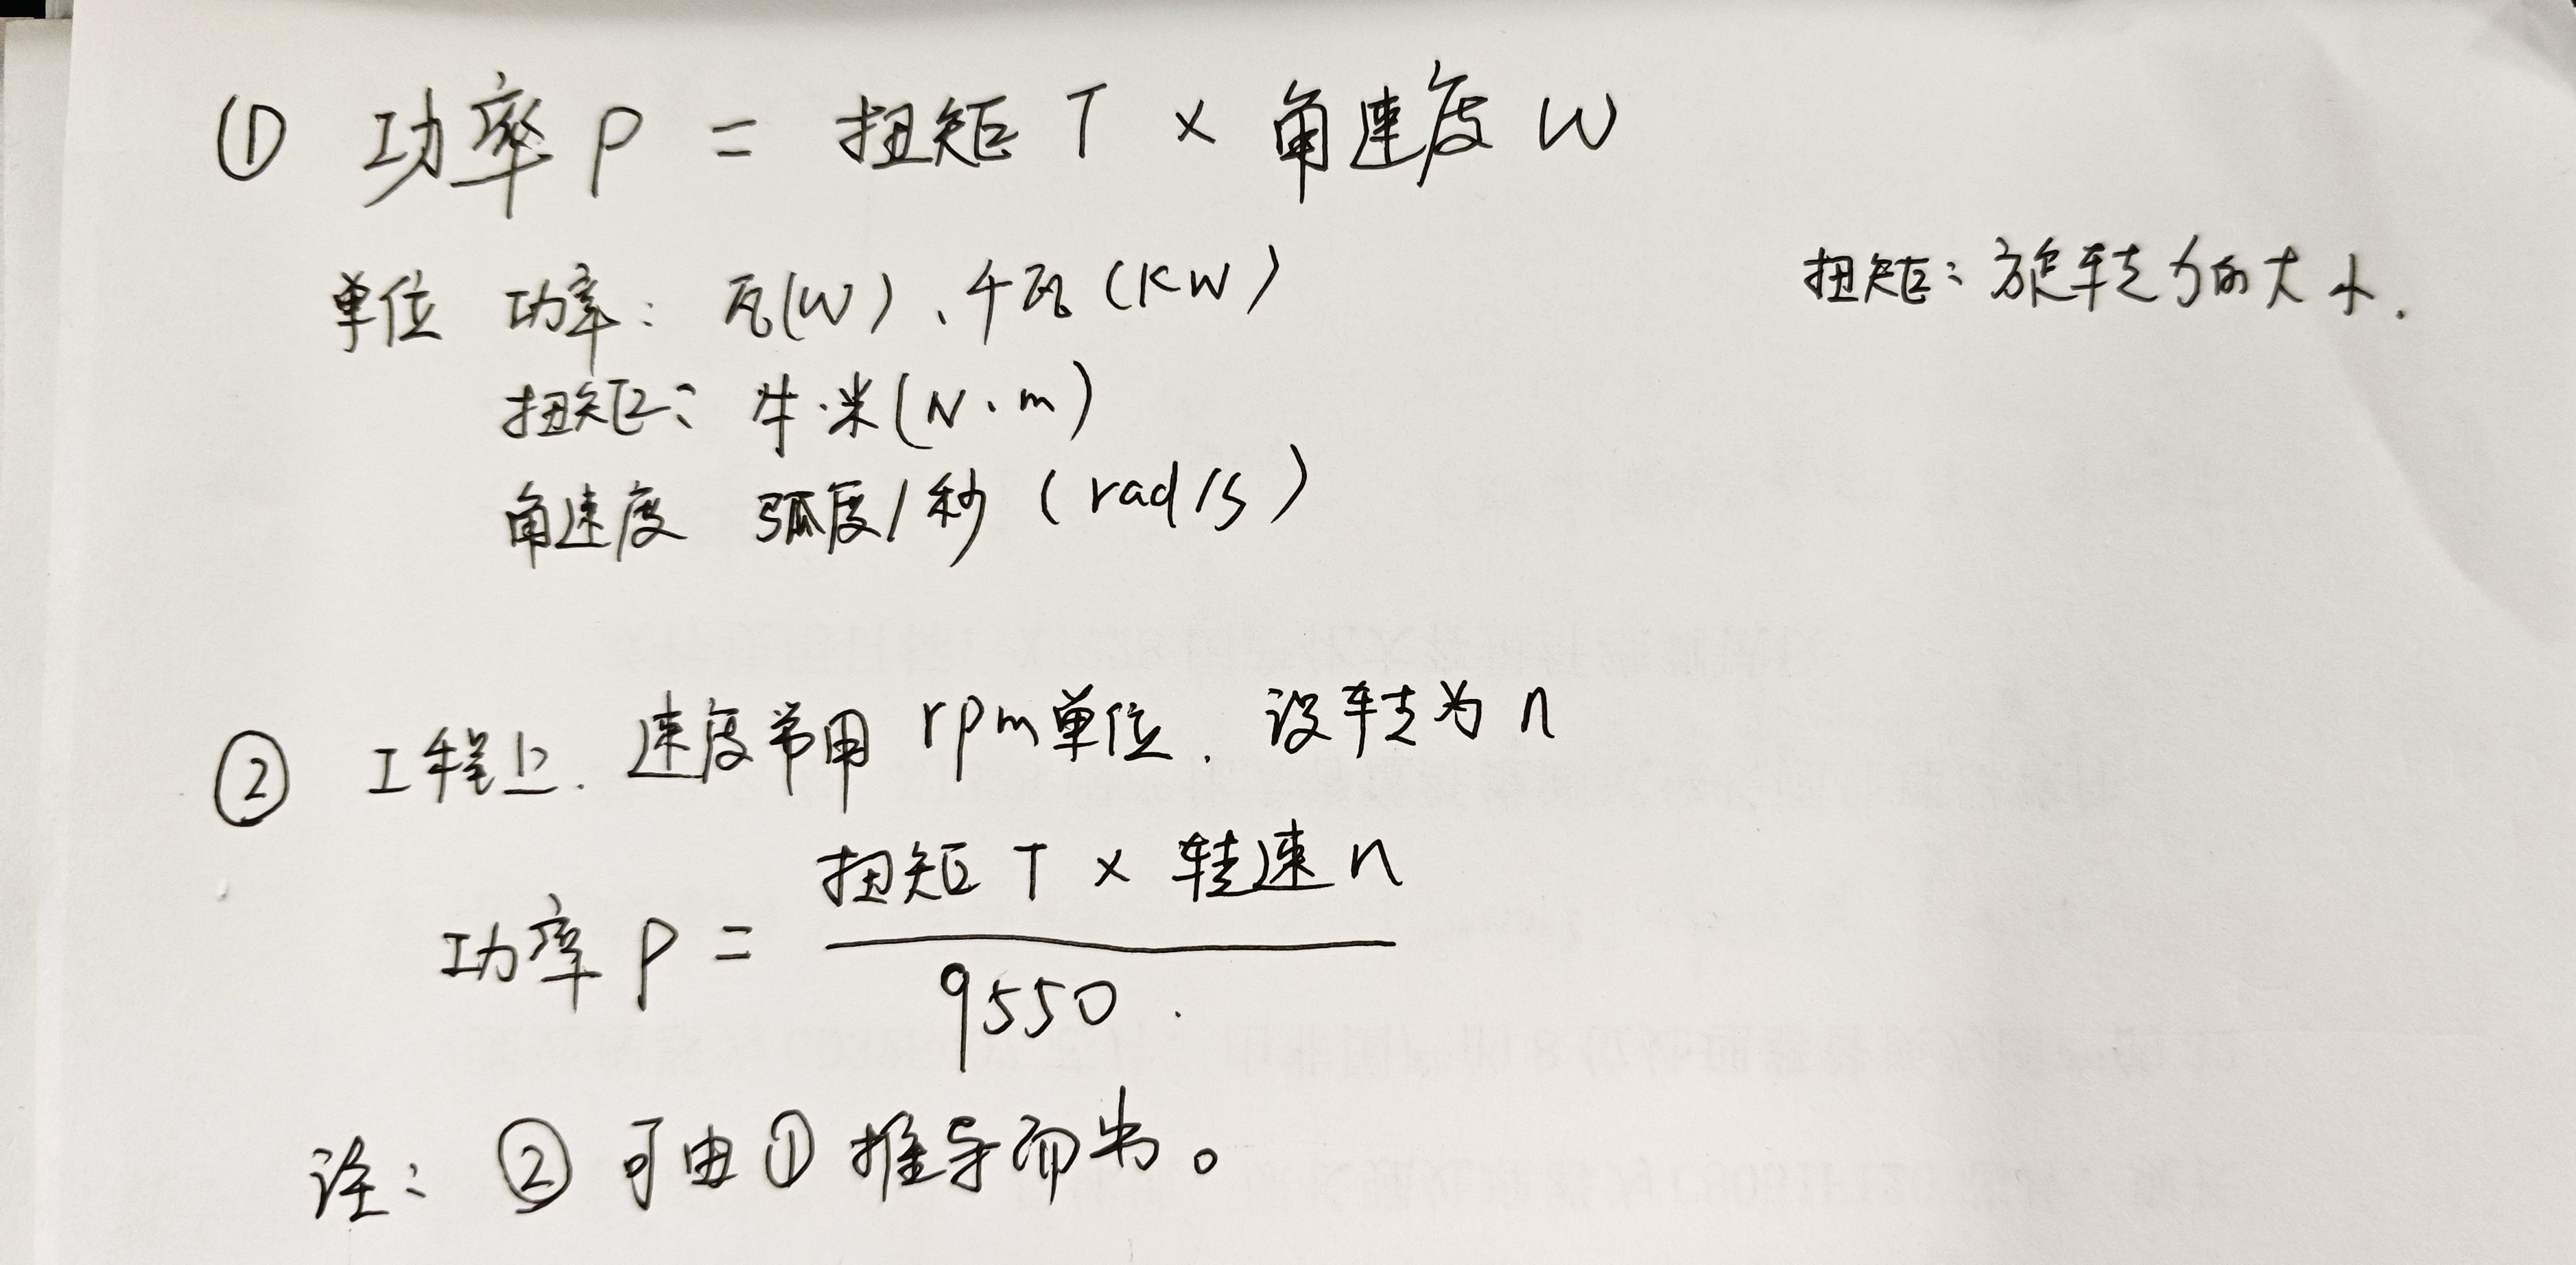
其中,扭矩不能太小,电机要带动负载的。扭矩是旋转力的大小,决定带动负载的能力。
3.加速度
加速度等于转矩除以转动惯量(a = T/J)
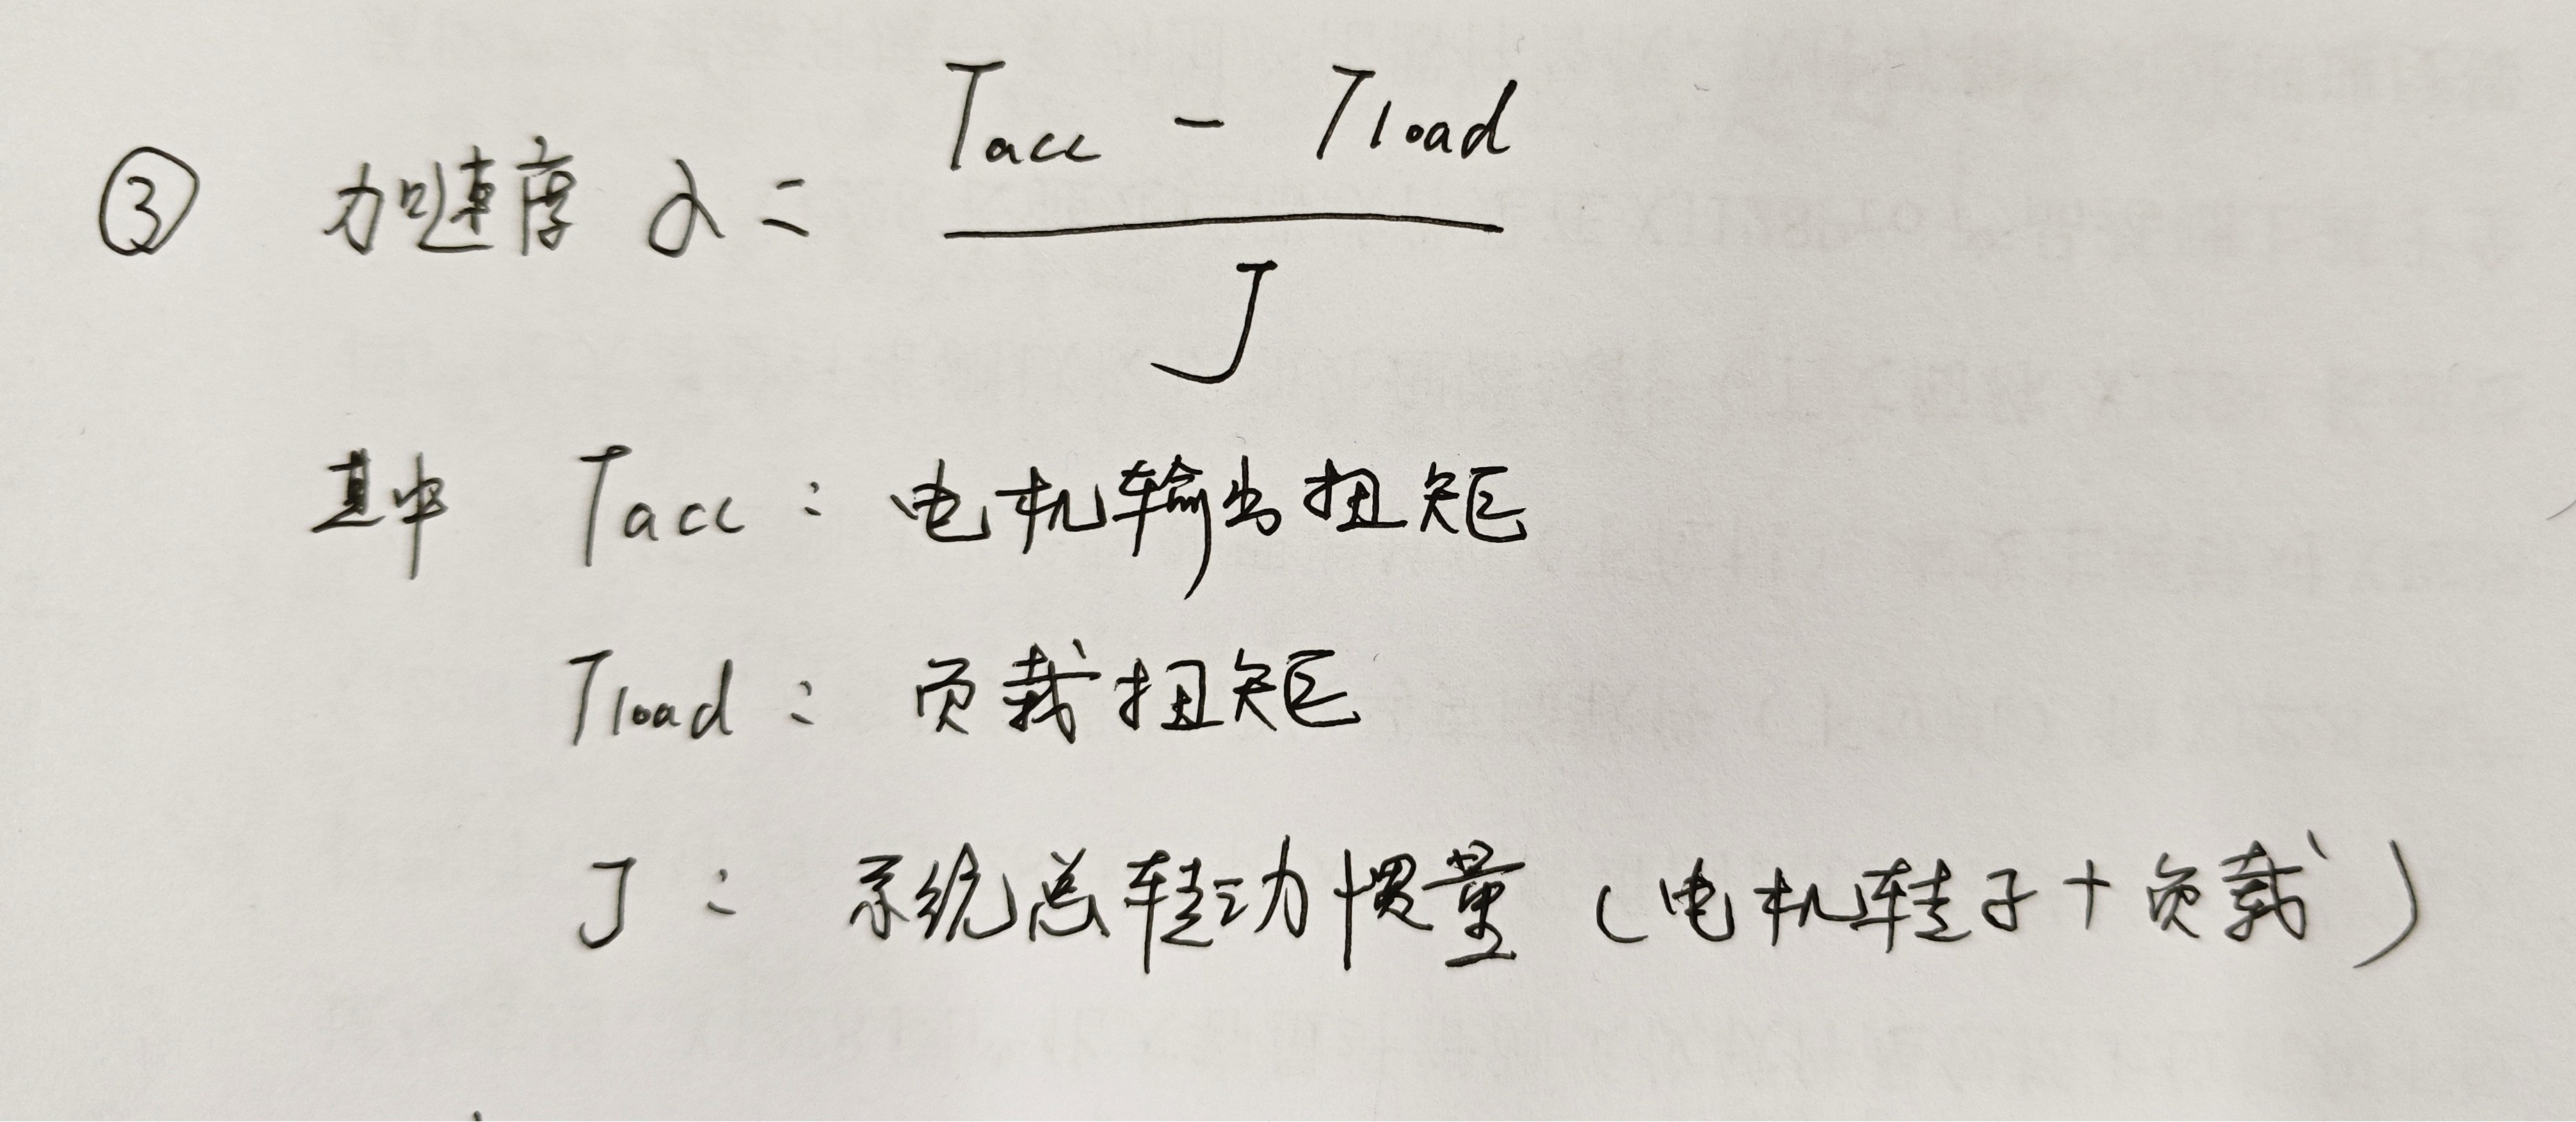
这里需要明确的是,
加速转矩T等于电机输出转矩减去负载转矩(T = T_acc - T_load)
转动惯量J包括电机自身惯量和负载惯量,需通过测量或估算获得
4. 加速度的其它计算方法
我们可以 以单位时间内速度的变化量来计算加速度。根据转速的表示单位的不同,有两种计算方法。一种是以弧度表示,一种以转数表示。
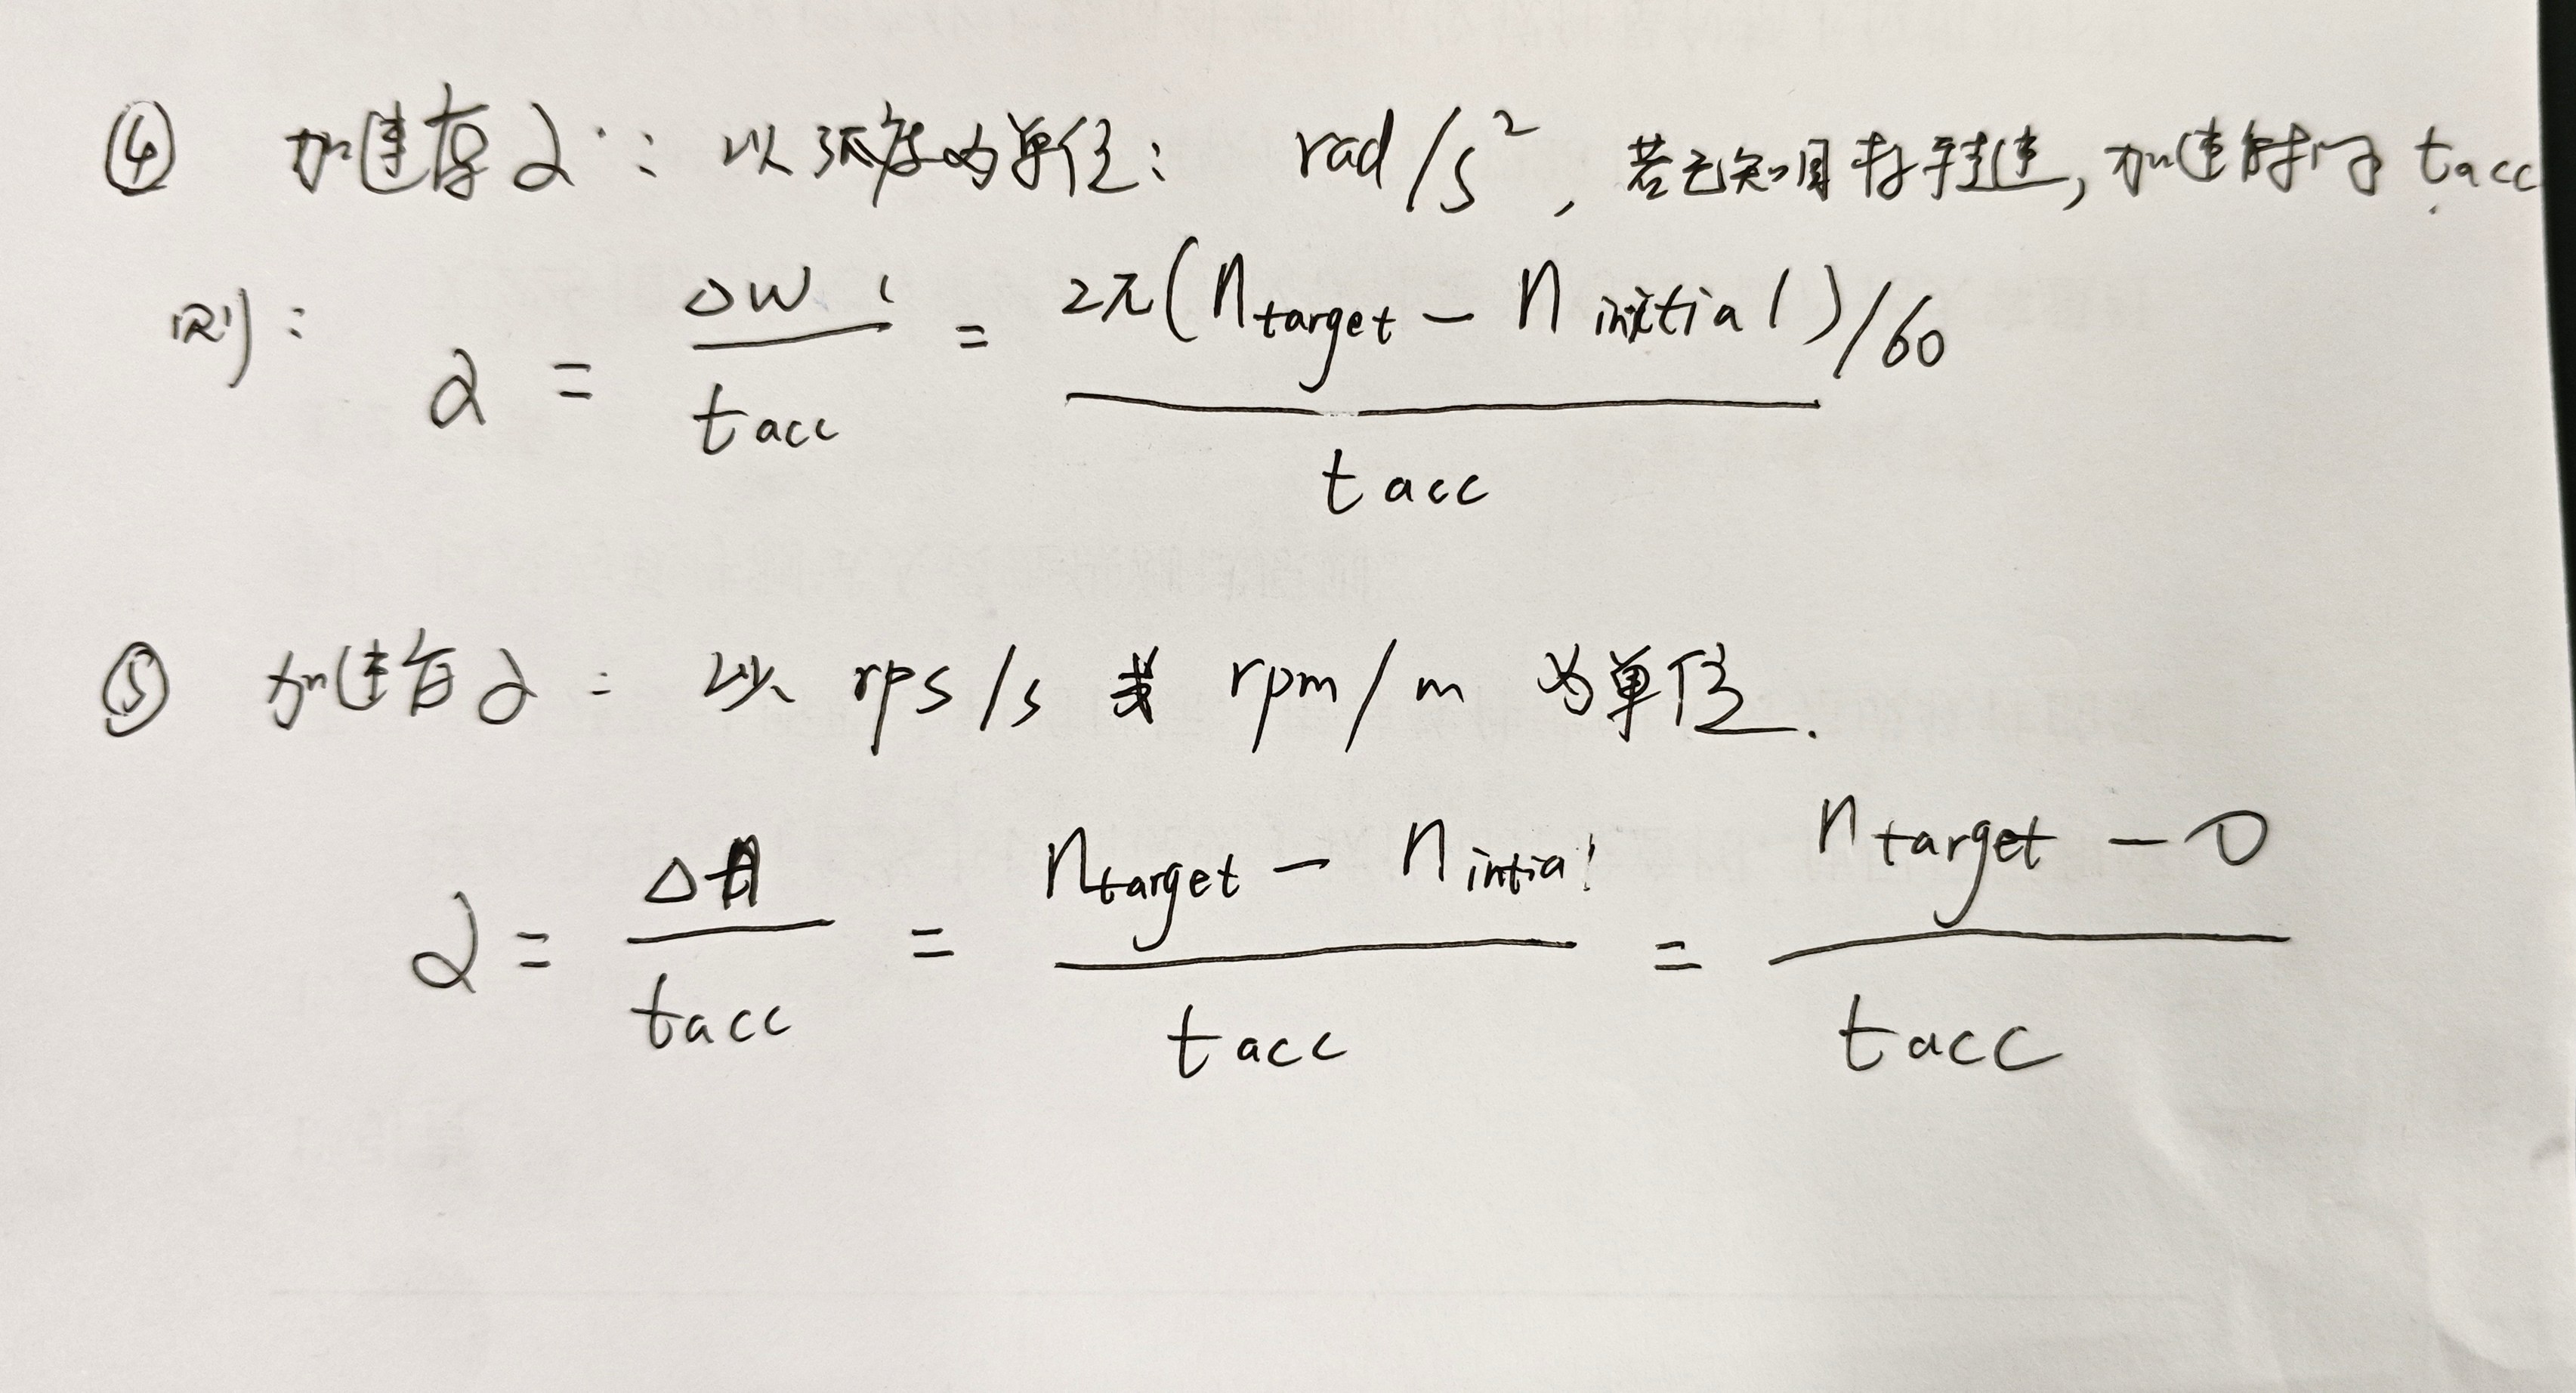
5. 加速时间计算
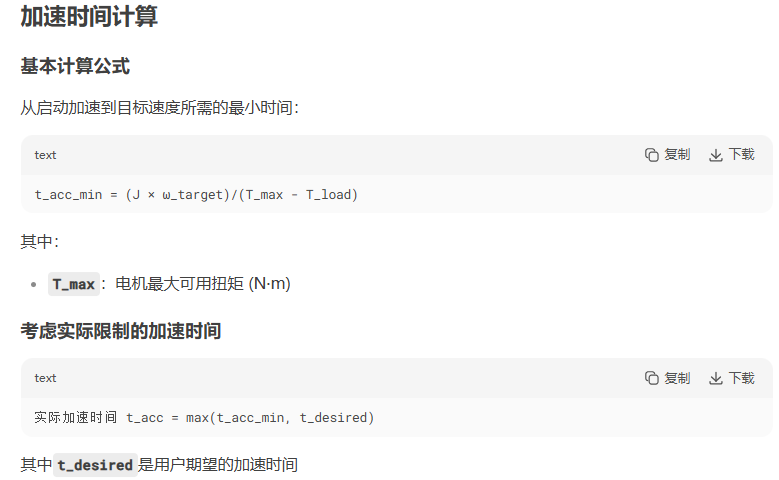
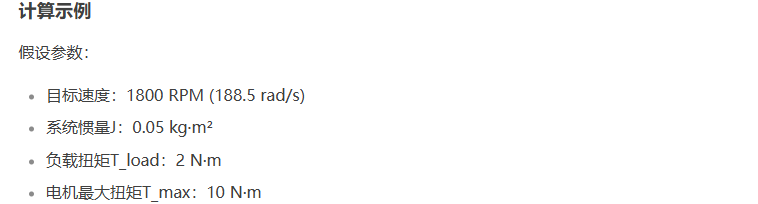
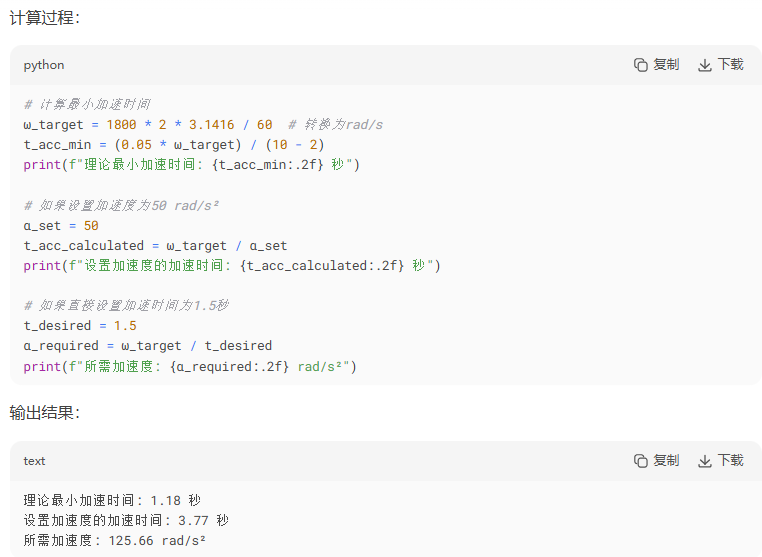
加速时间是电机从某个初始速度加速到目标速度,所花费的时间。
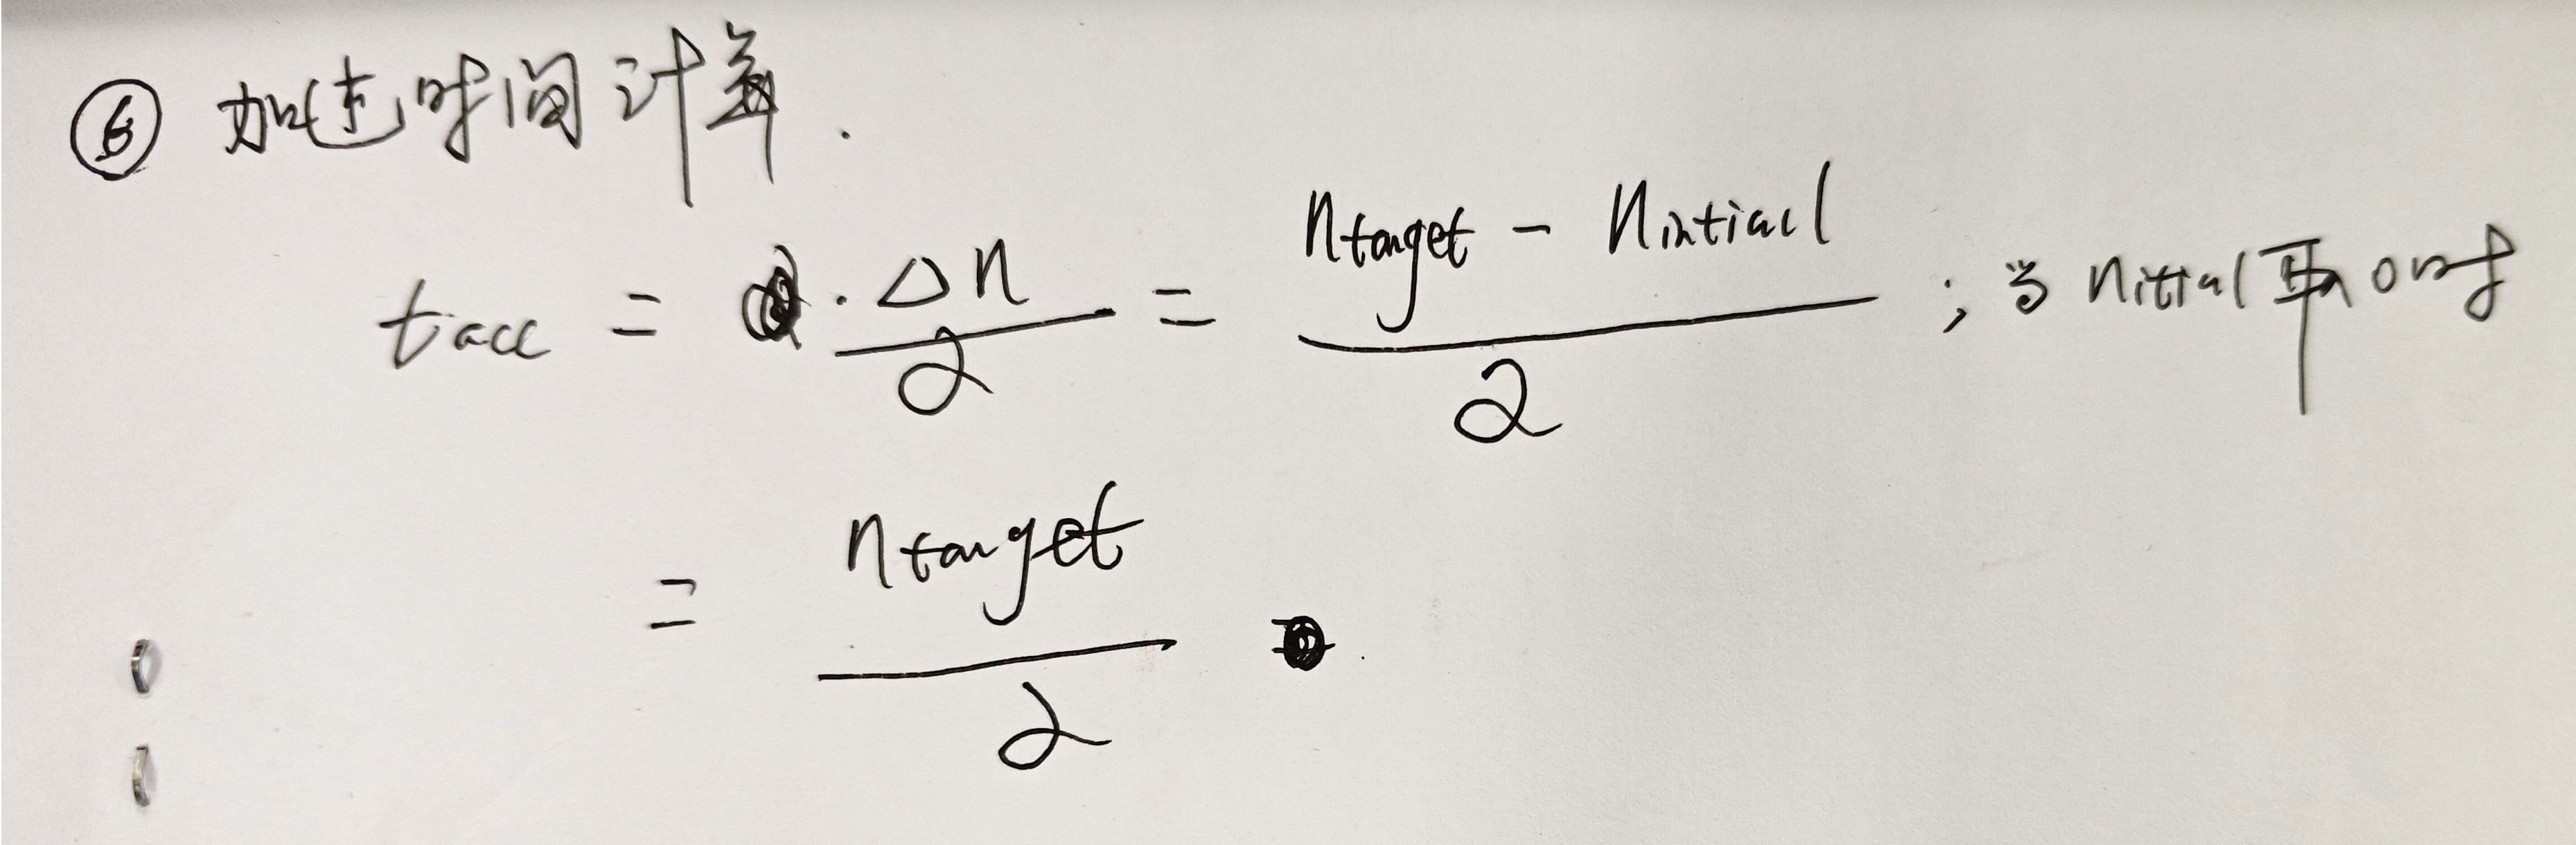
6.加速度设置的原则
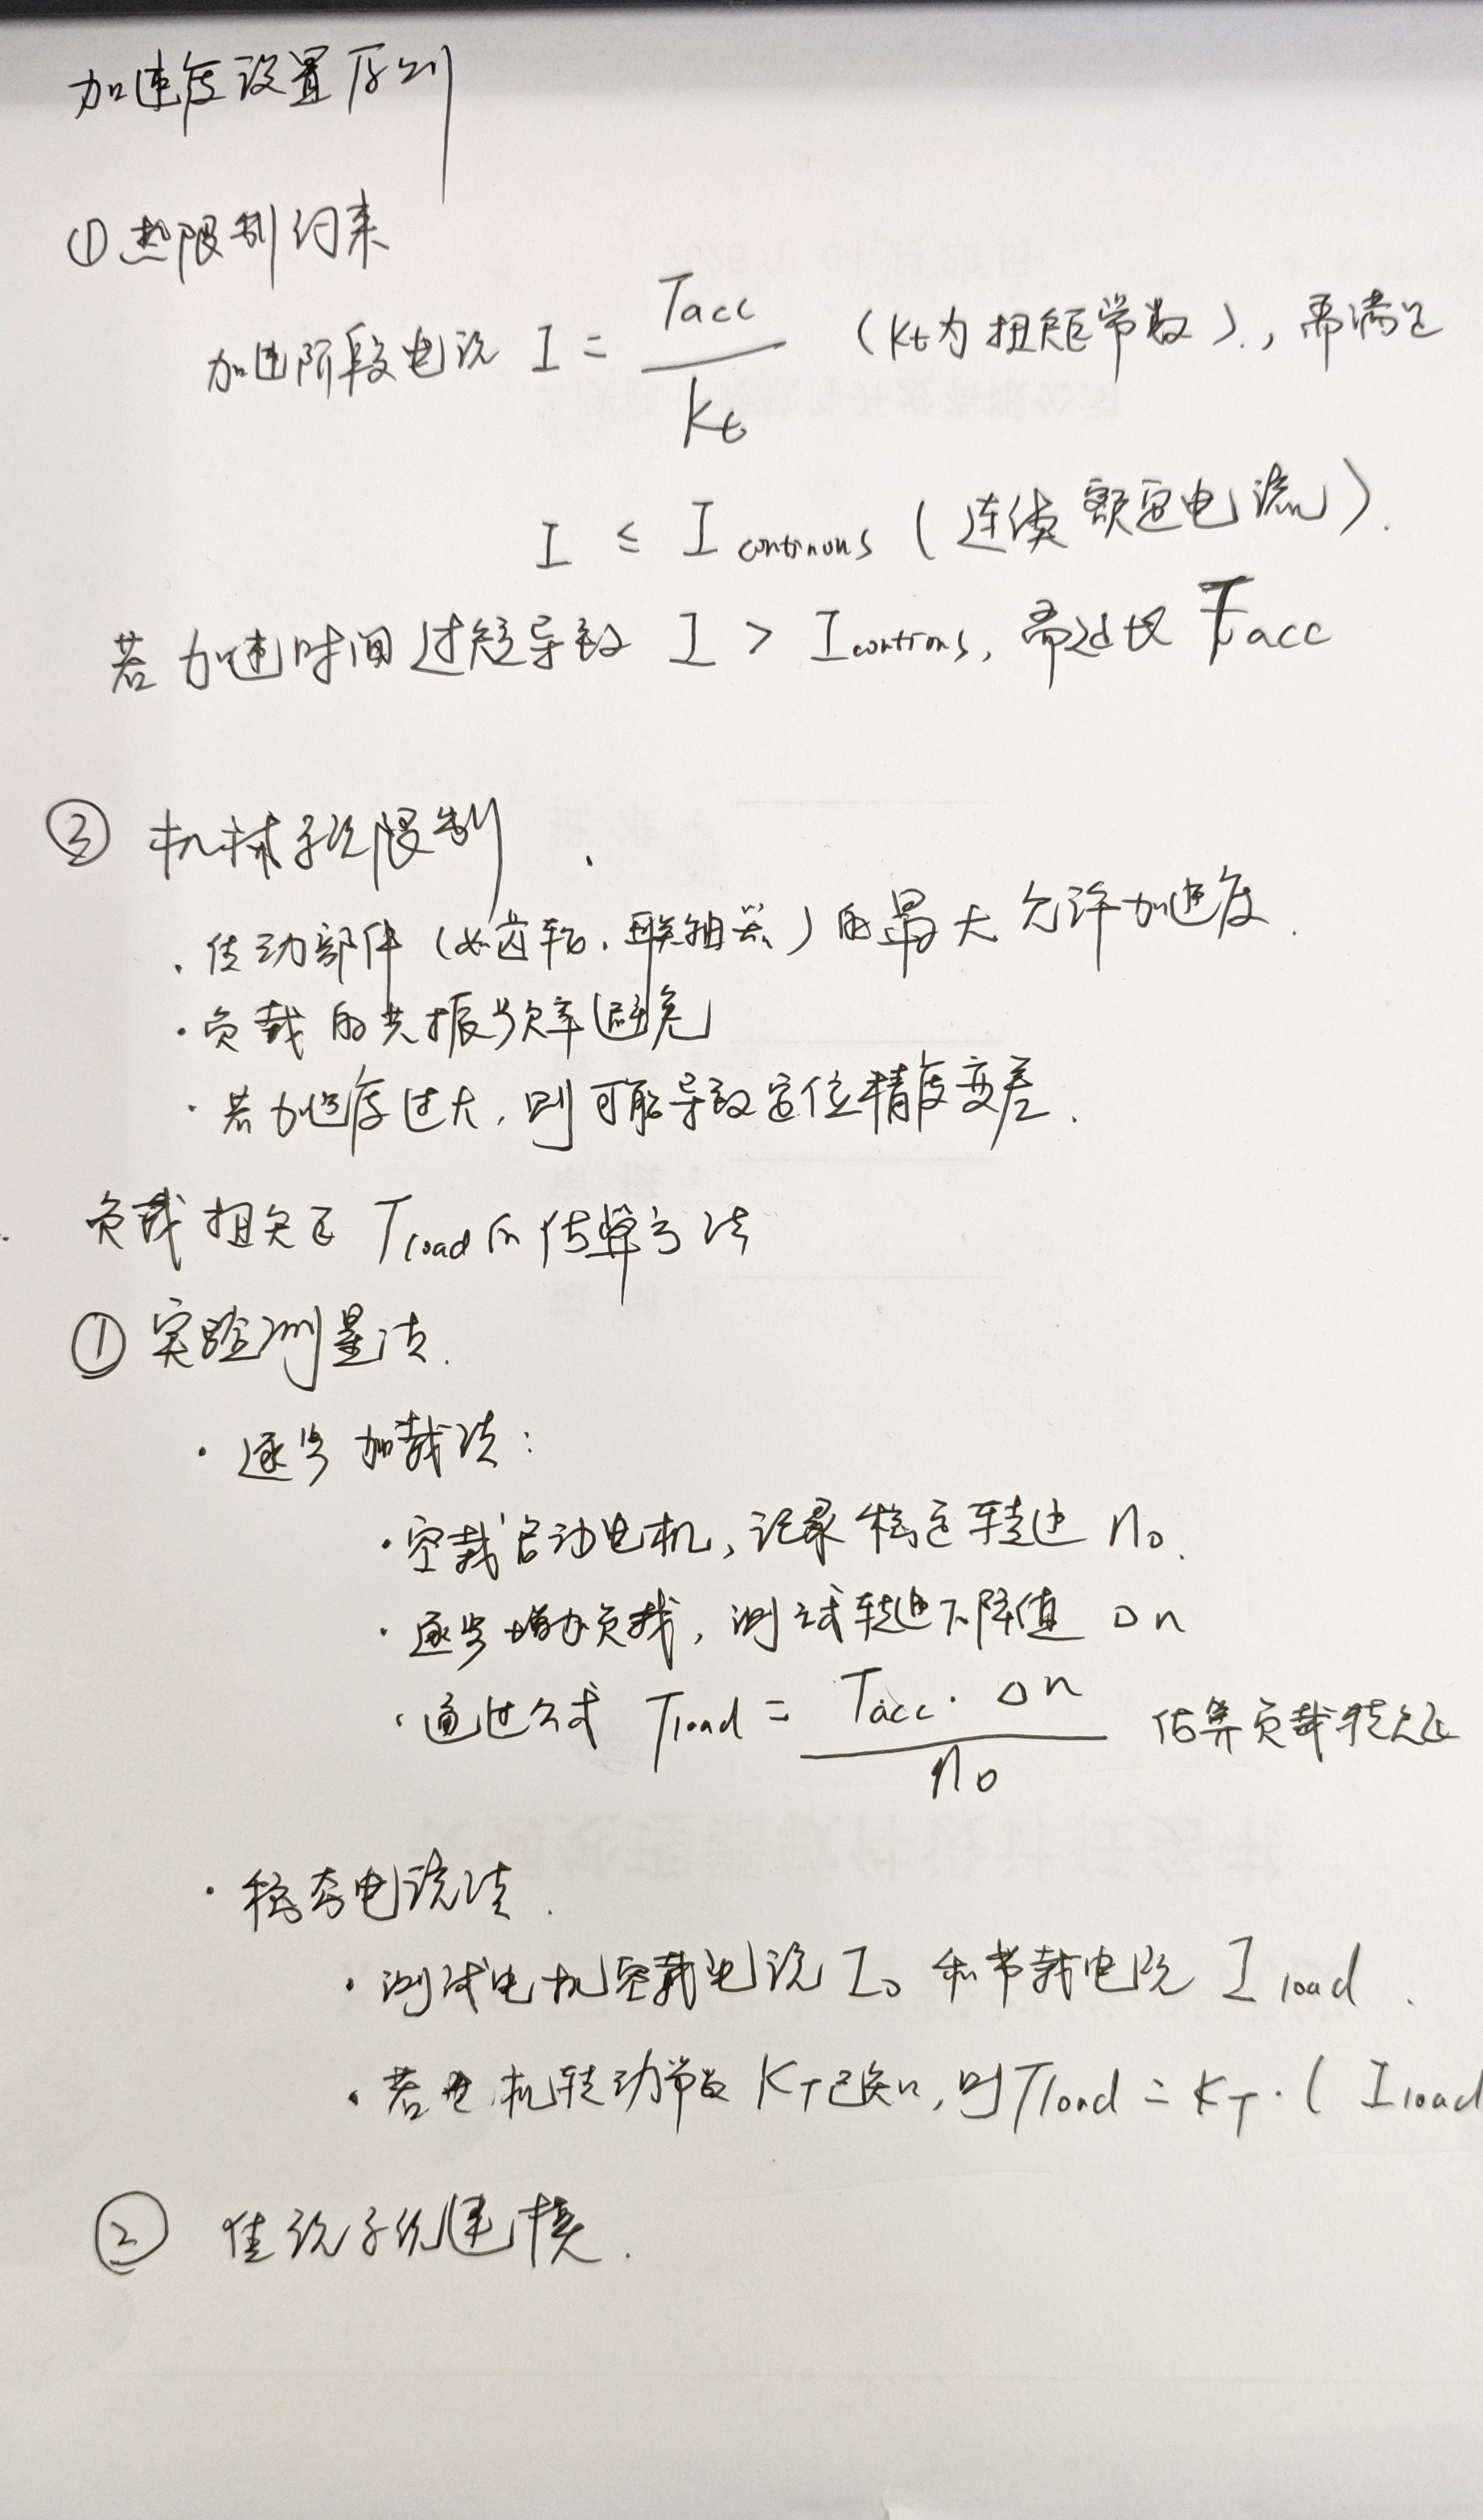
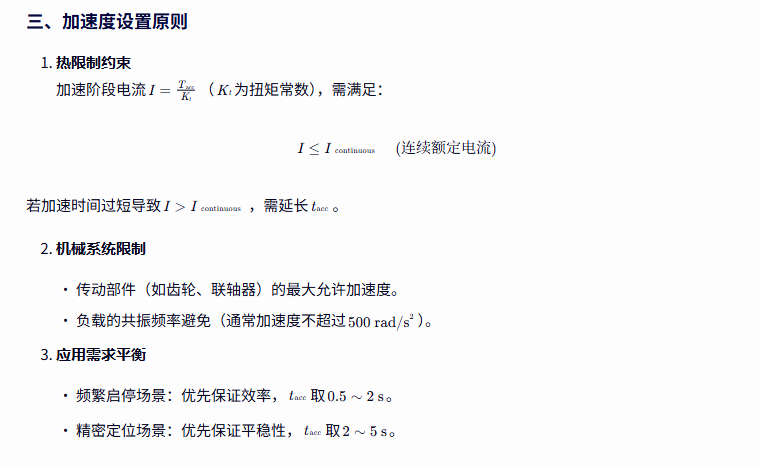
要考虑发热的限制和机器系统的限制
7.已知电机额定扭矩为0.45 N.m, 系统惯量J为312g.cm2,额定功率为145W. 电机会引动器转动。要设置目标转速为3000rpm,则加速度设置为多少合适?
我需要明确电机加速度的基本公式。根据牛顿第二定律,电机的加速度与扭矩成正比,与转动惯量成反比。公式为:加速度 = (扭矩 - 负载扭矩) /
转动惯量。这里,扭矩是电机提供的,负载扭矩是外部负载对电机的阻力。接下来,我需要考虑电机的额定参数。额定扭矩是电机在长时间运行下能持续提供的最大扭矩,而额定功率与转速和扭矩有关,公式为:额定功率 =
(额定扭矩 × 额定转速) / 9.549(单位转换系数)。已知额定功率和额定转速,可以计算出额定扭矩。然后,我需要考虑扭矩常数。扭矩常数将电机的电流与产生的扭矩联系起来,公式为:扭矩 = 扭矩常数 ×
电流。这个常数对于确定电机在不同电流下的输出扭矩至关重要。在设置加速度时,必须确保电机在加速过程中不超过其热限制。电机的发热主要与电流的平方成正比,因此需要计算加速过程中所需的电流,并确保它不超过电机的连续电流额定值。
此外,还需要考虑应用需求。如果应用需要快速加速,可能需要更高的加速度,但必须权衡电机的发热和寿命。如果应用对加速时间要求不高,可以选择较低的加速度以减少电机负担。
最后,我需要综合以上因素,给出一个合理的加速度设置建议。这通常涉及迭代计算,考虑不同的加速度值,计算对应的电流和发热,然后选择一个既满足应用需求又符合电机限制的加速度值。
现在,我将调用联网搜索工具,搜索相关的电机加速度设置原则、电机动力学公式、电机热限制计算方法等,以便更准确地回答用户的问题。
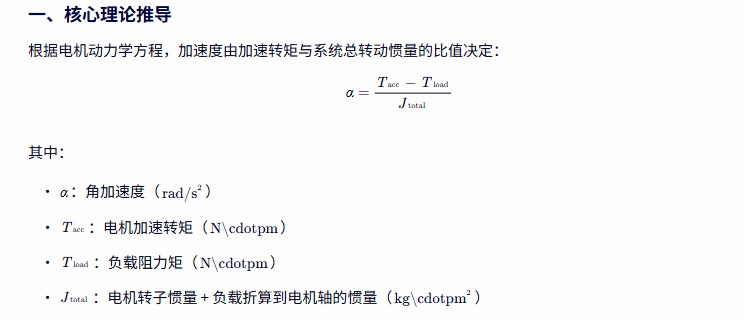
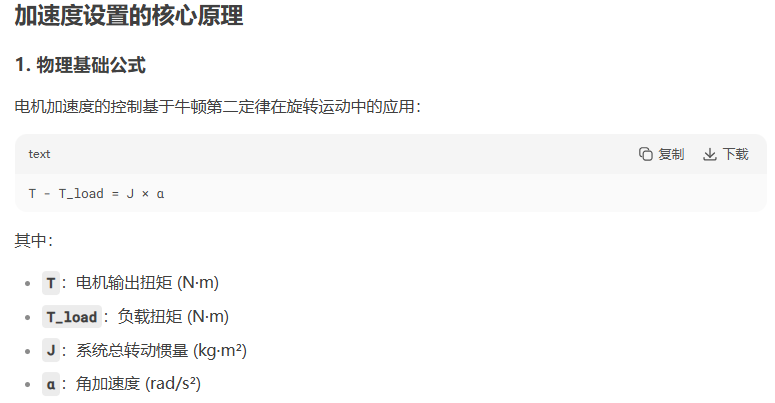
首先,电机加速度的理论推导基于牛顿定律,即加速度等于转矩除以转动惯量(a =
T/J)。这里需要明确的是,加速转矩T等于电机输出转矩减去负载转矩(T = T_motor -
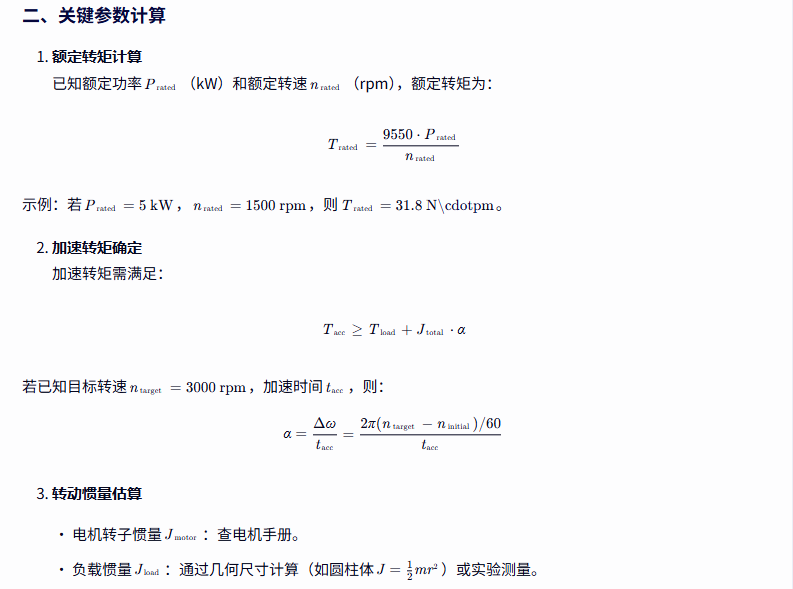
T_load)。而电机输出转矩可以通过额定功率和转速计算得出,公式为T_motor = 9550 × P /
n,其中P是功率(kW),n是转速(rpm)。此外,转动惯量J包括电机自身惯量和负载惯量,需通过测量或估算获得。在设置加速度时,需要考虑以下限制条件:
热限制:加速时间过短会导致电流过大,从而引发电机过热。电流I与转矩T的关系为T = Kt ×
I,其中Kt是扭矩常数。因此,需要确保电流不超过电机的连续额定电流,以避免过热。机械限制:加速度过大可能导致机械振动或冲击,影响设备寿命。因此,需要根据机械系统的承受能力来设定加速度。
应用需求:根据实际生产需求,在效率与设备保护之间找到平衡点。例如,在频繁启停的场合,需要优化加速度以平衡效率和设备寿命。
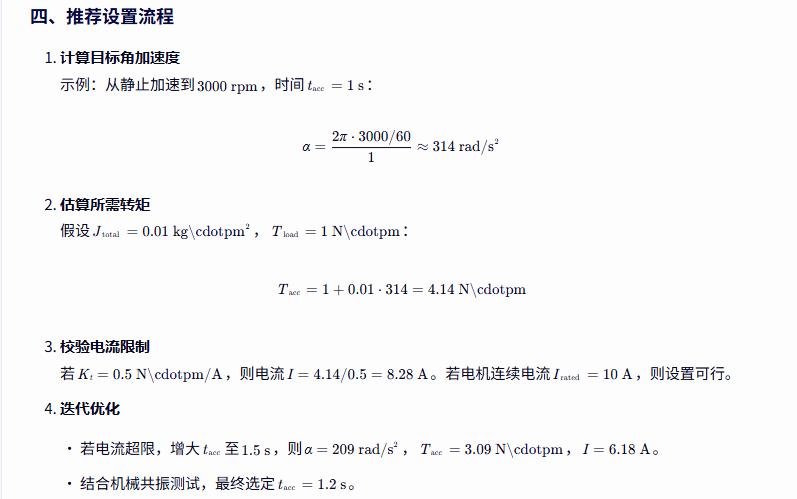
加速度的设置步骤可以归纳为:
计算加速转矩:根据目标转速(3000rpm)和当前转速,计算所需的加速转矩。
估算转动惯量:包括电机转子和负载的转动惯量。
确定最大允许电流:根据电机的热限制,计算最大允许电流,并反推出最大允许转矩。
迭代优化:结合机械限制和应用需求,调整加速度值,确保转矩和电流在安全范围内。
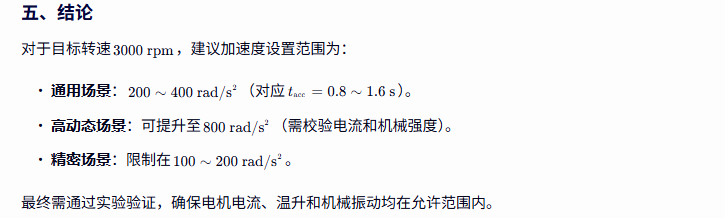
最后,通过实际案例验证,如某伺服电机系统,在负载惯量J=0.01kg·m²、目标转速3000rpm、加速时间1s的情况下,计算得出加速度a=314rad/s²,所需转矩T=3.14N·m,电流I=6.28A(假设Kt=0.5N·m/A)。若电机额定电流为10A,则此设置是安全的。
8.把电机速度设置为某个值后,加速度如何设置?电机从启动加速到设定的速度值后,加速时间是多少?
我们讨论的是电机控制中的速度设定和加速度设置问题。通常,在电机控制系统中,我们设定目标速度,然后通过控制算法(如PID)使电机加速到目标速度。加速度可以通过多种方式设置,具体取决于控制系统提供的接口。
常见的设置方式:
- 直接设置加速度值(单位:rpm/s 或 rad/s²)。
- 通过设置加速时间(从0加速到目标速度所需的时间)来间接确定加速度。 加速度(a)与加速时间(t)和目标速度(v)的关系为:a = v / t (假设从0开始匀加速)。 问题分解:
- 如何设置加速度?
- 如何计算加速时间? 假设我们有一个电机控制系统,我们可以设置目标速度和加速度。那么,从启动(速度为0)加速到目标速度(v_set)的加速时间(t_acc)可以通过以下公式计算:
t_acc = v_set / a 但是,实际系统中,加速度可能不是直接设置的,而是通过设置加速时间来实现的。有些系统允许用户设置加速时间(例如,设置从0加速到额定转速的时间),然后系统内部根据目标速度自动计算加速度。
因此,具体实现取决于控制系统的API。 举例说明: 情况1:系统允许直接设置加速度(单位:rpm/s) 假设目标速度设置为
3000 rpm,加速度设置为 1000 rpm/s。 则加速时间 t_acc = 3000 / 1000 = 3 秒。
情况2:系统允许设置加速时间(单位:秒) 假设目标速度为3000 rpm,加速时间设置为3秒,则系统内部会计算出加速度为1000
rpm/s。 在软件控制中,我们通常通过以下方式实现:
- 设置目标速度(set_speed)
- 设置加速度(set_acceleration)或设置加速时间(set_acceleration_time) 然后,控制系统会根据这些设定,生成一个速度斜坡(ramp),使电机按照设定的加速度加速到目标速度。
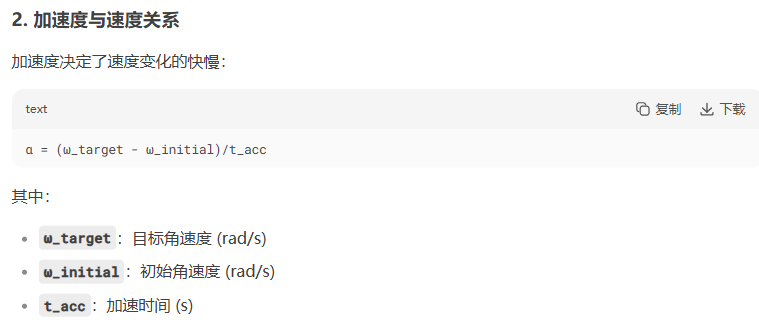
注意:有些系统可能不是从0开始加速,而是从当前速度加速到目标速度。此时,加速度设置相同,但加速时间取决于速度差。 加速时间计算公式:
t_acc = (v_target - v_initial) / a 在电机控制中,我们通常使用更精确的模型,考虑电机的转矩-速度曲线和负载特性,但基本线性加速模型在大多数速度控制系统中是常用的。
因此,回答用户的问题:
- 加速度可以通过直接设置加速度值(单位是速度单位/秒²)或通过设置加速时间(从0加速到目标速度的时间)来设置。
- 加速时间取决于目标速度和加速度:t = (v_target - v_initial) / a。如果从0开始,则t = v_target / a。 实际编程中,如果使用一个电机控制库,我们需要查看库的文档,了解如何设置加速度参数。
例如,假设我们使用一个虚构的电机控制库,它提供以下函数:
- set_target_speed(speed) // 设置目标速度
- set_acceleration(accel) // 设置加速度(单位:rpm/s) 那么,加速时间就可以根据目标速度和加速度计算出来。
如果库提供的是设置加速时间(比如从0加速到额定转速的时间)的函数,那么我们可以这样设置:- set_ramp_time(time) // 设置加速时间(单位:秒) 注意:这里的加速时间可能是针对0到额定转速的,如果目标速度不等于额定转速,则实际加速度会按比例调整?或者有些库允许直接设置任意目标速度下的加速时间,这需要看具体实现。
因此,在具体应用中,我们需要根据所采用的电机驱动库的API来确定设置方式。 下面我们给出两种常见方式的伪代码: 方式一:直接设置加速度
accel = 1000; // 加速度为1000 rpm/s target_speed = 3000; // 目标速度3000
rpm set_acceleration(accel); // 设置加速度
set_target_speed(target_speed); // 设置目标速度 加速时间 = target_speed /
accel; // 3秒 方式二:设置加速时间(假设加速时间定义为从0加速到当前设置的目标速度所需的时间) target_speed
= 3000; acceleration_time = 3; // 3秒内从0加速到3000 rpm set_ramp_time(acceleration_time); // 设置加速时间
set_target_speed(target_speed); 此时,加速度由系统内部计算:accel = target_speed
/ acceleration_time; // 1000 rpm/s
注意:有些系统可能将加速时间定义为从0加速到额定转速(不是目标转速)的时间。因此,如果目标速度不等于额定转速,则实际加速时间会按比例缩放。例如:
额定转速 = 3000 rpm, 设置的加速时间(针对额定转速)为3秒。 如果目标速度设为1500 rpm,则实际加速时间为
(1500/3000)*3 = 1.5秒。 所以,务必查看所用电机驱动器的文档。 总结:- 加速度的设置方法取决于电机控制库或驱动器提供的接口。
- 加速时间可以通过目标速度与加速度计算得到:t_acc = (v_target - v_initial) / a,若从静止开始则v_initial=0。
- 如果通过设置加速时间来实现,那么加速度就是隐含设定的(a = v_target / t_set)。 在实际应用中,我们通常根据应用需求(如要求电机在多少秒内达到工作速度)来设置加速时间,这样更直观。
最后,注意电机加速过程还受到电机扭矩和负载的影响,以上计算假设电机有足够的扭矩来维持恒定的加速度。如果扭矩不足,实际加速时间会延长。
9.电机转速设置越快,是不是需要的扭矩就越大,从而需要的电流就越大?
我们首先需要明确:电机的转速设置和扭矩需求之间的关系并不是简单的正比关系。扭矩需求主要取决于负载类型,而不是转速本身。电机的电流大小则与扭矩直接相关(T = Kt * I),因此电流大小也取决于负载扭矩。
分析不同负载类型下转速、扭矩和电流的关系:
- 恒转矩负载(如传送带、挤压机):
- 特点:负载转矩不随转速变化,为常数。
- 当转速增加时,为了保持转矩不变,电流也基本不变(忽略高速时的损耗增加)。
- 功率需求:功率随转速增加而线性增加(P = T * ω)。
- 恒功率负载(如卷取机):
- 特点:负载功率保持恒定。
- 当转速增加时,负载转矩会下降(T = P / ω),因此电流也会下降。
- 例如:在额定功率下,转速增加,转矩减小,电流减小。
- 平方转矩负载(如风机、水泵):
- 特点:负载转矩与转速的平方成正比(T ∝ n²)。
- 当转速增加时,负载转矩迅速增加,因此电流也会增加(因为电流与转矩成正比)。
- 功率需求:功率与转速的立方成正比(P ∝ n³)。
因此,不能一概而论地说转速设置越快,需要的扭矩就越大,从而电流越大。这完全取决于负载的类型。
对于给定的负载类型:
- 如果是恒转矩负载,转速增加,扭矩不变,电流基本不变。
- 如果是恒功率负载,转速增加,扭矩减小,电流减小。
- 如果是平方转矩负载(风机水泵类),转速增加,扭矩增加,电流增加。
另外,还需要考虑电机本身的能力: - 在基速以下(对于直流电机或交流电机的恒转矩区),电机可以输出额定转矩,此时电流可以达到额定值。
- 在基速以上(恒功率区),由于电压限制,电机只能进行弱磁控制,输出转矩能力下降。
所以,当我们设置电机转速增加时: - 如果负载是风机水泵类,那么需要的扭矩会随转速的平方增加,因此电流也会增加。
- 如果负载是恒转矩,那么电流基本不变(但功率增加)。
- 如果负载是恒功率,那么电流会随转速增加而减小。
结论:电机转速设置越快,需要的扭矩是否越大,电流是否越大,取决于负载类型。
在实际工程中,我们需要根据负载特性来选择合适的电机和控制策略。
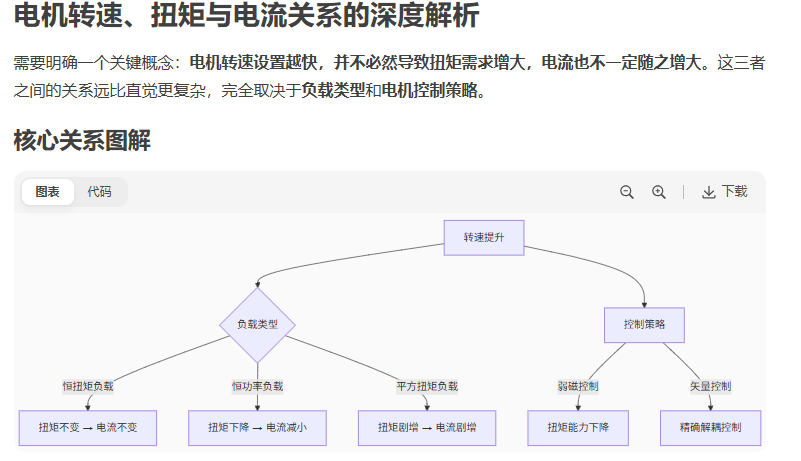
终极结论:电机转速提升是否导致电流增加,不取决于转速本身,而取决于负载特性。在恒扭矩负载中电流基本恒定;在风机类负载中电流剧增;在恒功率负载中电流反而减小。正确理解负载特性是优化系统设计的关键。

AtomGit 是由开放原子开源基金会联合 CSDN 等生态伙伴共同推出的新一代开源与人工智能协作平台。平台坚持“开放、中立、公益”的理念,把代码托管、模型共享、数据集托管、智能体开发体验和算力服务整合在一起,为开发者提供从开发、训练到部署的一站式体验。
更多推荐



 31
 0
- 0


 已为社区贡献4条内容

所有评论(0)