同步运动:电子凸轮基本概念学习
参考文献
[1]娄宇翔. 基于PLC与伺服系统控制的电子凸轮应用研究[D].大连理工大学,2014.
[2]张少林. 基于网络的多轴运动控制技术及电子凸轮实现[D].华中科技大学,2013.
前置知识:机械原理- 机械凸轮设计
1基础
1.1机械凸轮基础
机械凸轮(CAM)是一种能够按照动力学特征和运行学特征的要求,具有曲线或着曲面轮廓作为高副元素的构件。
从动件(Driven Link)是机构中除了主动件以外随着主动件运动的其余可动构件。
凸轮曲线(CAM Curve)是凸轮驱动从动件的运动曲线。
两个构件之间接触的点、线、面的组合称为副元素。如果副元素为点或线,则运动副为高副。


机械凸轮通常作连续等速转动,也可作往复摆动和移动,从动件根据使用要求设计使它获得一定规律的运动。
简单来讲,机械凸轮通过凸轮的轮廓形状将两轴的运动联系起来,通过设计不同的凸轮轮廓曲线,使两轴具有合适的运动规律。

1.2电子凸轮基础
电子凸轮(ECAM)是利用构造的凸轮曲线来模拟机械凸轮,以达到机械凸轮系统相同的凸轮轴于主轴之间相对运动的软件系统。电子凸轮相当于无数个各种类型的机械凸轮的集合体,只需进行参数配置,即可适用于各种方案,典型的电子凸轮应用有飞剪、追剪等。
电子凸轮相比于机械凸轮的优点:
- 兼容性: 机械凸轮一种结构只能实现一种运动动作,电子凸轮可以通过程序修改
- 运行精度: 电气元件精度远高于机械精度
- 设备结构: 电子凸轮机构上的组成通常仅需一套简单的传送机构
- 安全性能: 电气制动时间远短于机械摩擦制动
电子凸轮根据动作特点分类:
- 单向型:执行同向运动,如飞剪等;
- 双向型:执行往复运动,如追剪等;
- 特殊型:根据自由的曲线进行动作;
电子凸轮系统由4部分构成:上位机(如PLC)、驱动部分(如伺服电机)、执行部分(如直线滑台)和检测部分(各类传感器)。

电子凸轮的基本运动实现过程:将电子凸轮曲线导入上位机,上位机根据电子凸轮曲线的位置数据对相应的执行部分进行控制,通过外部信号或内部逻辑进行电子凸轮运动的启动和停止。
1.3典型工艺
在这里查看电子凸轮“追剪”、“飞剪”示意动画
追剪:剪切机构平行于被剪切物体,剪切机构做往复运动,通过改变在非同步区的速度达到改变剪切长度的目的。
飞剪:或称旋切,剪切机构一般为圆周运动,与被剪切物体同向运动,通过改变剪切机构运行中的速度,达到改变剪切长度的目的。
2相关名词释义
定义凸轮为主轴,推杆为从轴,那么凸轮的实质就是从轴Y对应主轴X的一种函数关系,Y=CAM(X)。
2.1主轴
一般将一个运行周期内,以固定速度进行传动的轴作为主轴,主轴是在凸轮曲线中作为X轴的变量函数。
主轴可以是实际的轴(实轴),或虚拟的轴(虚轴)。
获取主轴位置的方法
- 虚轴:
通过软件虚构出的轴,或通过总线通信的方式传递过来的轴代替真实的主轴,其位置可以用软件设置代替。 - 实轴:
●运动控制轴:通常为伺服,可以是设定位置,也可以是反馈位置。
●编码器轴:通过外置的位置检测装置反馈数值获取,如变频轴机构装载的编码器。
设定值是由轨迹发生器产生的计算值,能够提供平滑的速度和位置设定曲线,所以对可以采用设定值作为主轴位置的应用场合优先采用设定值耦合;从位置检测装置得到的位置反馈通常存在不同程度的噪声信号,表现为实际值的抖动,作为主轴位置时,会导致从轴侧设备的振动,严重的甚至导致设备损坏,因此需要考虑设计滤波。常见PLC产品应用的滤波器例举如下:
- CODESYS:PT1滤波器
- 西门子S7-1500T:PT2滤波器(未给出公式,推测可降级为PT1使用)
- 汇川H5U:加权三点移动平均滤波器(公式见指令手册MC_GearIn指令说明)
2.2从轴
从轴是根据凸轮曲线进行运转的,在凸轮曲线中作为Y轴的变量函数,从轴的作用类似机械凸轮机构中的凸轮作用,因此只能是实际的轴,但可以有多个从轴。以电子凸轮为核心的运动控制都是以主轴和一个从轴或者多个从轴为基础的运动系统,即多轴控制系统。
从轴的位置控制一般采用伺服实现。
2.3电子凸轮曲线
电子凸轮曲线(Cam Curve)就是主轴和从轴之间的位置关系,是一个二维坐标系。

电子凸轮的两种表达形式:
- 采用主轴作为X轴,从轴作为Y轴,建立的直角坐标系建立的XY点对点关系。适用于点位较少的方式。
- 采用主轴和从轴两者的函数关系式,即轴位置运算函数。
根据获得的电子凸轮曲线,测量出主轴的位置,就能计算出从轴的需要到达的位置,这样就能对从轴的电机进行控制,实现从轴和主轴的耦合运动。
电子凸轮曲线可分为闭式电子凸轮曲线和开式电子凸轮曲线。
闭式电子凸轮曲线(有资料称其为往复凸轮曲线):开始位置和最终位置是同一个位置,其电子凸轮曲线和坐标系形成一个封闭的曲线。
开式电子凸轮曲线(有资料称其为传送凸轮曲线):开始位置和最终位置不是同一个位置,无法形成一个封闭的曲线。

为了保证设备运行的稳定性,在电子凸轮曲线的设计必须保证位置部分没有中断和跳变,且速度和加速度变化也必须平稳。电子凸轮曲线种类较多,可参考VDI 2143标准。
实际应用中多采用五次多项式(5th degree polynomial,poly5 )运动规律,其速度、加速度和加加速度均连续,因而不会产生刚性冲击与柔性冲击,适用于高速、中载运动的场合,且计算复杂度适中。

凸轮的运动过程包括加速过程、减速过程和匀速过程。五次多项式加减速法的速度、加速度、加加速度曲线图见下。基于位移曲线对时间求导可得速度曲线,基于速度曲线对时间求导可得加速度曲线,基于加速度曲线对时间求导可得加加速度曲线。

2.4电子凸轮表
电子凸轮曲线有多种描述方式,常采用数据列表的形式,即凸轮表(Cam Table)来替代图形编辑器。
以Codesys的CAM表为例:

表行可分为关键点行(points)和段行(segments),二者隔一行交替出现,用户可创建前者,而后者由软件自动生成。
在关键点行中,X代表主轴位置(X-position),Y代表从轴位置(Y-position),V代表从轴速度(Velocity),A代表从轴加速度(Acceleration),J代表从轴加加速度(Jerk,不可修改);
在段行中,用户仅可指定段类型为五次多项式(Poly5)或线性(Linear),位置限幅和速度、加速度限幅由软件根据相邻关键点行的参数自动设定。

3电子凸轮的实现
- 确定控制方案,最大限度的满足性能指标
- 设定主轴和从轴
- 设置电子凸轮的曲线
- 根据主轴位置实现电子凸轮的运行
3.1电子凸轮功能结构图

电子离合:用于控制电子凸轮主从轴的啮合与分离,从而实现关闭电子凸轮功能或跳过几个循环周期的效果。
无量纲化(nondimensionalize):指通过一个合适的变量替代,将一个涉及物理量的方程的部分或全部的单位移除,以求简化实验或者计算的目的
凸轮曲线的缩放、偏移:通过调整凸轮曲线来适应一些复杂应用。
3.2 PLCopen电子凸轮功能块
在PLCopen运动控制规范中定义了一些电子凸轮功能块,本文仅作列举,不再赘述。
- MC_CamTableSelect(凸轮表选择)
- MC_CamIn(凸轮耦合)
- MC_CamOut(凸轮解耦)
- MC_PhasingAbsolute(凸轮绝对偏移) / MC_PhasingRelative(凸轮相对偏移)
3.3电子凸轮的实现载体
电子凸轮功能可以基于控制器或伺服实现。
笔者对于伺服方案并不熟悉,只是市面上很少听闻新上市的内置电子凸轮的伺服型号,大部分应用案例仍然是基于控制器实现的,故猜想此方案存在一些明显的短板,本文不作求证。
4飞剪应用
本节参考了Smart Servo Home中同飞剪有关的博文,大家可以对照原文研究一下。
4.1飞剪工艺简述
飞剪(flying shear)是一种典型的电子凸轮应用,常见于包装机行业等。
飞剪的动态示意图见电子凸轮“追剪”、“飞剪”示意动画
主轴即送料轴,用于输送材料,一般为匀速运行;从轴即旋切轴,在从轴上装有切刀以剪切材料至指定长度
L
L
L;切刀顶端到轴心的距离,即旋转半径
r
r
r。
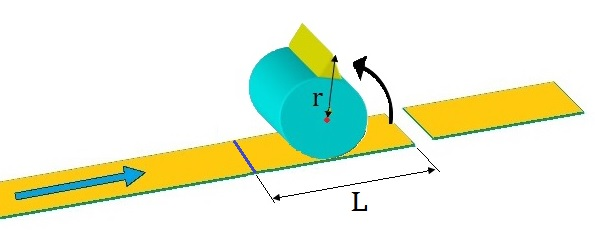
刀具可以有任意把,存在
C
C
C把刀时(
C
C
C>1),在轴上需要等分安装。
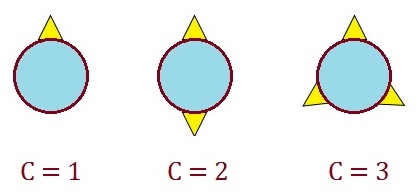
注意:主轴和从轴不存在反向运行的情况,即总是单向运行。
4.2飞剪曲线组成
典型飞剪曲线可分为5个阶段,除同步阶段必须存在外,其它调整阶段是可选的。
- 等待阶段1:等待主轴达到飞剪要求。
- 加速阶段:主轴达到飞剪要求时,从轴加速到同主轴速度相同 。
- 同步阶段:从轴与主轴的速度相同,两轴相对静止,系统进入同步状态。
- 减速阶段:当剪切完成从轴脱离同步状态,开始减速直到速度为零。
- 等待阶段2:等待主轴达到飞剪要求。
飞剪曲线示意见下,其具体形态视具体工艺参数将发生改变,见后文。
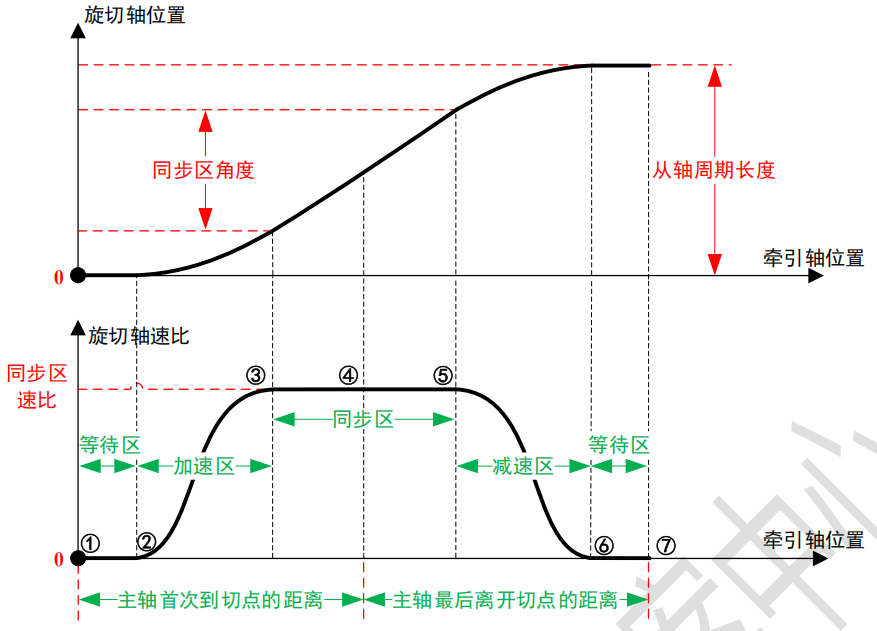
上图引用自汇川《TechHCMaterialShear库的使用手册(2.2.0.4)》
由图中可以看出2个等待阶段距离和2个加减速阶段距离是一致的,不需要分开计算。
这里还要提一下通常在飞剪应用中,主轴单位为mm,而从轴单位为degree(周期为360°),两者单位不同,则在同步区中其主从轴速度比值不为1,但经过用户单位换算后,主从轴速度是相同的。在一些资料中,为了统一单位,也会将从轴单位换算为mm(即周长, 2 ∗ p i ∗ r 2*pi*r 2∗pi∗r),但这种换算方式会引入pi值,导致周期值小数部分求不尽,因此不建议采用。
4.3切长比对飞剪曲线的影响
飞剪曲线的具体形态由切长比 R R R决定:
R = L (产品切长)/ l (单位切刀长) R=L(产品切长)/l(单位切刀长) R=L(产品切长)/l(单位切刀长)
其中单位切刀长 l l l表示1把刀走的距离:
l = 圆周长/刀数 = 2 π r / C l=圆周长/刀数=2πr/C l=圆周长/刀数=2πr/C
切长比可分为3种情况。
- R = 1
曲线仅由同步段构成,主从轴就以同步速度维持匀速运动。 - R > 1
由于 L L L大于 l l l,因而切刀需要减速以等待产品长度到达;若减速到0时产品长度仍未达到要求,则切刀需要停下等待直到产品长度满足要求,然后重新加速以进入同步区。
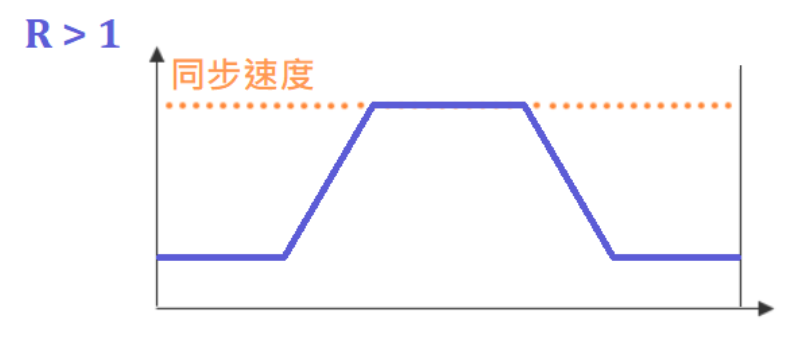
- R < 1
由于 l l l大于 L L L,从轴需要急加速以保持主从轴位置关系,然后重新减速以进入同步区;若 R R R值过小,会导致过高的加速度以及较大的机械振动,因此存在一个最小值 L m i n Lmin Lmin。
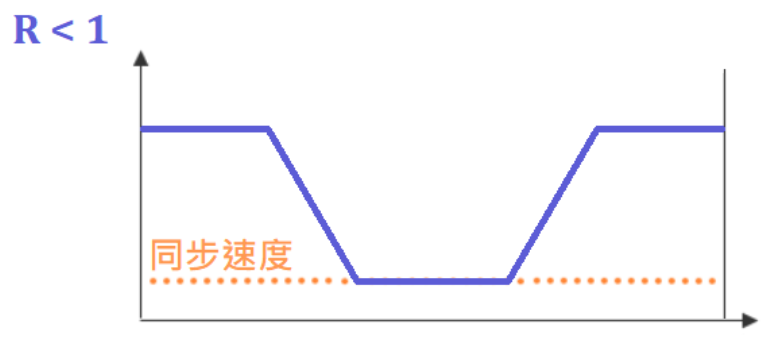
4.4飞剪曲线设计
同步区角度计算
当进入同步区时,主从轴速度应保持一致,否则将造成扯膜现象。
同步区角度
Y
Y
Y计算公式为见下。可以在此计算结果下适当扩大同步区,但不宜过大,否则将挤占其他区段。
Y
=
K
/
L
∗
360
°
Y=K/L*360°
Y=K/L∗360°
K
K
K值表示刀宽。
等待区角度计算
本节图片引用自飞剪追剪曲线规划
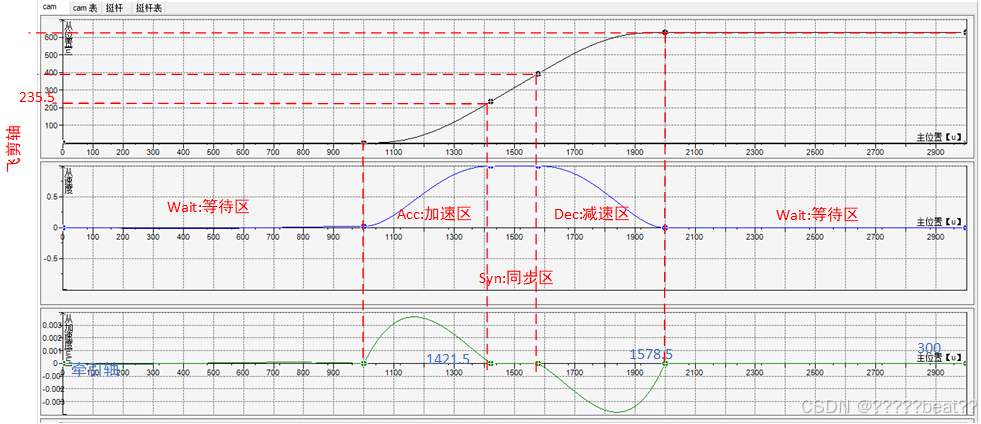
一般情况下,等待区角度为0即可,此时加减速段距离最大,则加减速越缓和。
但是,等待区角度为0时,可能存在从轴反转的情况。见下图,可见从轴速度在加速区存在负值,即从轴反转。
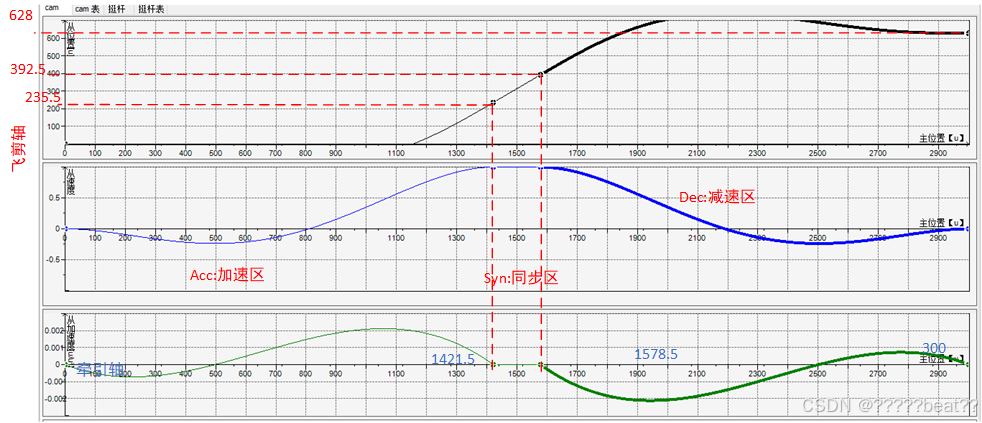
这时候必须建立等待区,并调整等待区角度值至从轴反转情况消除:
飞剪曲线的初速度可以不为0。初速度同同步速度越接近,则加减速段的速度曲线越缓,对机构的冲击也越小。
下图中加速段的最大速度值同初速度存在一个较大的速度差Δv:
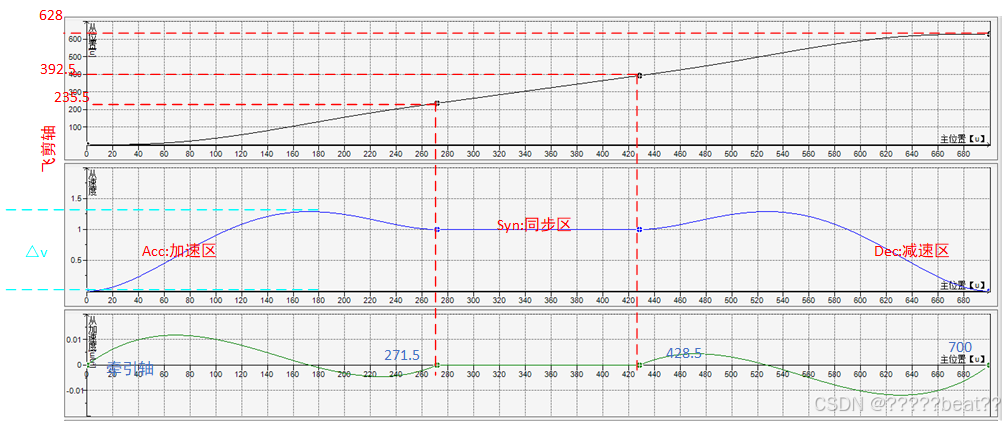
通过调整初速度值,即可缩小速度差。修改后的曲线图见下:

加减速区角度计算
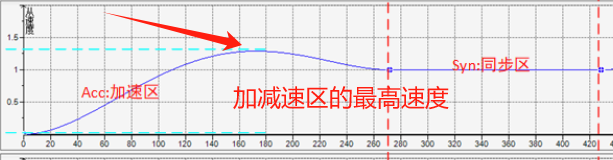
完成同步区角度和等待区角度计算后,即可求得加减速区角度。
加速区角度
=
减速区角度
=
(
从轴周期值
−
同步区角度
−
2
∗
等待区角度
)
/
2
加速区角度=减速区角度=(从轴周期值-同步区角度-2*等待区角度)/2
加速区角度=减速区角度=(从轴周期值−同步区角度−2∗等待区角度)/2
加减速曲线越陡,则所需转矩越大,电机长期在此条件下运行,会使电机温升增大。可以通过扩大加减速区角度,或调整初速度值(见上文)的方式来使运动过程中的最高速度变小,从而使加减速曲线减缓。另需要注意加减速区出现的最高速度是否超过电机允许的峰值,否则会影响性能。
5追剪应用
5.1追剪工艺简述
主轴即送料轴,用于输送材料,一般为匀速运行;从轴用于移动裁切模组以切割材料。
下图为一典型追剪系统结构图,其中主轴为编码器轴,从轴为伺服轴。

系统结构图引自 欣灵CAM 运动专用控制器用户手册 图1.1。
常见裁切模组由液压驱动,其进给切割动作通常由IO信号触发(即裁切模组相当于一个IO量),不作为从轴;但在一些特殊应用中,进给切割动作也由伺服轴实现,此时可以考虑将伺服轴作为凸轮从轴,则其进给切割动作也通过凸轮曲线实现,这种情况较少,故不在本章节中论述。
5.2追剪曲线组成
典型追剪曲线组成
典型追剪曲线可分为以下几个阶段:
- 等待阶段(可选):用于实现换向阶段的同等功能;等待主轴达到追剪要求。
- 加速阶段:主轴达到追剪要求时,从轴加速到同主轴速度相同 。
- 同步阶段:从轴与主轴的速度相同,两轴相对静止,系统进入同步状态。
- 减速阶段:当剪切完成从轴脱离同步状态,开始减速直到速度为零。
- 换向阶段(可选):对追剪,当剪切完成时,从轴必须返回。对大型机械设备,需要增加换向阶段作为缓冲,防止冲击。换向距离一般设10mm左右(数据来源:信捷工艺库用户手册)。
- 返回阶段:从轴返回起点位置。不存在换向阶段时,在一些资料中,会将减速阶段包含至返回阶段中。
不包含可选阶段的追剪曲线构成见下图:

上图引用自汇川《TechHCMaterialShear库的使用手册(2.2.0.4)》
对返回段的特殊设计
整体规划好高速追踪与高速返回的完整曲线,是一种典型的解决方案,而笔者在查阅资料时,发现存在部分应用,要求在剪切完毕后,中止同步,立即降速停车,然后高速返回,返回时无需按照主轴的速度同步倍率。这种设计的优势是,返回段凸轮解耦,故不受主轴速度限制,可直接按机构允许的最大速度返回,从而为同步区留足够的长度。要实现这种设计,在规划凸轮时,则不必考虑返回段设计,直接设计开式非周期凸轮即可。
理论上如果返回段包含至曲线中,则曲线各段长之和等于料长,故曲线结束后即进入下一个料的切割。但此设计将返回段进行了解耦,那么怎么知道什么启动下一个凸轮周期呢。此处笔者参考的文章观点是增加一个主轴位置计数器,当计数值(实际料长)==设定料长时,则清零,并启动新周期的凸轮。
本文主要探讨典型应用,故关于此处设计的讨论点到即止。
5.3追剪模式
本节图片引用自西门子《LFlyingSawBasic_S71200G2_V3_1_0_Manual_zh》
定长剪切
定长剪切即切割的材料长度是固定的,可通过周期凸轮实现。

变长剪切
变长剪切即按测量输入信号切割,传感器会检测材料上的标记,测量到输入信号时才执行切割,因此又叫定标剪切。常见的标记为色标,通过色标传感器检测。

执行变长剪切时,料长=两个标记点间的间隔。考虑将传感器的安装位置作为凸轮曲线中的主轴位置0,只要确保料长大于电子凸轮的主轴周期值(相当于曲线允许的最小剪切长度),则不必变更电子凸轮曲线,料长大于等于主轴周期值的部分,相当于追剪的等待阶段,只是不计入曲线中。变长剪切可通过非周期凸轮实现(检测到标记点后再启动凸轮)。
变长剪切的问题在于,从检测到输入信号、到建立凸轮完毕,都会引入滞后误差。关于这部分的误差补偿,笔者暂未查询到有用的资料,个人目前的观点是做前馈补偿。
5.4追剪曲线设计
同步段设计
同步段是最容易设计的阶段。理论上应用追剪时,主轴速度 v v v是恒定的,通过确认裁切模组的总工作时间 t t t(从启动裁切到切刀裁切完成并复位),可得同步段理论最短距离 s = v t s=vt s=vt,在此基础上,再提供一定的余量(通常为20%)即可。实际使用时,需要尽可能为同步段预留距离,否则若同步段结束而切刀未完全复位,将导致机构干涉问题。
当进入同步段时,需要给裁切模组发送启动信号,在使用PLCopen运动控制器时,可采用挺杆功能块实现该功能。
加速段与减速段设计
加速段、减速段、返回段要在满足机械冲击的情况下尽可能短,目的是预留给同步段尽可能多的距离。注意加速段和减速段可以不对称。
在设计加速度时,首先需要确认两个上限:
- 加速+同步+减速总行程<=从轴最大行程限制
- 加速度(G值)不能超过机构能承受的上限,需和机械工程师确认
对加速度值的整定,笔者了解到的现场调试经验是,加速度上限可通过观察加减速段电机的峰值转矩确认,达到电机最大转矩TMAX的80%时(为动态波动和热负荷留出裕量),可认为此时的加速度值为可接受的最大值。因此要想达到更快的加速度,在设计时就必须考虑选型更大转矩输出的电机,以及提高机构强度。
电子凸轮提供的加速度曲线实质是加速度比曲线,在设计阶段,为确认从轴实际加速度值,可参考下述公式(AI提供的):
从轴加速度
=
凸轮加速度比
×
(
主轴速度
)
2
从轴加速度 = 凸轮加速度比 × (主轴速度)²
从轴加速度=凸轮加速度比×(主轴速度)2
返回段设计
待补充。
6位置补偿
6.1基本补偿办法
最常见的位置补偿方案为色标补偿。色标是每段物料上的标记色块,可通过色标传感器测量。理想情况下,色标位置在每一段料中的相对位置是固定的,因此在每个凸轮周期中,传感器检测到信号时,其反馈的主轴位置也总是一致的(即等于设定主轴位置);而在实际使用时,电子凸轮结构通常采用半闭环控制,由于非线性因素的存在,其位置将逐渐产生偏移,最终导致物料生产不合格,故必须进行位置补偿。
以总线伺服作为从轴驱动装置为例,技术路线简述如下。将色标传感器接入总线伺服探针DI,测量每次探针触发时反馈的主轴位置,同设定主轴位置做差,超过阈值时,考虑执行位置补偿,对于PLCopen运动控制器,可以直接利用MC_Phasing功能块实现,将误差值写入PhaseShift入参即可;若上述误差较小,可在下一周期单次补偿完毕;若上述误差较大,可分多次进行补偿。

上图引用自汇川《TechHCMaterialShear库的使用手册(2.2.0.4)》,为符合本节内容,有改动。
探针位置是编码器位置
M
a
s
t
e
r
A
x
i
s
.
A
c
t
u
a
l
P
o
s
i
t
i
o
n
MasterAxis.ActualPosition
MasterAxis.ActualPosition,需要换算为作为凸轮主轴时的主轴位置
M
a
s
t
e
r
C
a
m
P
o
s
MasterCamPos
MasterCamPos,可利用以下公式进行换算:
M
a
s
t
e
r
C
a
m
P
o
s
=
M
a
s
t
e
r
S
c
a
l
i
n
g
∗
M
a
s
t
e
r
A
x
i
s
.
A
c
t
u
a
l
P
o
s
i
t
i
o
n
+
M
a
s
t
e
r
O
f
f
s
e
t
MasterCamPos = MasterScaling * MasterAxis.ActualPosition + MasterOffset
MasterCamPos=MasterScaling∗MasterAxis.ActualPosition+MasterOffset
MC_Phasing功能块的实质是对从轴进行补偿(篇幅所限,本文不描述其原理);常规情况下,对主轴进行补偿是没有意义的行为,因为过程中从轴始终同主轴保持凸轮同步,因此对主轴进行的补偿,从轴会立即跟随,相当于没有补偿,此外还会影响到同主轴耦合的其它从轴。若必须要考虑补偿主轴,则需要设计虚轴作为媒介,即原来的“主轴实轴-(电子凸轮)->从轴”,变为“主轴实轴-(1:1电子齿轮)->虚轴-(电子凸轮)->从轴”,此形式下虚轴作为从轴的电子凸轮主轴,需要进行主轴位置补偿时,可调用MC_MoveSuperImposed作用于虚轴,而主轴实轴不受影响。笔者看法,该方式的原理实质同MC_Phasing功能块一致,但要麻烦一些,并不是流行的解决办法,也不明白其存在的意义。
6.2补偿时机
禁止在同步段进行位置补偿。一些控制器的MC_CamIn功能块提供了专门的接口,输出主轴相位或当前执行的段号,供用户确认。
——————
以下非正文,为笔者自留地。
其他资料:https://mp.weixin.qq.com/s/SNbTTFkgi3xoeZ83Epj7rg,晚点看下有没有有用的内容。

AtomGit 是由开放原子开源基金会联合 CSDN 等生态伙伴共同推出的新一代开源与人工智能协作平台。平台坚持“开放、中立、公益”的理念,把代码托管、模型共享、数据集托管、智能体开发体验和算力服务整合在一起,为开发者提供从开发、训练到部署的一站式体验。
更多推荐


 73
 0
- 0


 已为社区贡献11条内容

所有评论(0)