PX4 + T265 视觉定位全方位调试记录与 TF 坐标系避坑指南
本文主要记录在 PX4 飞控体系下,使用 Intel RealSense T265 进行视觉定位(VIO)的调试过程。
本项目采用 PX4 官方团队(Auterion 公司)当年专门为 T265 编写的桥接包 px4_realsense_bridge。虽然官方已经删库,但有幸保留了当年的官方例程(在此感谢WaterQun),开源地址如下:
👉 GitHub 仓库:https://github.com/WaterQun/VIO
详细的编译与安装方法已在仓库的 README 中阐述,本文将重点讲解 T265 的物理摆放与 TF 坐标系变换,以及 QGC 的核心参数配置。
1. 启动节点与初始状态
当你完成环境配置后,只需要执行以下命令:
roslaunch px4_realsense_bridge bridge_mavros.launch
该 Launch 文件会同时启动 mavros、T265 驱动节点 以及 桥接包,因此无需再额外开终端启动其他节点,非常便捷。
在默认的 bridge.launch 文件中,关于 TF 静态坐标变换的配置初始如下(全为 0):
  <!-- Launch static transform publishers -->
  <node pkg="tf" type="static_transform_publisher" name="tf_baseLink_cameraPose"
        args="0 0 0 0 0 0 base_link camera_pose_frame 1000"/>

  <node pkg="tf" type="static_transform_publisher" name="tf_odom_cameraOdom"
        args="0 0 0 0 0 0 odom camera_odom_frame 1000"/>
这里包含两个 TF 的发布,我们需要根据 T265 实际的物理安装方式来对它们进行修改。
2. 核心痛点:坐标系对齐与 TF 参数推导
2.1 搞懂 PX4 与 T265 的底层坐标系差异
- PX4 坐标系:经过测试,PX4 在没有任何外部观测的情况下,发布的里程计话题
/mavros/local_position/odom严格遵循 ROS 官方的 ENU(右手坐标系:东北天)。即:机头往前 X 增大,往左 Y 增大,往上 Z 增大。 - T265 坐标系:无论你怎么摆放 T265,由于其内部有 IMU 重力对齐机制,只要往上抬,Z 轴数值必然增加。
2.2 实际安装测试
在我的实际无人机机架上,T265 的放置模式为:
相机镜头朝下看,USB 接口与机尾同向。
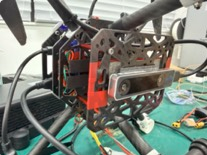
在此物理放置模式下,推动飞机进行测试,得出 T265 原始里程计的数据变化规律:
- 机头往前推 → \rightarrow → Y 轴增加
- 机头往右推 → \rightarrow → X 轴增加
结论:可以显著看出,当前安装姿态下 T265 的坐标系与 PX4 期望的 ROS 官方坐标系相差了 90 度(即绕 Z 轴旋转了 90 度)。
2.3 修改 TF 变换参数
基于上述结论,我们需要将 Launch 文件中的两个 TF 参数改为如下配置:
(参数顺序为:x y z yaw pitch roll)
  <!-- 1. 修正物理安装的平移与旋转 -->
  <node pkg="tf" type="static_transform_publisher" name="tf_baseLink_cameraPose"
        args="0 0 -0.1 -1.5708 0 0 base_link camera_pose_frame 1000"/>

  <!-- 2. 修正全局里程计坐标系映射 -->
  <node pkg="tf" type="static_transform_publisher" name="tf_odom_cameraOdom"
        args="0 0 0 -1.5708 0 0 odom camera_odom_frame 1000"/>
深入原理解析:
- 为什么改第一个 TF (
tf_baseLink_cameraPose)?- 平移补偿:因为我的 T265 相对于飞控(重心)往下移了 10cm,所以
z设置为-0.1。 - 旋转补偿:由于 T265 的水平坐标系与飞控差了 90 度,所以
yaw设置为-1.5708(即 − π 2 -\frac{\pi}{2} −2π)。这表示camera_pose_frame相对于base_link绕 Z 轴顺时针旋转了 90°。
- 平移补偿:因为我的 T265 相对于飞控(重心)往下移了 10cm,所以
- 为什么还要改第二个 TF (
tf_odom_cameraOdom)?- 当我们改完第一个 TF 后,PX4 返回的里程计
/mavros/local_position/odom的坐标系会被带偏,变成跟 T265 一样(往前 Y 增加,往右 X 增加)。 - 为了让我们在做上层控制时,依然能使用标准的 ROS FLU 坐标系(机头往前 X 增大,往左 Y 增大),我们需要用第二个 TF 把它“拧”回来。设置
yaw为-1.5708,表示camera_odom_frame相对于全局odom原点绕 Z 轴顺时针旋转 90°。 - 注:MAVROS 发出的 odom 话题中,Twist(速度)默认是在机体坐标系(Body Frame)下的。
- 当我们改完第一个 TF 后,PX4 返回的里程计
3. QGC 地面站核心参数设置
机载电脑端的参数配置完成后,必须在 QGC 地面站中修改 PX4 的 EKF2 参数,否则飞控无法正确吸收视觉数据。
- ✅
EKF2_EV_CTRL(外部视觉融合开关)- 必须勾选:水平位置 (Horizontal position)、垂直位置 (Vertical position)、偏航角 (Yaw)。
- 🚫 避坑警告:切记不要勾选 3D Velocity! 由于 T265 在当前设定下的速度估计有问题,勾选速度融合极易导致报错,甚至会导致 PX4 彻底拒绝接收 Odom 数据。
- ✅
EKF2_HGT_REF(高度参考源)- 室内比赛/纯视觉飞行:务必改为
Vision,以 T265 作为唯一高度基准。 - 室外或室内外无缝切换:建议酌情改为
Barometric(气压计),以保证切换瞬间高度的绝对连续性(具体效果需结合实际场景测试)。
- 室内比赛/纯视觉飞行:务必改为
- ✅
EKF2_EV_DELAY(视觉延迟补偿)- 一般保持默认即可稳定飞行。
- 如果追求极致的抑制超调效果(精益求精),可以尝试改为
0.01或0.02(即补偿 10ms ~ 20ms 的通信与计算延迟),但务必经过大量实际推拉测试,否则不建议盲目修改。
4. 进阶建议与技巧分享
💡 建议 1:其他 SLAM 算法的完美融合方案
如果你在跑 VINS-Fusion 或者 FAST-LIO2,强烈建议:
- 将算法输出的里程计数据发送给
/mavros/vision_pose/pose话题。 - 在你自己的控制节点中,不要直接使用 SLAM 的输出,而是订阅飞控返回的
/mavros/local_position/odom进行闭环控制。 - 原因:PX4 内部的 EKF2 极其强大,经过 MAVROS 融合后的位置和速度数据,其平滑度和低噪声特性显著优于单纯的 VINS 或 Lidar Odometry 输出。(同样,QGC 参数中无需勾选 3D Velocity)。
💡 建议 2:突破 MAVROS Odom 的频率限制
如果你嫌弃 MAVROS 默认返回的里程计频率太低(通常为 30Hz),阻碍了高频控制,可以通过发送 MAVLink 指令强行提频至约 100Hz。
只需在终端运行以下命令即可:
rosrun mavros mavcmd long 511 32 5000 0 0 0 0 0
(注:指令中的 511 代表 MAV_CMD_SET_MESSAGE_INTERVAL,32 代表消息 ID,5000 代表间隔时间 5000us,即 200Hz 目标速率,实际受限于总线带宽通常稳定在 100Hz 左右)。
5. 最终融合效果展示
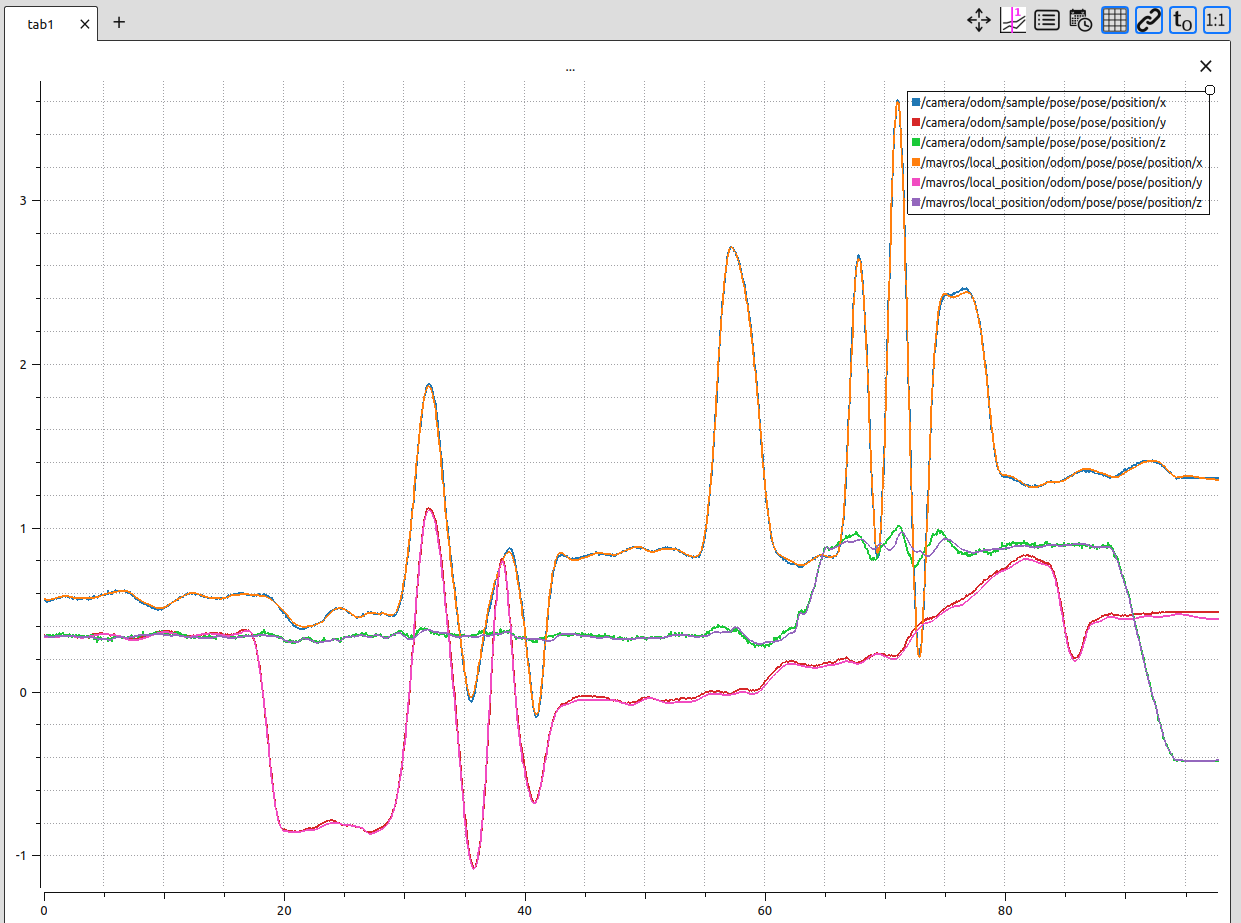
最后,贴上一张通过上述配置后抓取的 EKF 融合对比图。
可以看出,观测和输出两条曲线严丝合缝,几乎没有出现反向跌落和剧烈超调,飞机的定点悬停效果稳如磐石。
作者后记: 多传感器融合往往是“失之毫厘,谬以千里”,坐标系与协方差的任何一点差错都会在空中被无限放大。希望这份记录能帮到正在啃 PX4 视觉定位的同学们少走弯路!

AtomGit 是由开放原子开源基金会联合 CSDN 等生态伙伴共同推出的新一代开源与人工智能协作平台。平台坚持“开放、中立、公益”的理念,把代码托管、模型共享、数据集托管、智能体开发体验和算力服务整合在一起,为开发者提供从开发、训练到部署的一站式体验。
更多推荐



 9
 0
- 0


 已为社区贡献2条内容

所有评论(0)